Repositorio
 Código abierto
Unity-RL-Playground · loongOpen
Aprendizaje por refuerzo, simulación de robots e inteligencia incorporada
Simulación y físicaEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Código abierto
Aprendizaje por refuerzo, simulación de robots e inteligencia incorporada
Simulación y física Repositorio
 Código abierto
Usando el repositorio
Simulación y física Repositorio
 Código abierto
Descripciones de los modelos URDF y Xacro para bípedos con ruedas Upkie.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Universal Robots basados en ROS (por ejemplo, UR3/e UR5/5, ...) con simulación en Gazebo.
Simulación y física Repositorio
 Código abierto
Pila de recogida y colocación de brazo robótico UR3 para ROS2 Humble: MoveIt 2 + MoveIt Task Constructor, simulación armónica Gazebo, pinzas Robotiq/OnRobot, soporte de doble brazo, planificación de tareas BehaviorTree.CPP...
Simulación y física Repositorio
 Investigación
uso de comunicación de red TCP/IP para controlar el robot UR5 con una pinza RG2
SDK de robots Repositorio
 Investigación
Este es un proyecto sobre planificación del movimiento de manipulación robótica utilizando aprendizaje de refuerzo profundo basado en ROS y simulación de Gazebo.
Planificación y control de movimiento Repositorio
 Código abierto
Este proyecto simula un brazo robótico UR5 con una pinza Robotiq 85, realizando tareas autónomas de agarre y colocación de objetos en el entorno PyBullet.
Simulación y física Repositorio
 Investigación
Simulación de recogida y colocación de robot universal (UR5) en ROS-Gazebo con una cámara USB y pinzas de vacío
Simulación y física Repositorio
 Investigación
MuJoCo entornos de aprendizaje por refuerzo para alcance y manipulación de UR5e.
Simulación y física Repositorio
 Código abierto
Implementación oficial del documento "UrbanNav: Aprendizaje de la navegación urbana incorporada guiada por el lenguaje a partir de trayectorias humanas a escala web".
Navegación y SLAM Repositorio
 Código abierto
Editor de modelos de robots URDF basado en web con visualización 3D y flujos de trabajo de exportación.
Simulación y física Repositorio
 Código abierto
Referencia histórica: (obsoleto) controlador ROS 1 para controladores CB1 y CB2 con robots UR5 o UR10 de Universal Robots
Planificación y control de movimiento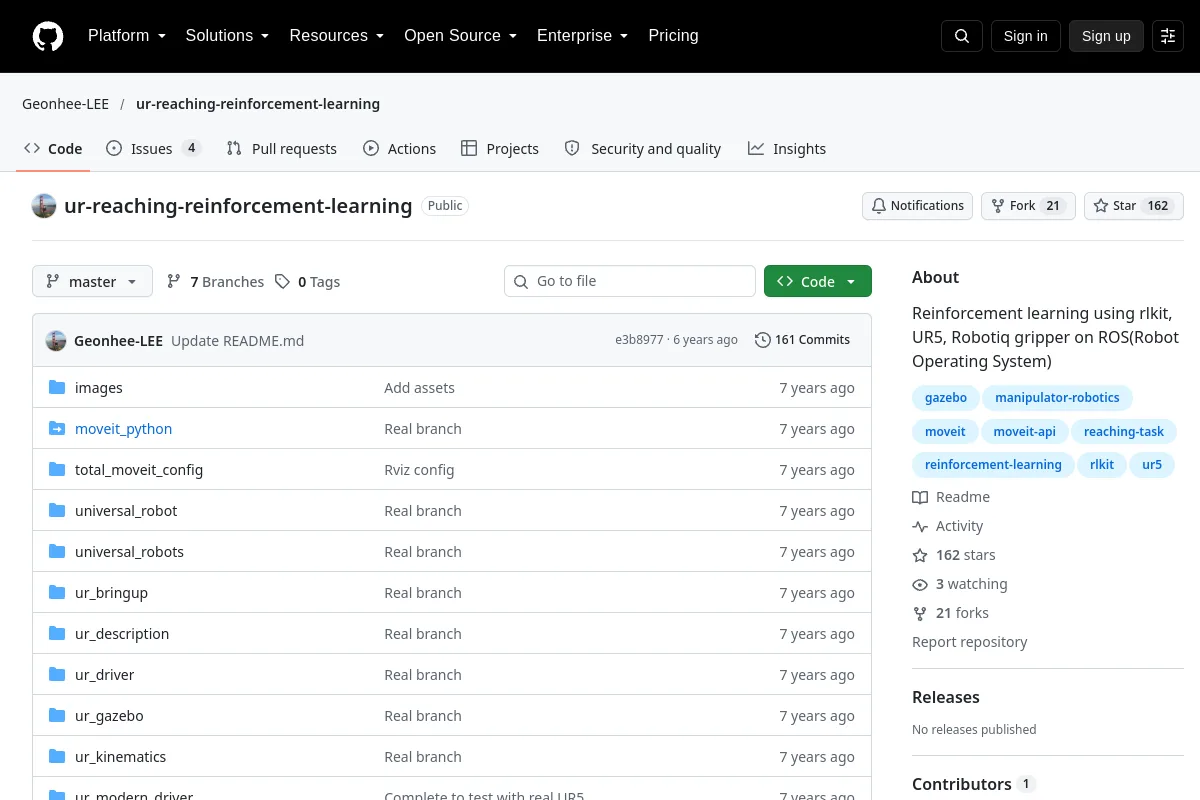 Repositorio
 Investigación
Aprendizaje por refuerzo utilizando rlkit, UR5, pinza Robotiq en ROS (sistema operativo de robot)
Middleware y comunicación Repositorio
 Código abierto
Implementación de la investigación del razonamiento y control visual incorporado con modelos multimodales.
Planificación y control de movimiento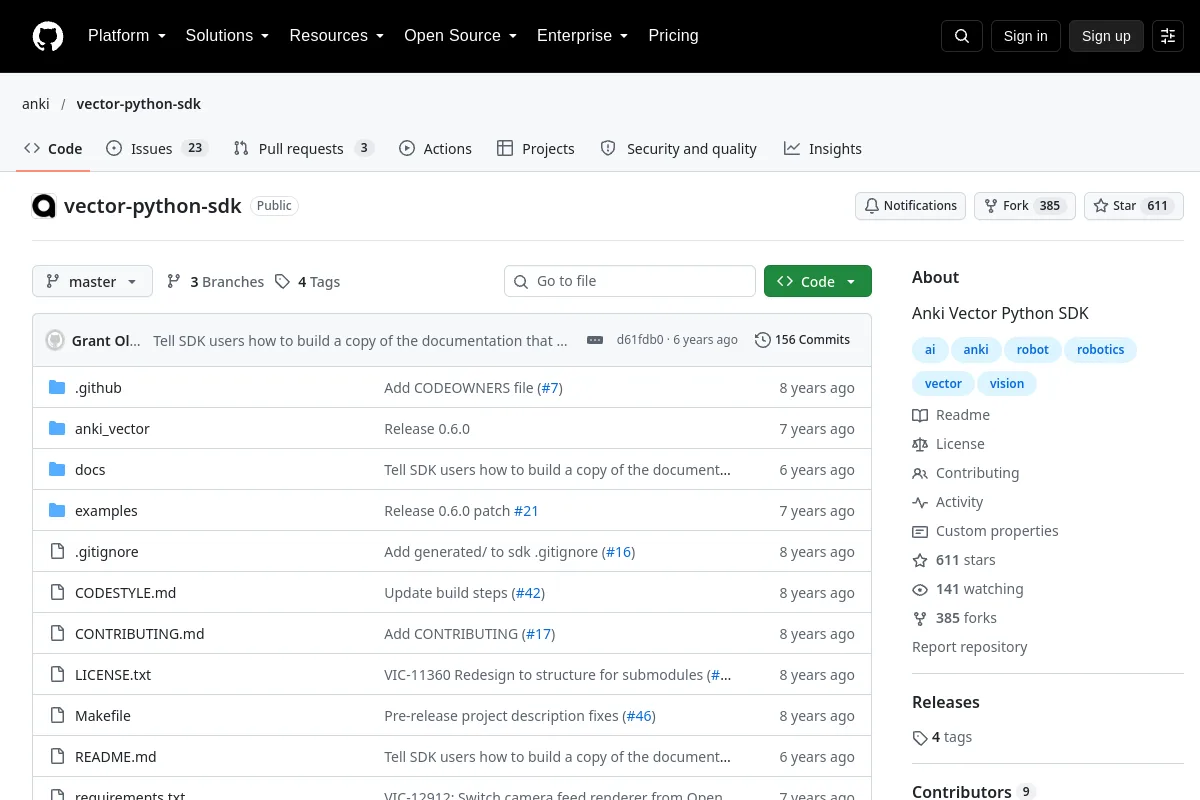 Repositorio
 Repositorio
 Código abierto
Se implementó un marco de planificación de rutas y prevención de colisiones para una simulación de tareas de robot Pick and Place de doble brazo. Velocity Obstacles y RRTStar Motion Planner se utilizan en el algoritmo para planificar...
Simulación y física Repositorio
 Investigación
Código de investigación de Ventura para navegación condicionada por tareas con modelos de difusión.
Navegación y SLAM Repositorio
 Investigación
ViKi convierte demostraciones RGB-D humanas en movimientos de robots reorientados y conjuntos de datos LeRobot.
Software de teleoperación Repositorio
 Código abierto
VINS-Fusion, VINS-Fisheye, OpenVINS, EnVIO, ROVIO, S-MSCKF, ORB-SLAM2, aplicación NVIDIA Elbrus de diferentes conjuntos de cámaras e imu en diferentes placas, incluidas placas de escritorio y Jetson
Navegación y SLAM Repositorio
 Código abierto
Marco de simulación de radar de ondas milimétricas de código abierto del Instituto de Tecnologías de Sistemas Inteligentes de la Universidad de Klagenfurt y el Instituto de Mecatrónica y Robótica de JOANNEUM RESEARCH
Simulación y física Repositorio
 Investigación
La implementación Visibility-Aware RRT* para navegación crítica para la seguridad con robots de percepción limitada.
Navegación y SLAM Repositorio
 Investigación
Kit de herramientas para la locomoción cuadrúpeda guiada por visión, con flujos de trabajo de simulación e implementación.
Percepción y geometría Repositorio
 Código abierto
Una pila abierta de asistencia al conductor L2 que utiliza IA de extremo a extremo.
Sistemas de flota y autonomía¿Conoce algún recurso que pertenezca aquí?