Repository
 Open Source
Unity-RL-Playground · loongOpen
Reinforcement Learning & Robotersimulation & verkörperte Intelligenz
Simulation & PhysikDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Open Source
Reinforcement Learning & Robotersimulation & verkörperte Intelligenz
Simulation & Physik Repository
 Open Source
Verwendung des Repositorys
Simulation & Physik Repository
 Open Source
URDF- und Xacro-Modellbeschreibungen für Upkie-Zweibeiner mit Rädern.
Frameworks für das Lernen von Robotern Repository
 Open Source
ROS-basierte Universalroboter (z. B. UR3/e UR5/5, ...) mit Simulation in Gazebo.
Simulation & Physik Repository
 Open Source
UR3-Roboterarm-Pick-and-Place-Stack für ROS2 Humble: MoveIt 2 + MoveIt Task Constructor, Gazebo Harmonic Simulation, Robotiq/OnRobot-Greifer, Dual-Arm-Unterstützung, BehaviorTree.CPP-Aufgabenplanung…
Simulation & Physik Repository
 Forschung
Verwendung von TCP/IP-Netzwerkkommunikation zur Steuerung des UR5-Roboters mit einem RG2-Greifer
Roboter-SDKs Repository
 Forschung
Dies ist ein Projekt zur Robotermanipulations-Bewegungsplanung unter Verwendung von Deep Reinforcement Learning basierend auf ROS und Gazebo-Simulation
Bewegungsplanung und -steuerung Repository
 Open Source
Dieses Projekt simuliert einen UR5-Roboterarm mit einem Robotiq 85-Greifer, der autonome Aufgaben zum Greifen und Platzieren von Objekten in der PyBullet-Umgebung ausführt.
Simulation & Physik Repository
 Forschung
Universal Robot (UR5) Pick-and-Place-Simulation im ROS-Pavillon mit USB-Kamera und Vakuumgreifern
Simulation & Physik Repository
 Forschung
MuJoCo verstärkende Lernumgebungen für das Erreichen und Manipulieren von UR5e.
Simulation & Physik Repository
 Open Source
Offizielle Umsetzung des Papiers „UrbanNav: Learning Language-Guided Embodied Urban Navigation from Web-Scale Human Trajectories.“
Navigation & SLAM Repository
 Open Source
Webbasierter URDF-Robotermodell-Editor mit 3D-Visualisierung und Export-Workflows.
Simulation & Physik Repository
 Open Source
Historische Referenz: (veraltet) ROS 1-Treiber für CB1- und CB2-Controller mit UR5- oder UR10-Robotern von Universal Robots
Bewegungsplanung und -steuerung Repository
 Forschung
Verstärkungslernen mit rlkit, UR5, Robotiq-Greifer auf ROS (Robot Operating System)
Middleware und Kommunikation Repository
 Open Source
Forschungsimplementierung von visuell verkörpertem Denken und Kontrolle mit multimodalen Modellen.
Bewegungsplanung und -steuerung Repository
 Repository
 Open Source
Ein Kollisionsvermeidungs- und Pfadplanungs-Framework, das für die Aufgabensimulation eines Pick-and-Place-Roboters mit zwei Armen implementiert wurde. Velocity Obstacles und RRTStar Motion Planner werden im Algorithmus zur Planung verwendet…
Simulation & Physik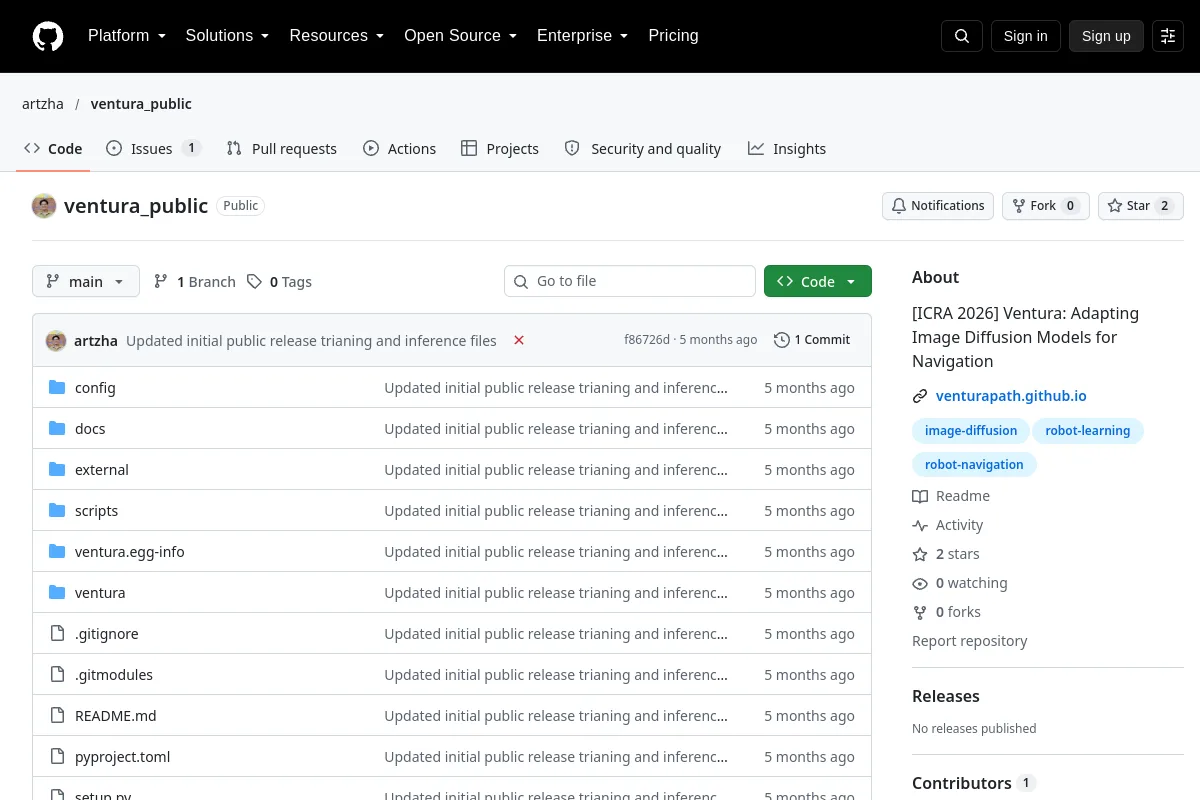 Repository
 Forschung
Ventura-Forschungscode für aufgabenbedingte Navigation mit Diffusionsmodellen.
Navigation & SLAM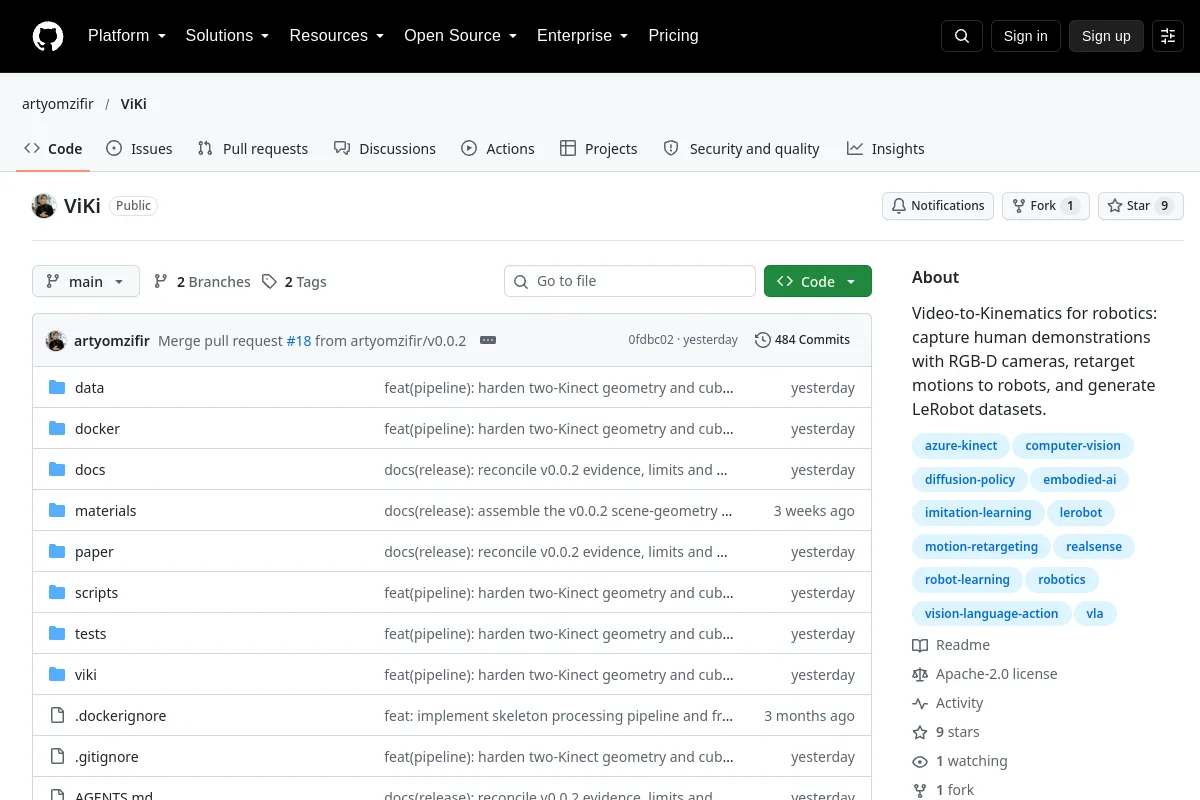 Repository
 Forschung
ViKi wandelt menschliche RGB-D-Demonstrationen in neu ausgerichtete Roboterbewegungen und LeRobot-Datensätze um.
Teleoperationssoftware Repository
 Open Source
VINS-Fusion, VINS-Fisheye, OpenVINS, EnVIO, ROVIO, S-MSCKF, ORB-SLAM2, NVIDIA Elbrus-Anwendung verschiedener Kamerasätze und IMU auf verschiedenen Boards, einschließlich Desktop- und Jetson-Boards
Navigation & SLAM Repository
 Open Source
Open-Source-Millimeterwellen-Radarsimulations-Framework des Instituts für Intelligente Systemtechnologien der Universität Klagenfurt und des Instituts für Mechatronik und Robotik der JOANNEUM RESEARCH
Simulation & Physik Repository
 Forschung
Die Visibility-Aware RRT*-Implementierung für sicherheitskritische Navigation mit Robotern mit eingeschränkter Wahrnehmung.
Navigation & SLAM Repository
 Forschung
Toolkit für visionsgesteuerte Vierbeiner-Fortbewegung, mit Simulations- und Einsatz-Workflows.
Wahrnehmung & Geometrie Repository
 Open Source
Ein offener L2-Fahrerassistenzstapel mit End-to-End-KI.
Flotten- und AutonomiesystemeKennen Sie eine Ressource, die hierher gehört?