Repozytorium
 Otwarte źródło
Unity-RL-Playground · loongOpen
Uczenie się przez wzmacnianie i symulacja robotów oraz inteligencja ucieleśniona
Symulacja i fizykaKATALOG WCIELONEJ AI
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
Otwarte źródło
Uczenie się przez wzmacnianie i symulacja robotów oraz inteligencja ucieleśniona
Symulacja i fizyka Repozytorium
 Otwarte źródło
Korzystanie z repozytorium
Symulacja i fizyka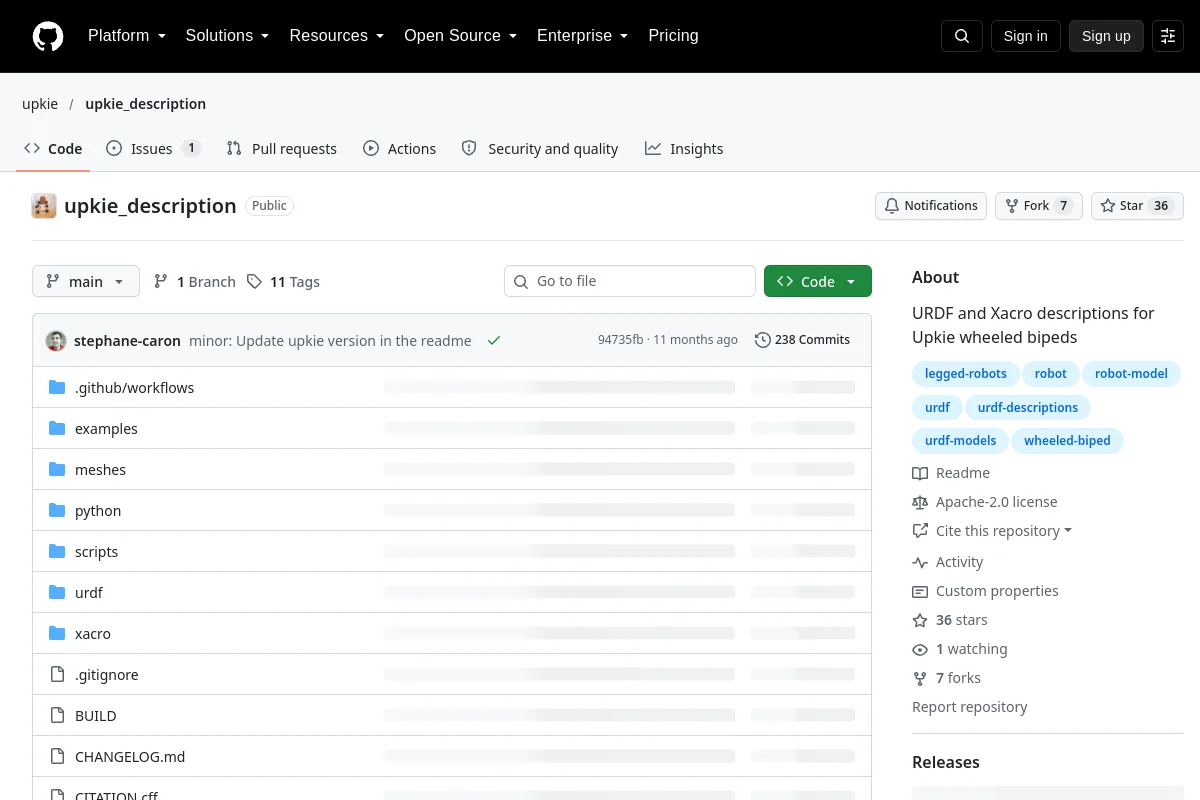 Repozytorium
 Otwarte źródło
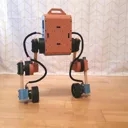
Opisy modeli URDF i Xacro dla dwunożnych kołowych Upkie.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Roboty uniwersalne oparte na ROS (np. UR3/e UR5/5, ...) z symulacją w Gazebo.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Ramię robota UR3 do podnoszenia i umieszczania dla ROS2 Humble: MoveIt 2 + MoveIt Konstruktor zadań, symulacja Gazebo Harmonic, chwytaki Robotiq/OnRobot, obsługa dwóch ramion, planowanie zadań BehaviorTree.CPP…
Symulacja i fizyka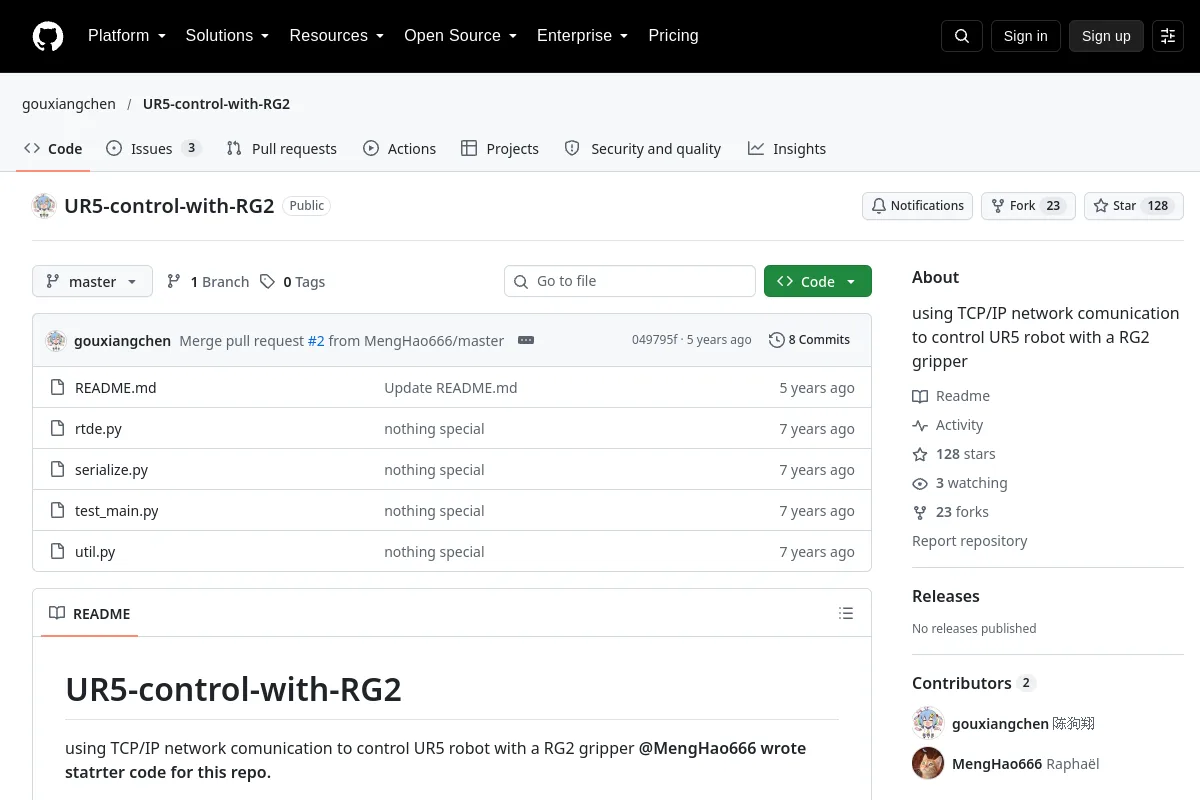 Repozytorium
 Badania
wykorzystanie komunikacji sieciowej TCP/IP do sterowania robotem UR5 z chwytakiem RG2
Zestawy SDK robota Repozytorium
 Badania
Jest to projekt dotyczący planowania ruchu za pomocą manipulacji robotem z wykorzystaniem głębokiego uczenia się przez wzmacnianie w oparciu o symulację ROS i Gazebo
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
Projekt ten symuluje ramię robota UR5 z chwytakiem Robotiq 85, wykonujące autonomiczne zadania chwytania i umieszczania obiektów w środowisku PyBullet.
Symulacja i fizyka Repozytorium
 Badania
Symulacja robota Universal Robot (UR5) Pick and Place w ROS-Gazebo z kamerą USB i chwytakami próżniowymi
Symulacja i fizyka Repozytorium
 Badania
MuJoCo środowiska uczenia się przez wzmacnianie dla sięgania i manipulacji UR5e.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Oficjalna realizacja artykułu „UrbanNav: Ucieleśniona nawigacja miejska oparta na języku z wykorzystaniem trajektorii ludzkich w skali internetowej”.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Internetowy edytor modeli robotów URDF z wizualizacją 3D i procesami eksportu.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Odniesienie historyczne: (przestarzałe) sterownik ROS 1 dla kontrolerów CB1 i CB2 z robotami UR5 lub UR10 firmy Universal Robots
Planowanie i kontrola ruchu Repozytorium
 Badania
Uczenie się ze wzmocnieniem przy użyciu rlkit, UR5, chwytaka Robotiq w systemie ROS (system operacyjny robota)
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Otwarte źródło
Badania nad wdrażaniem wizualnego ucieleśnionego rozumowania i kontroli za pomocą modeli multimodalnych.
Planowanie i kontrola ruchu Repozytorium
 Repozytorium
 Otwarte źródło
Struktura unikania kolizji i planowania ścieżki zaimplementowana dla symulacji zadań robota typu Pick and Place z podwójnym ramieniem. W algorytmie zastosowano funkcję Velocity Obstacles i narzędzie RRTStar Motion Planner do planowania…
Symulacja i fizyka Repozytorium
 Badania
Kod badawczy Ventury do nawigacji zadaniowej z modelami dyfuzyjnymi.
Nawigacja i SLAM Repozytorium
 Badania
ViKi przekształca ludzkie demonstracje RGB-D w ponownie ukierunkowane ruchy robota i zbiory danych LeRobot.
Oprogramowanie do teleoperacji Repozytorium
 Otwarte źródło
VINS-Fusion, VINS-Fisheye, OpenVINS, EnVIO, ROVIO, S-MSCKF, ORB-SLAM2, aplikacja NVIDIA Elbrus dla różnych zestawów kamer i imu na różnych płytach, w tym na płytach stacjonarnych i Jetson
Nawigacja i SLAM Repozytorium
 Otwarte źródło
Struktura symulacji radaru fal milimetrowych typu open source opracowana przez Instytut Technologii Inteligentnych Systemów na Uniwersytecie w Klagenfurcie oraz Instytut Mechatroniki i Robotyki, JOANNEUM RESEARCH
Symulacja i fizyka Repozytorium
 Badania
Implementacja RRT* z funkcją Visibility-Aware do nawigacji o znaczeniu krytycznym dla bezpieczeństwa z użyciem robotów o ograniczonej percepcji.
Nawigacja i SLAM Repozytorium
 Badania
Zestaw narzędzi do poruszania się czworonogów za pomocą wzroku, z przepływami pracy w zakresie symulacji i wdrażania.
Percepcja i geometria Repozytorium
 Otwarte źródło
Otwarty stos pomocy kierowcy L2 wykorzystujący kompleksową sztuczną inteligencję.
Systemy flotowe i autonomiczneZnasz zasób, który tu pasuje?