 Repozytorium
KATALOG WCIELONEJ AI
Oprogramowanie
Odkryj oprogramowanie do symulacji robotów, oprogramowanie pośrednie ROS 2, narzędzia do planowania ruchu i nauki robotów w języku Python.
Repozytorium
 Repozytorium
 Badania
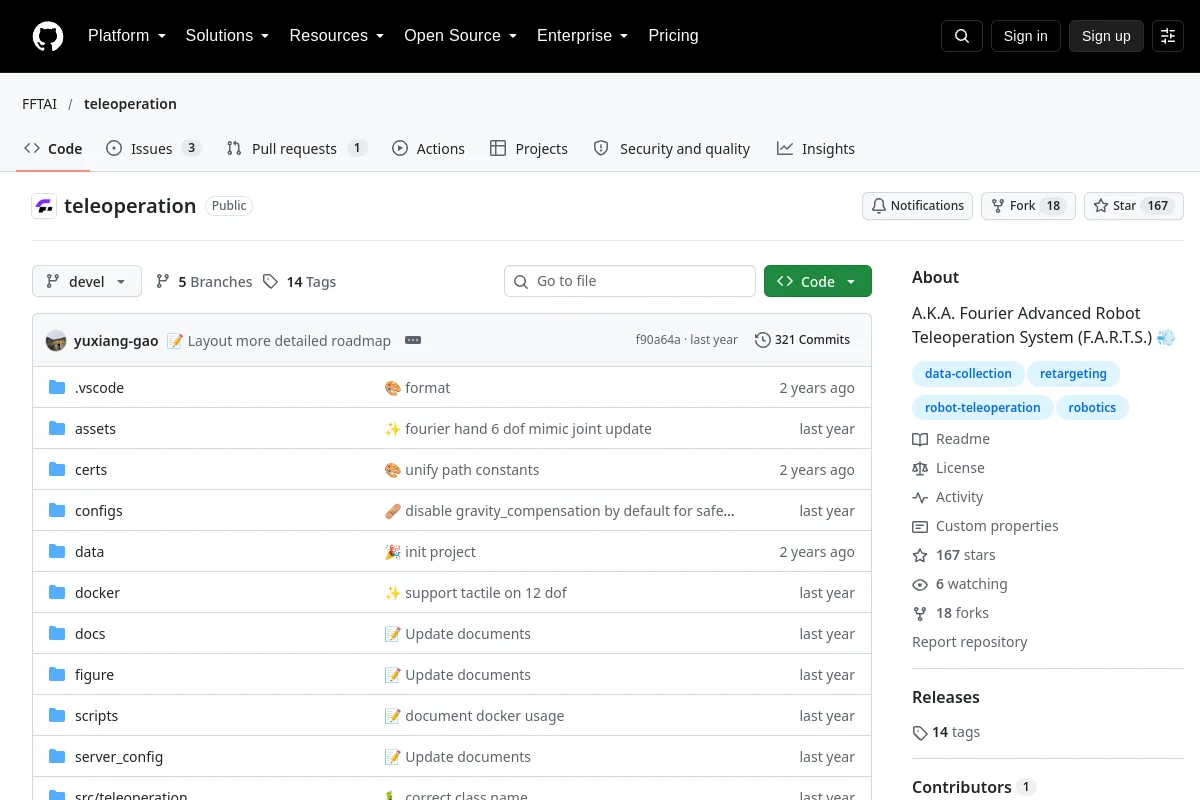
teleoperation · FFTAI
A.K.A. Zaawansowany system teleoperacji Fouriera (F.A.R.T.S.) 💨
Oprogramowanie do teleoperacji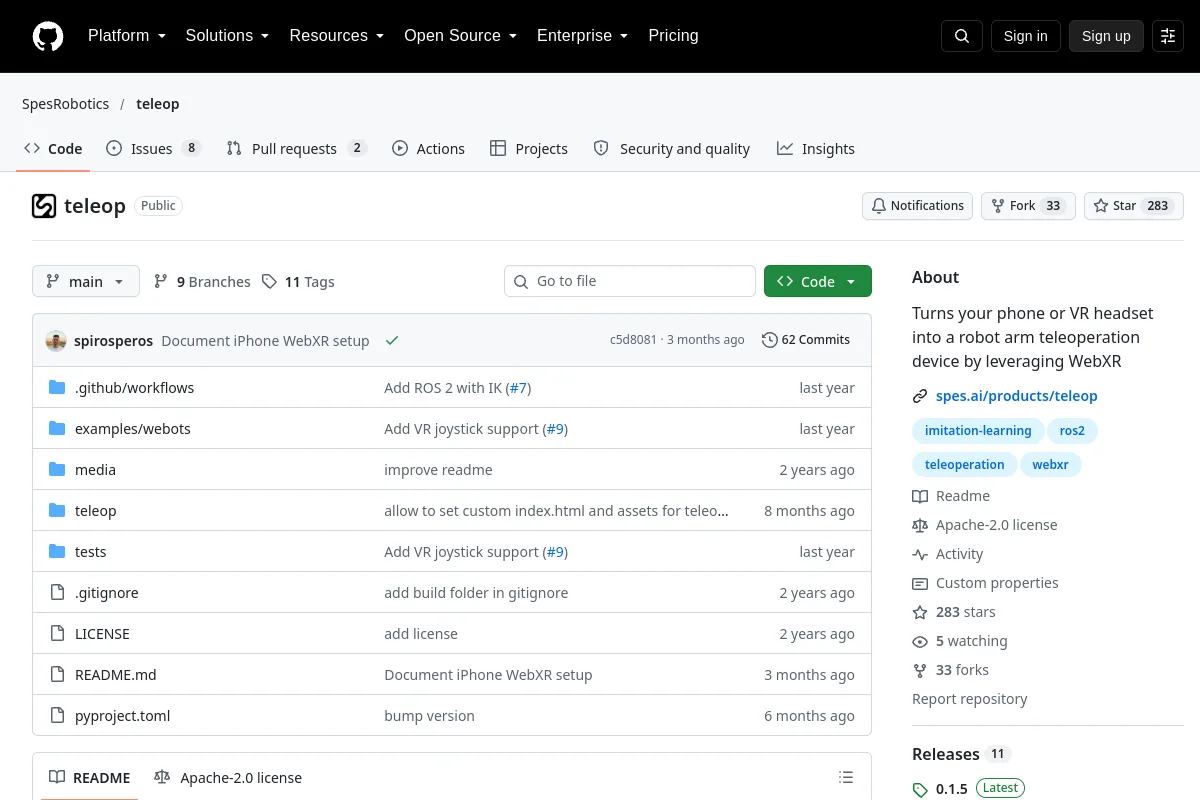 Repozytorium
 Otwarte źródło
teleop · SpesRobotics
Zamienia Twój telefon lub zestaw VR w urządzenie do teleoperacji na ramieniu robota, wykorzystując technologię WebXR
Oprogramowanie do teleoperacji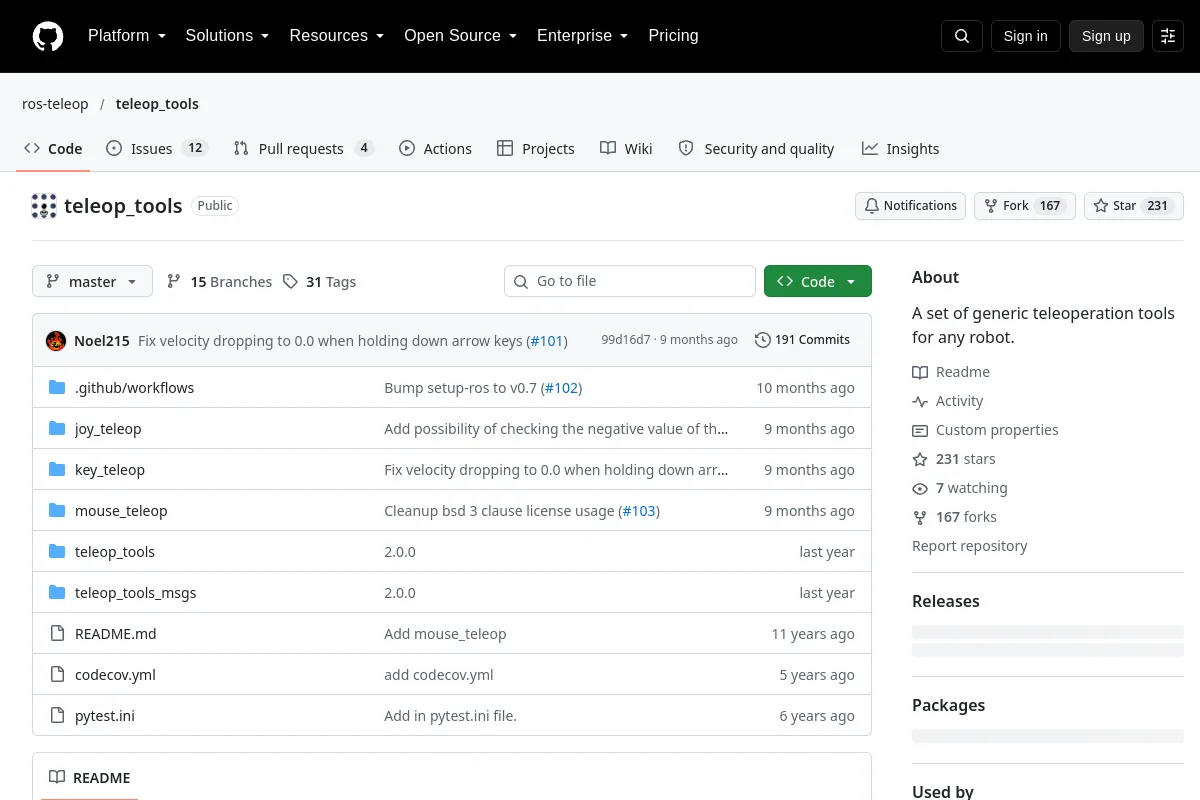 Repozytorium
 Badania
teleop_tools · ros-teleop
Zestaw ogólnych narzędzi teleoperacyjnych dla dowolnego robota.
Oprogramowanie do teleoperacji Repozytorium
 Otwarte źródło
tello-ros2 · tentone
Węzeł ROS2 dla DJI Tello i Visual SLAM do mapowania środowisk wewnętrznych.
Nawigacja i SLAM Repozytorium
 Otwarte źródło
termviz · carzum
Wizualizacja danych ROS oparta na terminalu.
Frameworki uczenia się robotów Repozytorium
 Badania
Tesseract Robotics
Infrastruktura planowania ruchu dla zastosowań robotów przemysłowych.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
theseus · facebookresearch
Biblioteka różniczkowalnej optymalizacji nieliniowej.
Percepcja i geometria Repozytorium
 Badania
Thrower Goalie RobotArms · muddasser-mm
Eksperyment z ramieniem robota obejmujący zadania rzucania i bramkarza.
Percepcja i geometria Repozytorium
 Repozytorium
 Badania
TienKung Lab · Open-X-Humanoid
Przebieg pracy Isaac Lab w badaniach nad robotem na nogach TienKung.
Symulacja i fizyka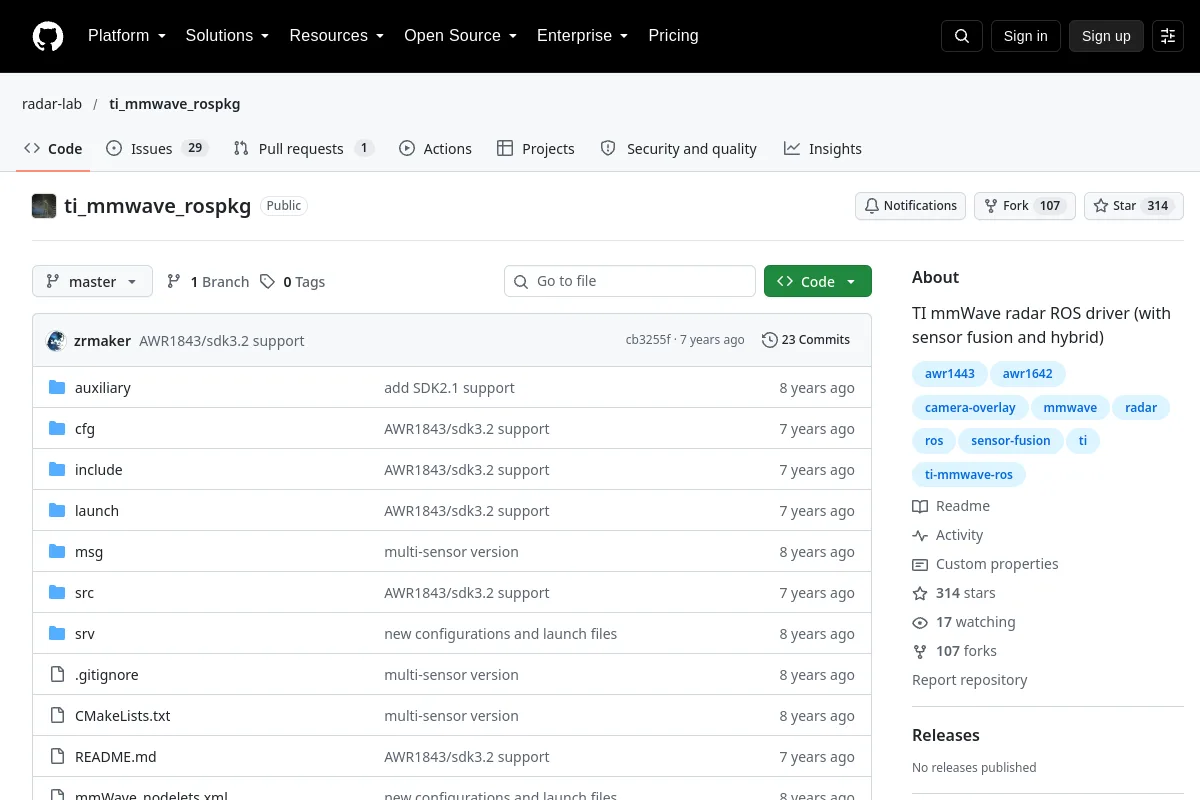 Repozytorium
 Badania
ti_mmwave_rospkg · radar-lab
Sterownik ROS radaru TI mmWave (z fuzją czujników i hybrydą)
Zestawy SDK robota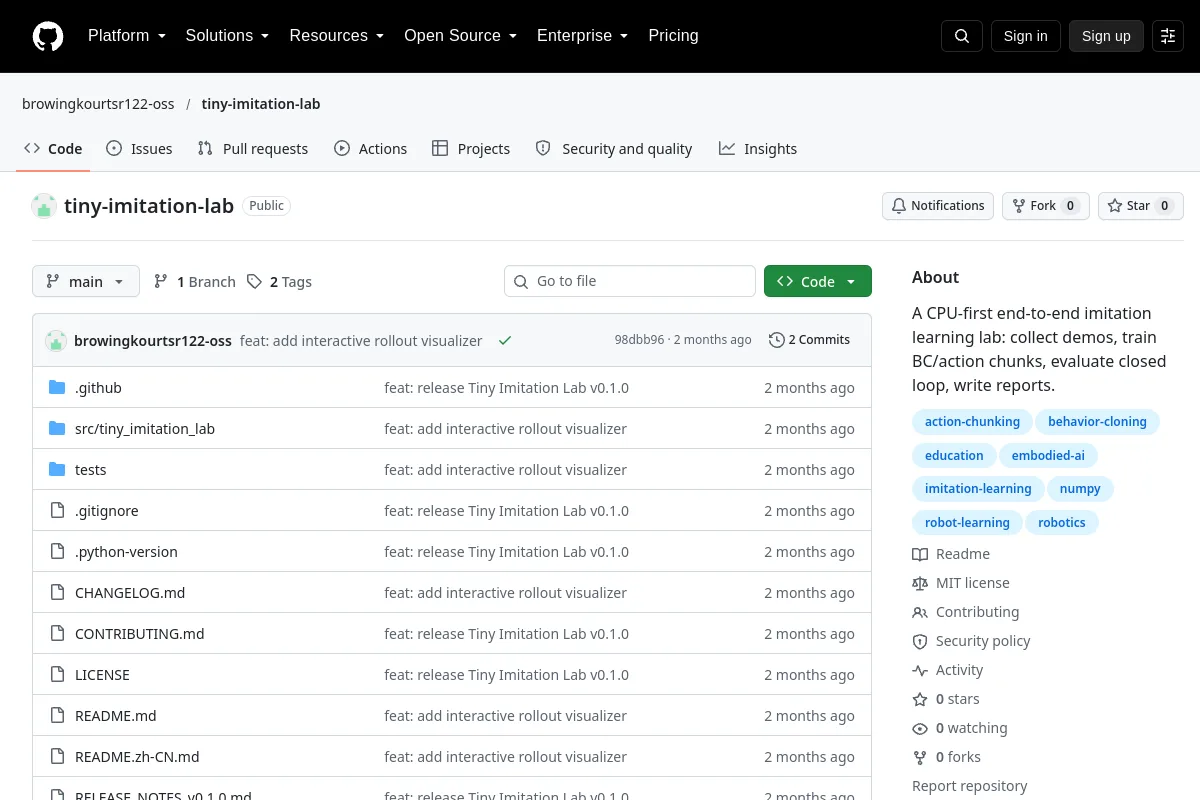 Repozytorium
 Otwarte źródło
tiny imitation lab · browingkourtsr122-oss
Laboratorium uczenia się przez naśladownictwo zorientowane na procesor, służące do demonstracji, klonowania zachowań i oceny.
Frameworki uczenia się robotów Repozytorium
 Badania
Titan · jacobaustin123
Wysoce wydajna piaskownica do symulacji fizyki oparta na CUDA do miękkiej robotyki i uczenia się przez wzmacnianie.
Symulacja i fizyka Repozytorium
 Otwarte źródło
toppra · hungpham2511
Optymalna czasowo biblioteka parametryzacji ścieżki do planowania ruchu robotów.
Planowanie i kontrola ruchu Repozytorium
 Badania
tortoisebot · rigbetellabs
TortoiseBot to niezwykle przyjazny dla ucznia i ekonomiczny, oparty na ROS robot mobilny typu open source, który potrafi wykonywać teleoperacje, ręczne i autonomiczne mapowanie, nawigację…
Nawigacja i SLAM Repozytorium
 Otwarte źródło
TrajectoryOptimization.jl · RoboticExplorationLab
Biblioteka Julii do optymalizacji trajektorii.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
trip kinematics · TriPed-Robot
Narzędzia Pythona do kinematyki odwrotnej dla hybrydowych robotów szeregowo-równoległych.
Planowanie i kontrola ruchu Repozytorium
 Otwarte źródło
UltraBot · LeapLabTHU
W stronę autonomicznej ultrasonografii tętnic szyjnych na poziomie eksperckim z wielkoskalowym systemem robotycznym opartym na uczeniu się
Oprogramowanie pośredniczące i komunikacja Repozytorium
 Badania
UNav-Sim · open-airlab
Wizualnie realistyczny podwodny symulator robotyki UNav-Sim
Symulacja i fizyka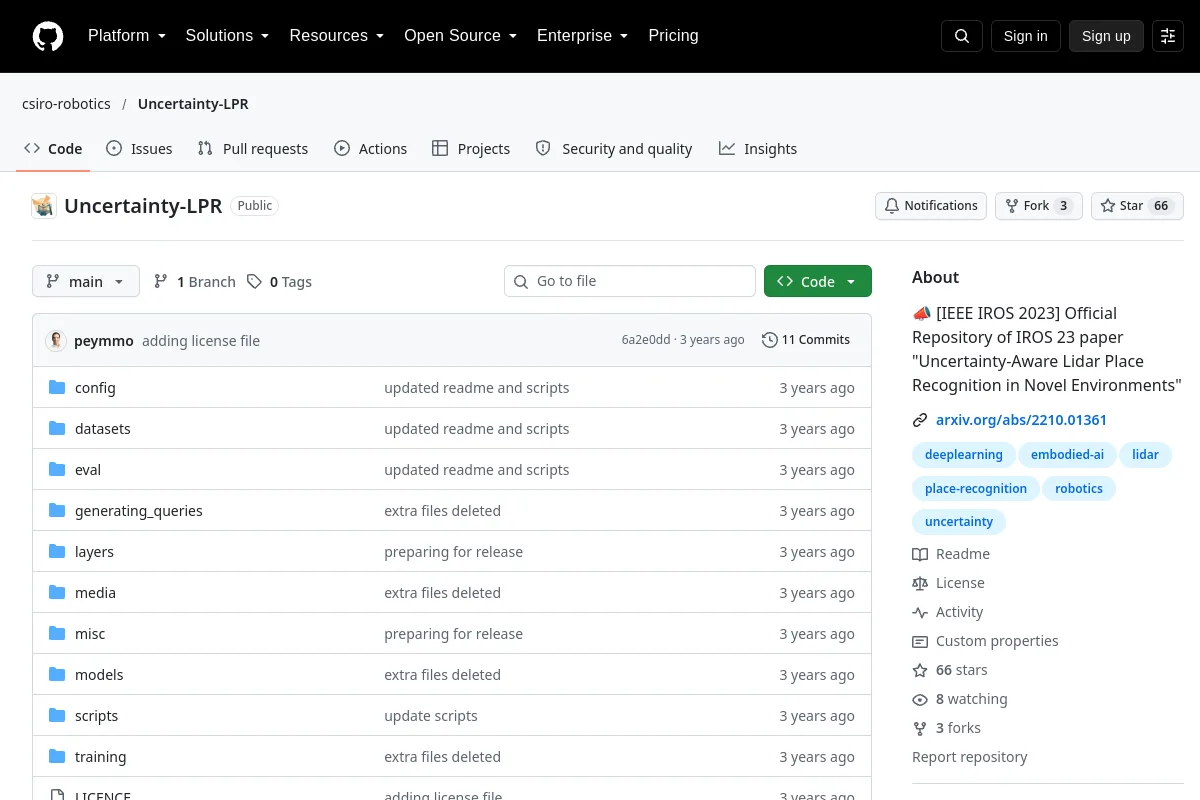 Repozytorium
 Badania
Uncertainty-LPR · csiro-robotics
📣 [IEEE IROS 2023] Oficjalne repozytorium artykułu IROS 23 „Rozpoznawanie miejsc Lidar z uwzględnieniem niepewności w nowatorskich środowiskach”
Percepcja i geometria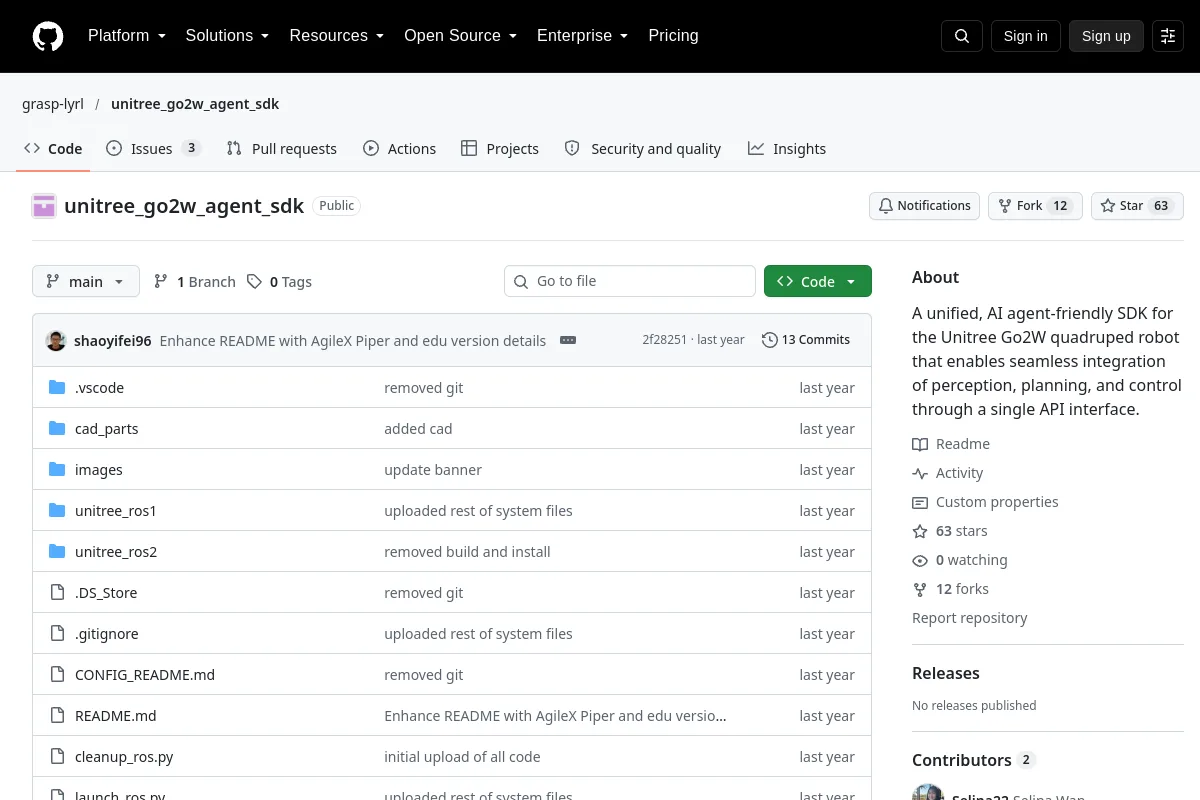 Repozytorium
 Badania
unitree_go2w_agent_sdk · grasp-lyrl
Ujednolicony, przyjazny agentom AI pakiet SDK dla czworonożnego robota Unitree Go2W, który umożliwia bezproblemową integrację percepcji, planowania i kontroli za pośrednictwem jednego interfejsu API.
Zestawy SDK robota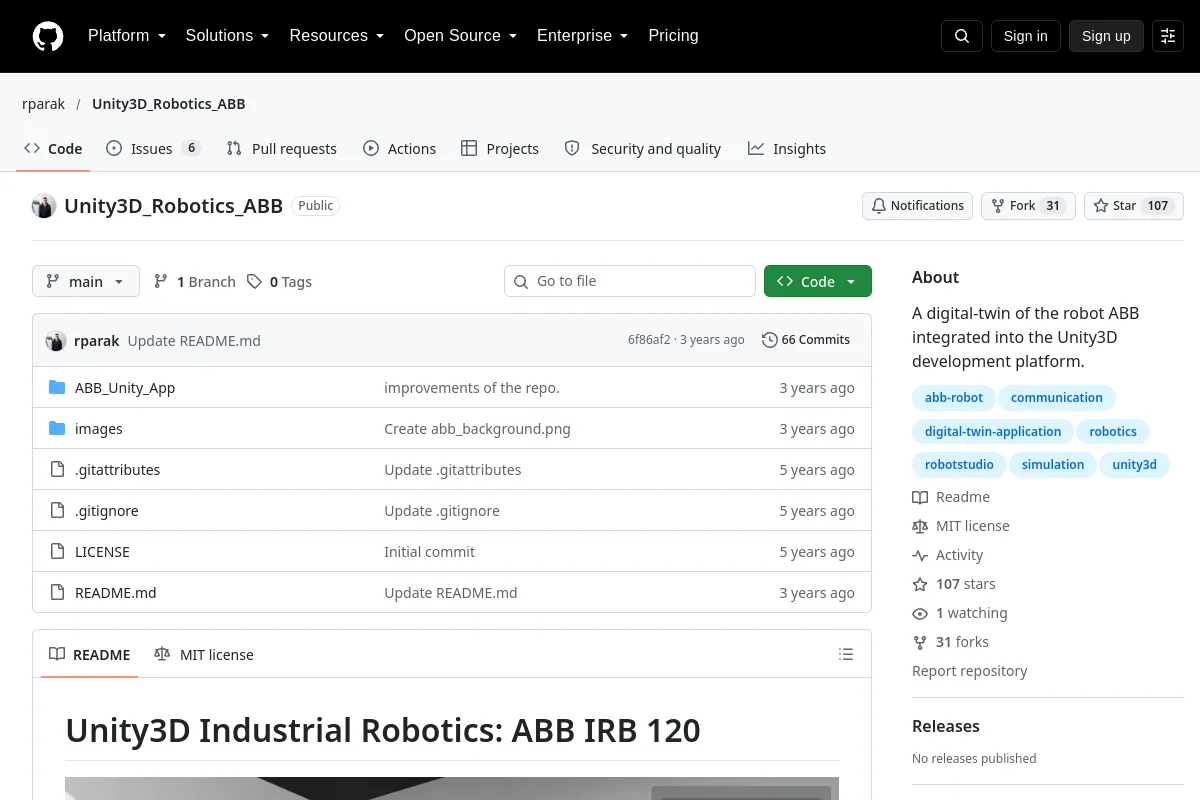 Repozytorium
 Otwarte źródło
Unity3D_Robotics_ABB · rparak
Cyfrowy bliźniak robota ABB zintegrowany z platformą programistyczną Unity3D.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Unity3D_Robotics_UR · rparak
Cyfrowy bliźniak Universal Robots UR3 zintegrowany z platformą programistyczną Unity3D.
Symulacja i fizykaMIEJSCE NA TWOJE KOLEJNE ODKRYCIA
Zaproponuj zasób ↗Ekosystem stale się rozwija.
Znasz zasób, który tu pasuje?