 Förvar
THE EMBODIED AI DIRECTORY
Programvara
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
 Förvar
 Forskning
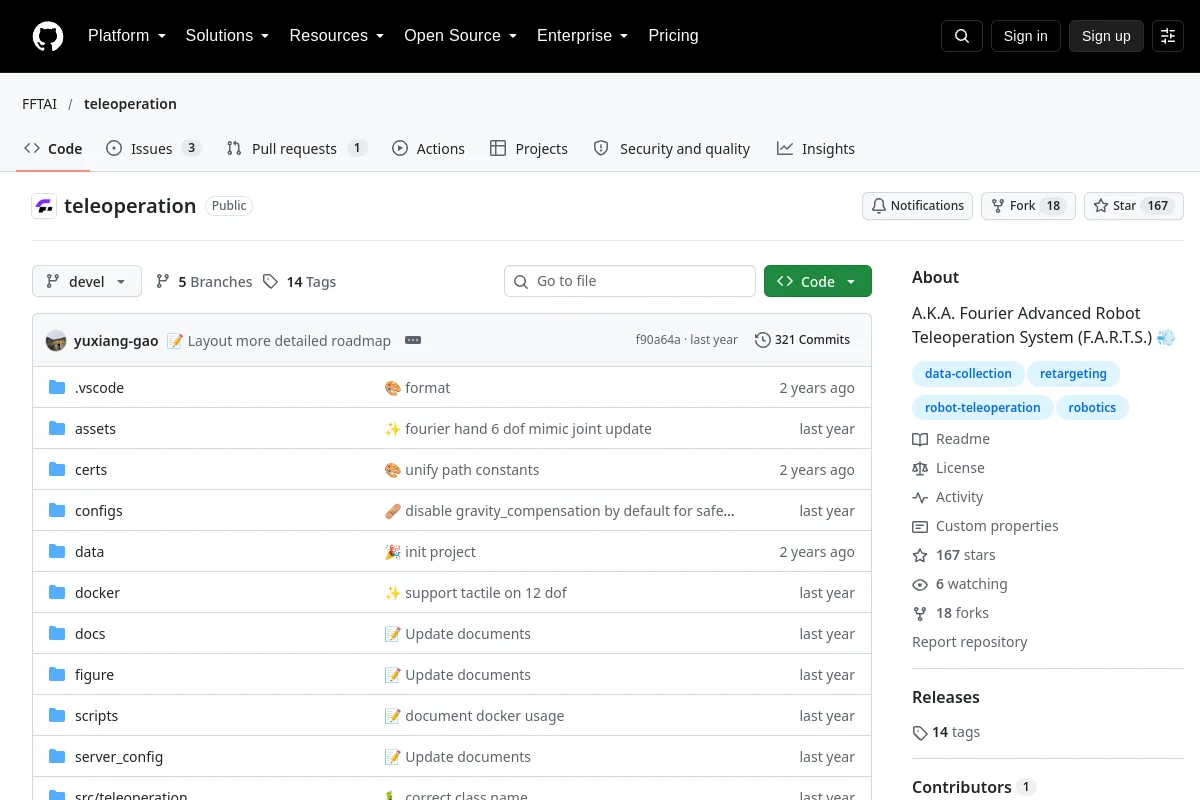
teleoperation · FFTAI
A.K.A. Fourier Advanced Robot Teleoperation System (F.A.R.T.S.) 💨
Teleoperationsprogramvara Förvar
 Öppen källkod
teleop · SpesRobotics
Förvandlar din telefon eller VR-headset till en teleoperationsenhet med robotarm genom att utnyttja WebXR
Teleoperationsprogramvara Förvar
 Forskning
teleop_tools · ros-teleop
En uppsättning generiska teleoperationsverktyg för vilken robot som helst.
Teleoperationsprogramvara Förvar
 Öppen källkod
tello-ros2 · tentone
ROS2-nod för DJI Tello och Visual SLAM för kartläggning av inomhusmiljöer.
Navigation & SLAM Förvar
 Förvar
 Forskning
Tesseract Robotics
Infrastruktur för rörelseplanering för industrirobotapplikationer.
Rörelseplanering och kontroll Förvar
 Öppen källkod
theseus · facebookresearch
Bibliotek för differentierbar olinjär optimering.
Perception & geometri Förvar
 Forskning
Thrower Goalie RobotArms · muddasser-mm
Robot-arm-experiment som involverar kast- och målvaktsuppgifter.
Perception & geometri Förvar
 Förvar
 Forskning
TienKung Lab · Open-X-Humanoid
Isaac Lab arbetsflöden för forskning om TienKung benrobotar.
Simulering & fysik Förvar
 Forskning
ti_mmwave_rospkg · radar-lab
TI mmWave radar ROS-drivrutin (med sensorfusion och hybrid)
Robot SDK:er Förvar
 Öppen källkod
tiny imitation lab · browingkourtsr122-oss
Ett CPU-orienterat imitationslärande laboratorium för demonstrationer, beteendekloning och utvärdering.
Robotinlärningsramar Förvar
 Forskning
Titan · jacobaustin123
En högpresterande CUDA-baserad sandlåda för fysiksimulering för mjuk robotik och förstärkningsinlärning.
Simulering & fysik Förvar
 Öppen källkod
toppra · hungpham2511
Tidsoptimal vägparameteriseringsbibliotek för robotisk rörelseplanering.
Rörelseplanering och kontroll Förvar
 Forskning
tortoisebot · rigbetellabs
TortoiseBot är en extremt lärandevänlig och kostnadseffektiv ROS-baserad mobilrobot med öppen källkod som kan utföra teleoperation, manuell såväl som autonom kartläggning, navigering...
Navigation & SLAM Förvar
 Öppen källkod
TrajectoryOptimization.jl · RoboticExplorationLab
Julia bibliotek för banoptimering.
Rörelseplanering och kontroll Förvar
 Öppen källkod
trip kinematics · TriPed-Robot
Python-verktyg för omvänd kinematik för hybridseriella-parallella robotar.
Rörelseplanering och kontroll Förvar
 Öppen källkod
UltraBot · LeapLabTHU
Mot expertnivå autonom carotis ultraljud med storskaligt inlärningsbaserat robotsystem
Mellanvara och kommunikation Förvar
 Forskning
UNav-Sim · open-airlab
Visuellt realistisk undervattensrobotsimulator UNav-Sim
Simulering & fysik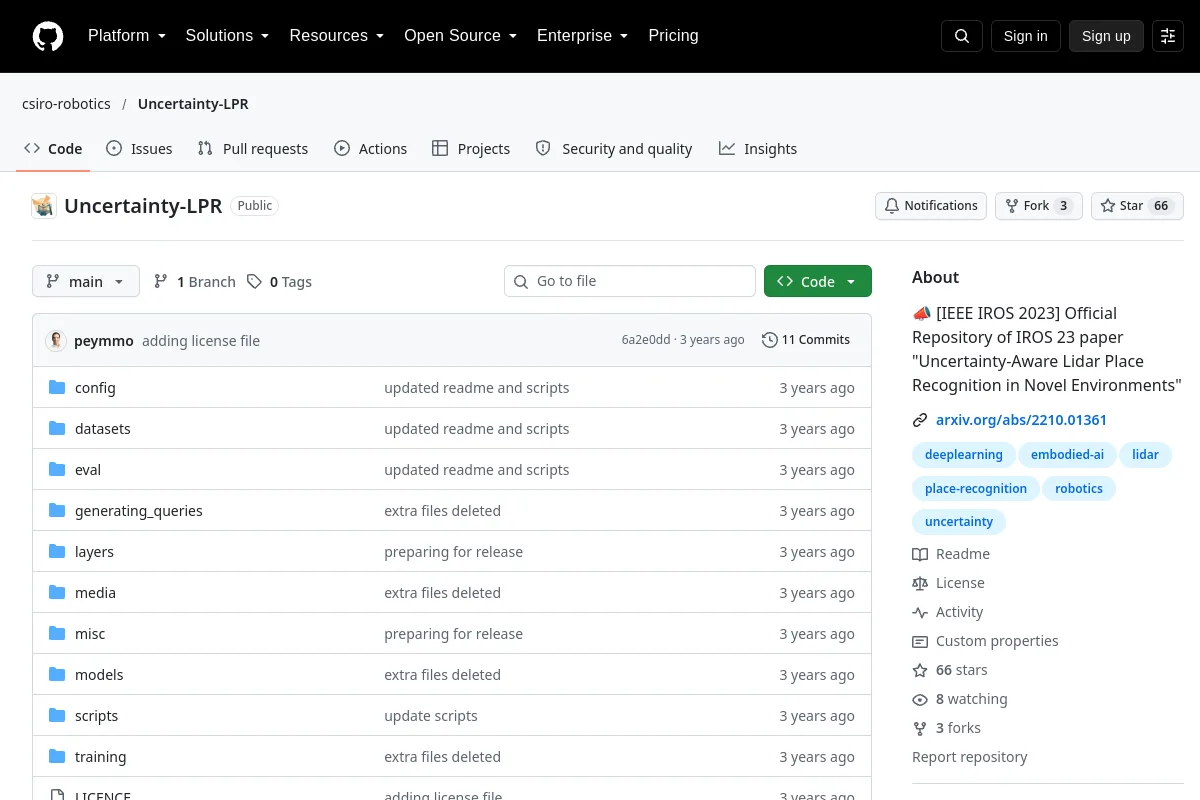 Förvar
 Forskning
Uncertainty-LPR · csiro-robotics
📣 [IEEE IROS 2023] Officiellt kodarkiv för artikeln om osäkerhetsmedveten platsigenkänning med lidar i nya miljöer
Perception & geometri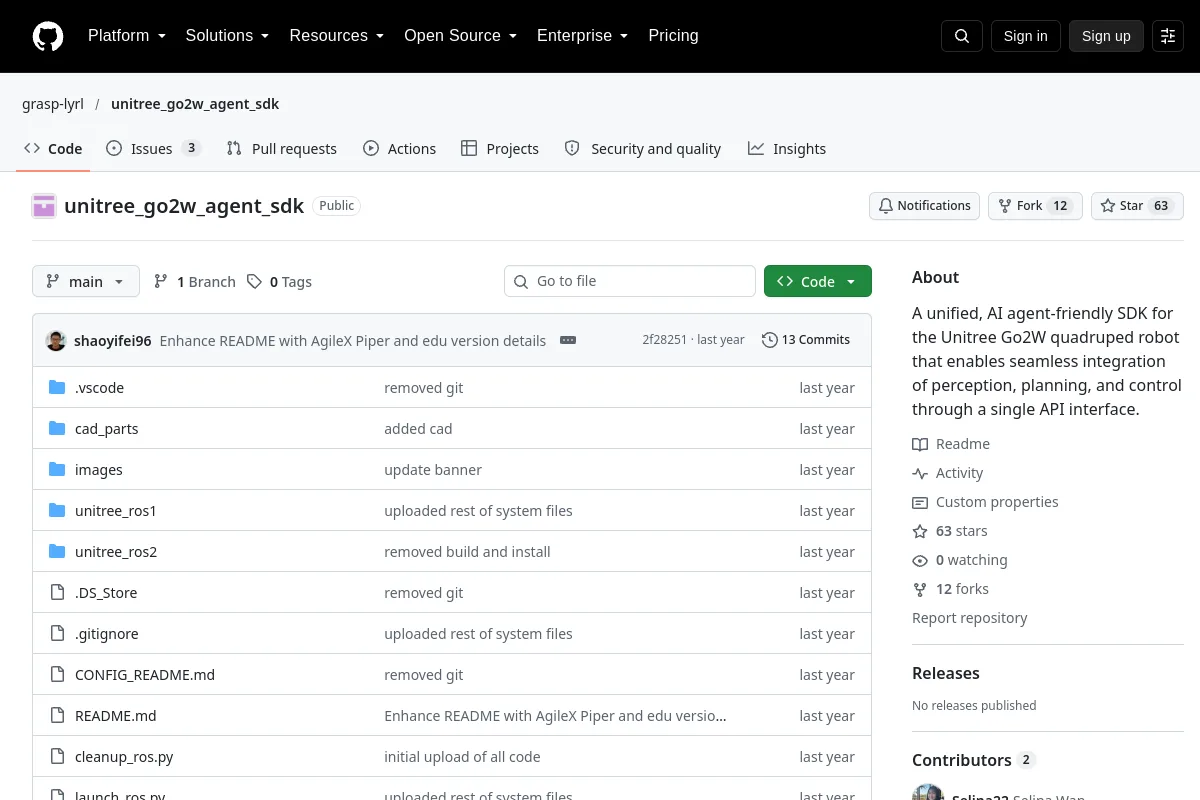 Förvar
 Forskning
unitree_go2w_agent_sdk · grasp-lyrl
En enhetlig, AI-agentvänlig SDK för Unitree Go2W fyrbäddsrobot som möjliggör sömlös integrering av perception, planering och kontroll genom ett enda API-gränssnitt.
Robot SDK:er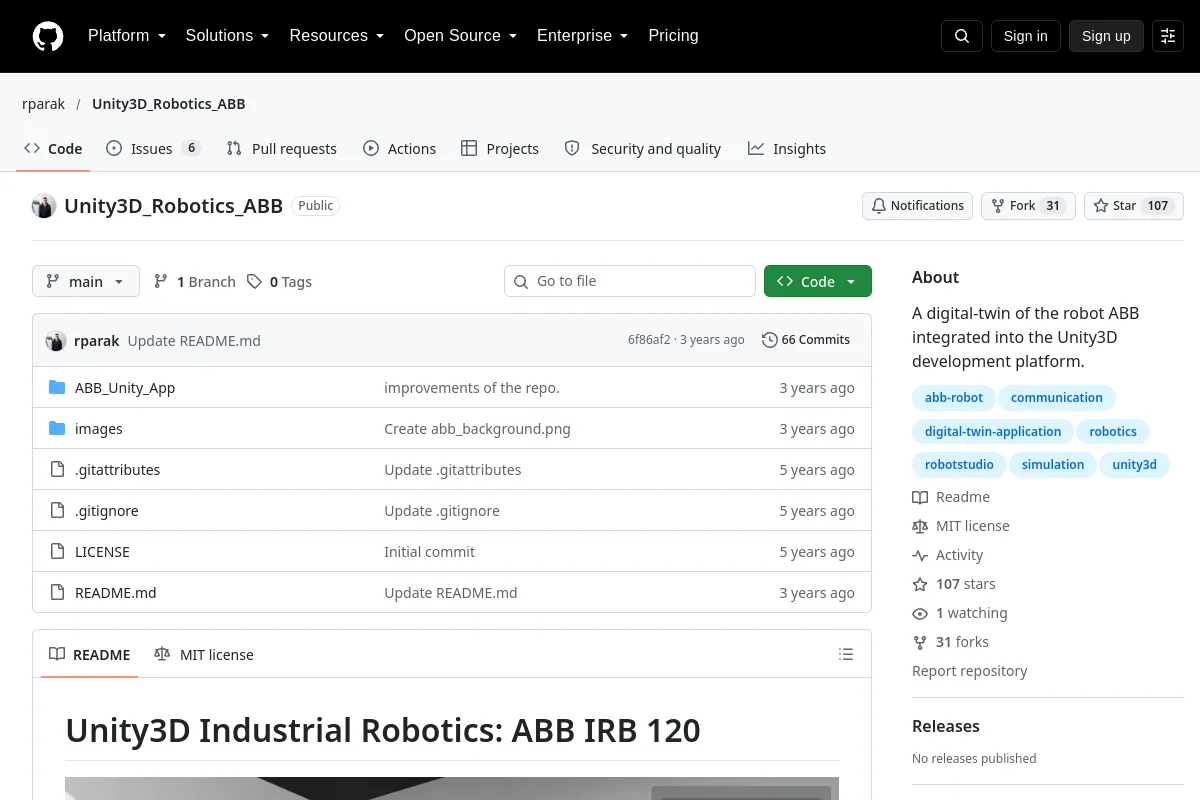 Förvar
 Öppen källkod
Unity3D_Robotics_ABB · rparak
En digital tvilling av roboten ABB integrerad i Unity3D-utvecklingsplattformen.
Simulering & fysik Förvar
 Öppen källkod
Unity3D_Robotics_UR · rparak
En digital tvilling av Universal Robots UR3 integrerad i Unity3D-utvecklingsplattformen.
Simulering & fysikEN PLATS FÖR DIN NÄSTA UPPTÄCKT
Föreslå en resurs ↗Ekosystemet fortsätter att växa.
Vet du en resurs som hör hemma här?