 Repositório
O DIRETÓRIO DE IA INCORPORADO
Programas
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
 Repositório
 Pesquisa
teleoperation · FFTAI
Também conhecido como Sistema Avançado de Teleoperação Robótica Fourier (F.A.R.T.S.) 💨
Software de teleoperação Repositório
 Código aberto
teleop · SpesRobotics
Transforma seu telefone ou fone de ouvido VR em um dispositivo de teleoperação de braço robótico aproveitando o WebXR
Software de teleoperação Repositório
 Pesquisa
teleop_tools · ros-teleop
Um conjunto de ferramentas genéricas de teleoperação para qualquer robô.
Software de teleoperação Repositório
 Código aberto
tello-ros2 · tentone
Nó ROS2 para DJI Tello e Visual SLAM para mapeamento de ambientes internos.
Navegação e SLAM Repositório
 Código aberto
termviz · carzum
Visualização baseada em terminal de dados ROS.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Tesseract Robotics
Infraestrutura de planejamento de movimento para aplicações de robôs industriais.
Planejamento e controle de movimento Repositório
 Código aberto
theseus · facebookresearch
Biblioteca para otimização não linear diferenciável.
Percepção e geometria Repositório
 Pesquisa
Thrower Goalie RobotArms · muddasser-mm
Experimento com braço robótico envolvendo tarefas de arremesso e goleiro.
Percepção e geometria Repositório
 Repositório
 Pesquisa
TienKung Lab · Open-X-Humanoid
Fluxos de trabalho Isaac Lab para pesquisa de robôs com pernas TienKung.
Simulação e física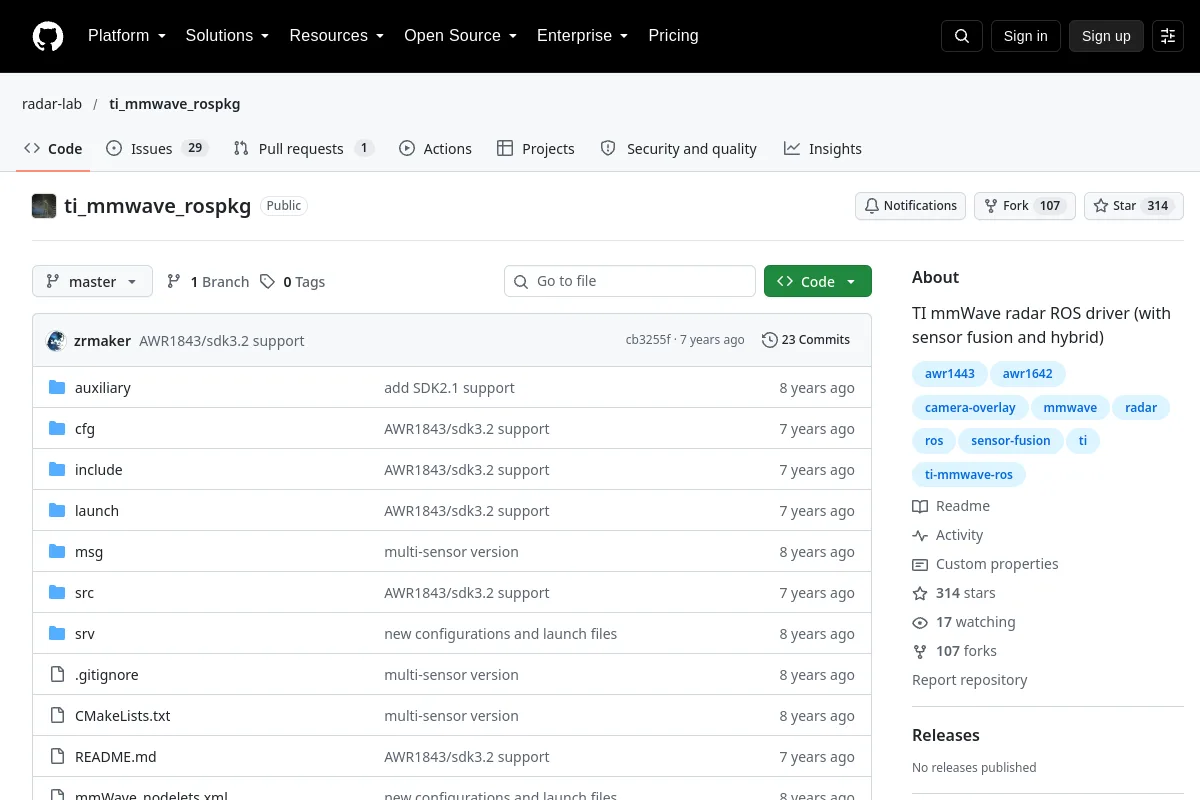 Repositório
 Pesquisa
ti_mmwave_rospkg · radar-lab
Driver ROS de radar TI mmWave (com fusão de sensores e híbrido)
SDKs de robô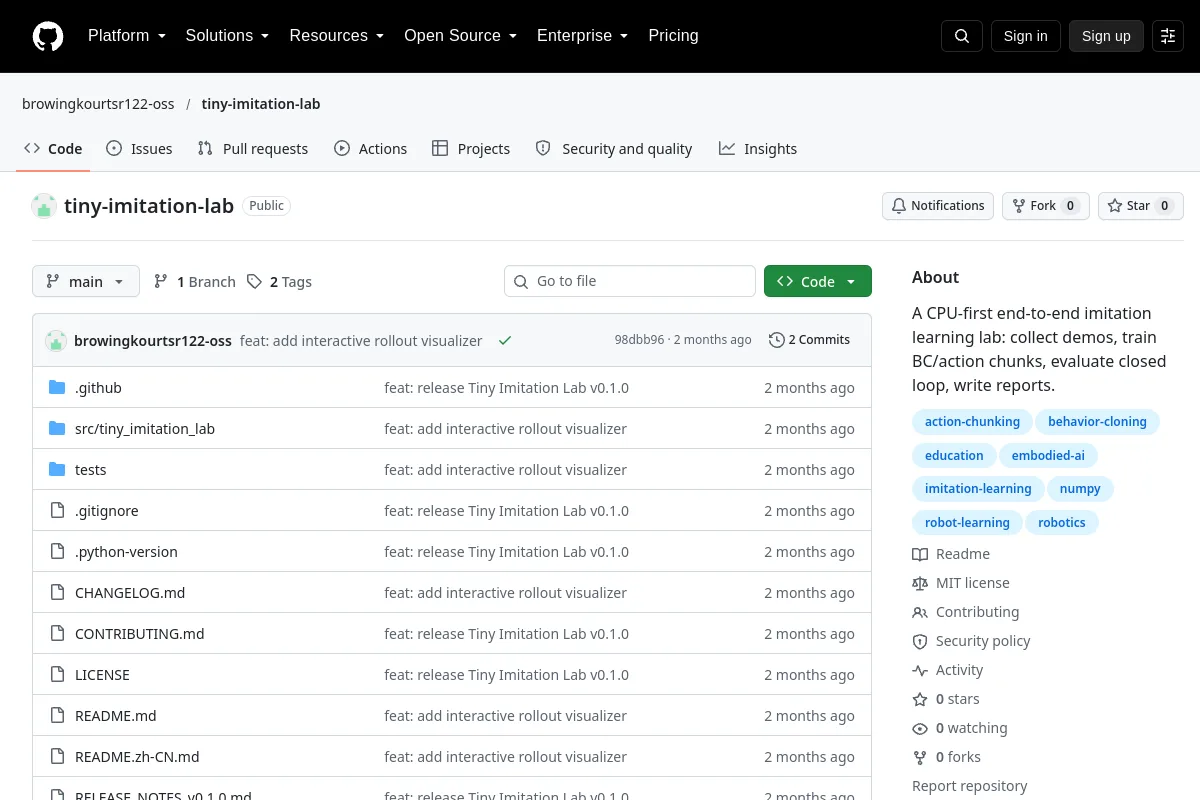 Repositório
 Código aberto
tiny imitation lab · browingkourtsr122-oss
Um laboratório de aprendizagem por imitação orientado a CPU para demonstrações, clonagem de comportamento e avaliação.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Titan · jacobaustin123
Uma sandbox de simulação física baseada em CUDA de alto desempenho para robótica suave e aprendizagem por reforço.
Simulação e física Repositório
 Código aberto
toppra · hungpham2511
Biblioteca de parametrização de caminho com tempo ótimo para planejamento de movimento robótico.
Planejamento e controle de movimento Repositório
 Pesquisa
tortoisebot · rigbetellabs
TortoiseBot é um robô móvel de código aberto baseado em ROS extremamente fácil de aprender e econômico, capaz de realizar teleoperação, mapeamento manual e autônomo, navegação…
Navegação e SLAM Repositório
 Código aberto
TrajectoryOptimization.jl · RoboticExplorationLab
Biblioteca Julia para otimização de trajetória.
Planejamento e controle de movimento Repositório
 Código aberto
trip kinematics · TriPed-Robot
Ferramentas de cinemática inversa Python para robôs híbridos serial-paralelos.
Planejamento e controle de movimento Repositório
 Código aberto
UltraBot · LeapLabTHU
Rumo à ultrassonografia carotídea autônoma de nível especializado com sistema robótico baseado em aprendizagem em larga escala
Middleware e comunicação Repositório
 Pesquisa
UNav-Sim · open-airlab
Simulador de robótica subaquática visualmente realista UNav-Sim
Simulação e física Repositório
 Pesquisa
Uncertainty-LPR · csiro-robotics
📣 [IEEE IROS 2023] Repositório oficial do artigo IROS 23 "Reconhecimento de lugar Lidar com reconhecimento de incerteza em novos ambientes"
Percepção e geometria Repositório
 Pesquisa
unitree_go2w_agent_sdk · grasp-lyrl
Um SDK unificado e amigável ao agente de IA para o robô quadrúpede Unitree Go2W que permite integração perfeita de percepção, planejamento e controle por meio de uma única interface de API.
SDKs de robô Repositório
 Código aberto
Unity3D_Robotics_ABB · rparak
Um gêmeo digital do robô ABB integrado à plataforma de desenvolvimento Unity3D.
Simulação e física Repositório
 Código aberto
Unity3D_Robotics_UR · rparak
Um gêmeo digital do Universal Robots UR3 integrado à plataforma de desenvolvimento Unity3D.
Simulação e físicaUM LUGAR PARA SUA PRÓXIMA DESCOBERTA
Sugira um recurso ↗O ecossistema continua crescendo.
Conhece um recurso que pertence aqui?