 Référentiel
LE RÉPERTOIRE DE L'IA INCORPORÉE
Logiciel
Découvrez le logiciel de simulation de robot, le middleware ROS 2, la planification de mouvements et les outils d'apprentissage de robot Python.
Référentiel
 Référentiel
 Recherche
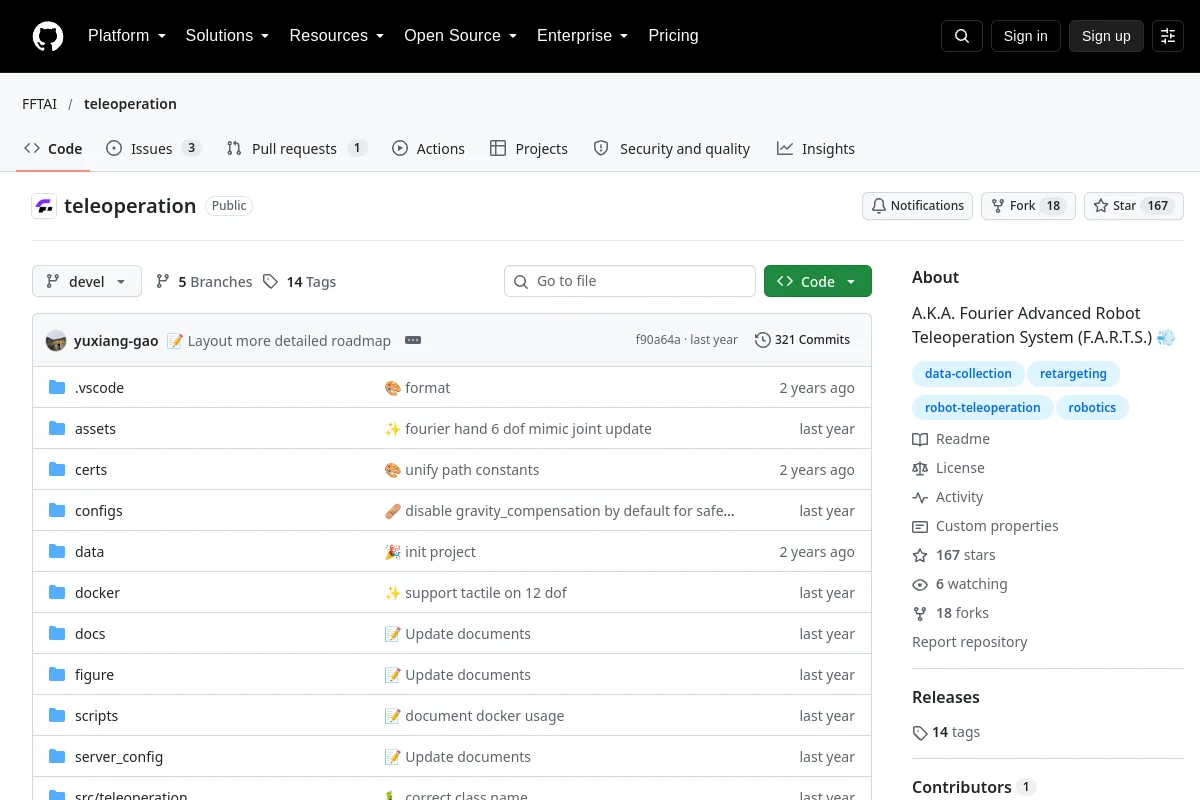
teleoperation · FFTAI
A.K.A. Système avancé de téléopération de robot de Fourier (F.A.R.T.S.) 💨
Logiciel de téléopération Référentiel
 Source ouverte
teleop · SpesRobotics
Transforme votre téléphone ou votre casque VR en un appareil de téléopération à bras robotisé en tirant parti de WebXR
Logiciel de téléopération Référentiel
 Recherche
teleop_tools · ros-teleop
Un ensemble d'outils de téléopération génériques pour tout robot.
Logiciel de téléopération Référentiel
 Source ouverte
tello-ros2 · tentone
Nœud ROS2 pour DJI Tello et Visual SLAM pour la cartographie des environnements intérieurs.
Navigation et SLAM Référentiel
 Source ouverte
termviz · carzum
Visualisation basée sur un terminal des données ROS.
Cadres d'apprentissage des robots Référentiel
 Recherche
Tesseract Robotics
Infrastructure de planification de mouvement pour les applications de robots industriels.
Planification et contrôle des mouvements Référentiel
 Source ouverte
theseus · facebookresearch
Bibliothèque pour l'optimisation non linéaire différentiable.
Perception et géométrie Référentiel
 Recherche
Thrower Goalie RobotArms · muddasser-mm
Expérience de bras robot impliquant des tâches de lancer et de gardien de but.
Perception et géométrie Référentiel
 Référentiel
 Recherche
TienKung Lab · Open-X-Humanoid
Flux de travail Isaac Lab pour la recherche sur les robots à pattes TienKung.
Simulation et physique Référentiel
 Recherche
ti_mmwave_rospkg · radar-lab
Pilote ROS radar TI mmWave (avec fusion de capteurs et hybride)
SDK de robots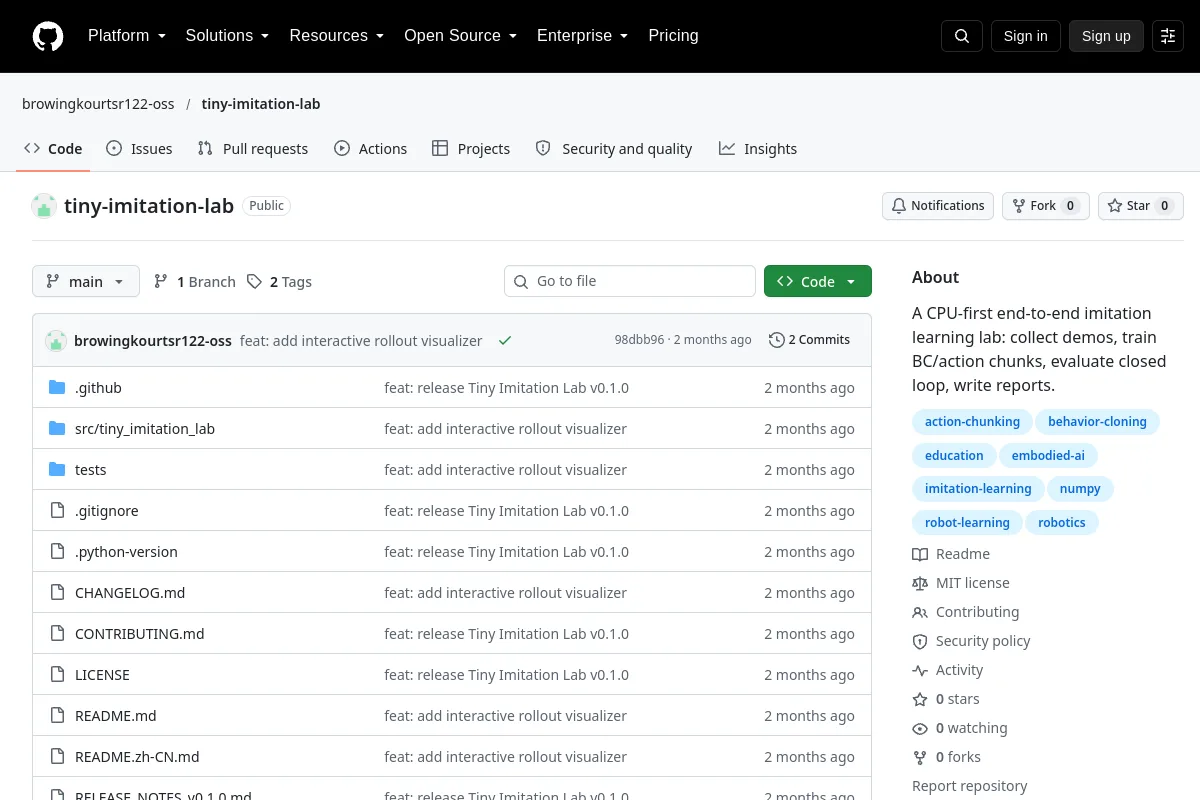 Référentiel
 Source ouverte
tiny imitation lab · browingkourtsr122-oss
Un laboratoire d'apprentissage par imitation orienté CPU pour les démonstrations, le clonage de comportements et l'évaluation.
Cadres d'apprentissage des robots Référentiel
 Recherche
Titan · jacobaustin123
Un bac à sable de simulation physique hautes performances basé sur CUDA pour la robotique douce et l'apprentissage par renforcement.
Simulation et physique Référentiel
 Source ouverte
toppra · hungpham2511
Bibliothèque de paramétrage de trajectoire optimale dans le temps pour la planification des mouvements robotiques.
Planification et contrôle des mouvements Référentiel
 Recherche
tortoisebot · rigbetellabs
TortoiseBot est un robot mobile open source basé sur ROS, extrêmement convivial et rentable, capable d'effectuer des opérations de téléopération, de cartographie manuelle et autonome, de navigation…
Navigation et SLAM Référentiel
 Source ouverte
TrajectoryOptimization.jl · RoboticExplorationLab
Bibliothèque Julia pour l'optimisation de trajectoire.
Planification et contrôle des mouvements Référentiel
 Source ouverte
trip kinematics · TriPed-Robot
Outils de cinématique inverse Python pour robots hybrides série-parallèle.
Planification et contrôle des mouvements Référentiel
 Source ouverte
UltraBot · LeapLabTHU
Vers une échographie carotidienne autonome de niveau expert avec un système robotique basé sur l'apprentissage à grande échelle
Intergiciel et communication Référentiel
 Recherche
UNav-Sim · open-airlab
Simulateur de robotique sous-marine visuellement réaliste UNav-Sim
Simulation et physique Référentiel
 Recherche
Uncertainty-LPR · csiro-robotics
📣 [IEEE IROS 2023] Référentiel officiel de l'article IROS 23 « Reconnaissance de lieux Lidar tenant compte de l'incertitude dans de nouveaux environnements »
Perception et géométrie Référentiel
 Recherche
unitree_go2w_agent_sdk · grasp-lyrl
Un SDK unifié et convivial pour les agents d'IA pour le robot quadrupède Unitree Go2W qui permet une intégration transparente de la perception, de la planification et du contrôle via une interface API unique.
SDK de robots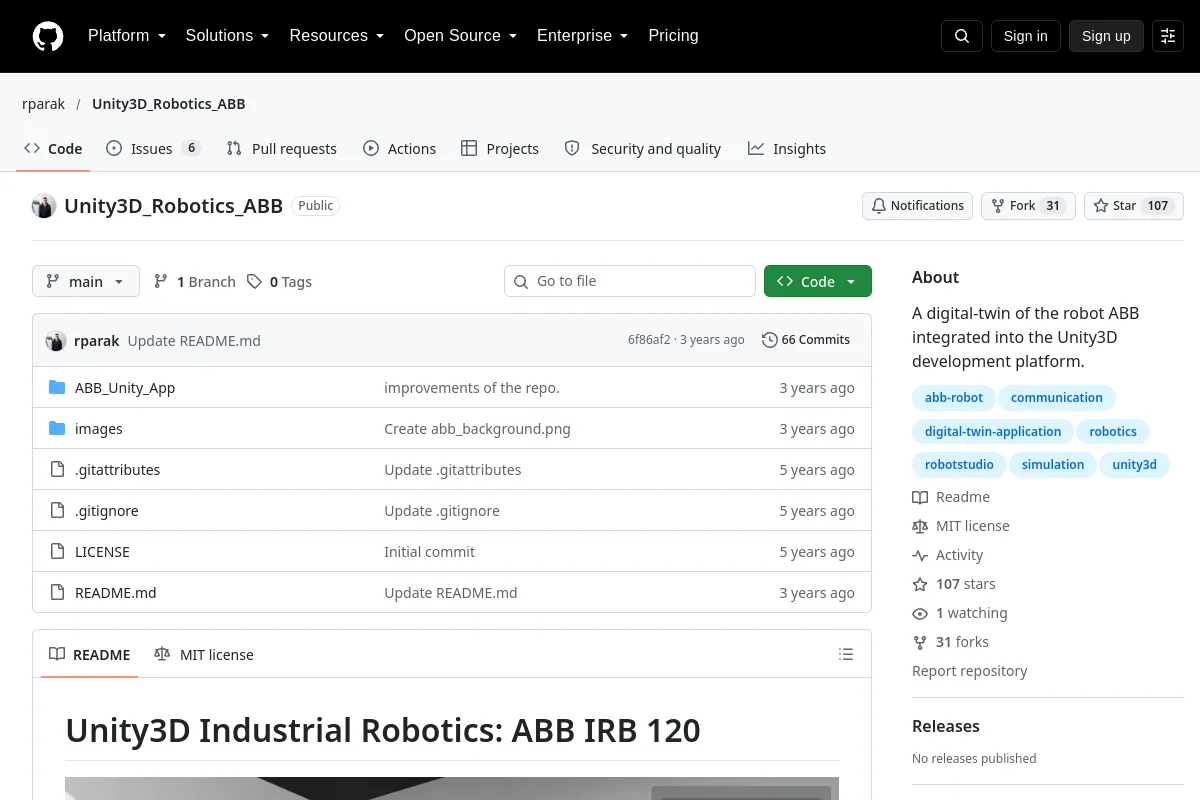 Référentiel
 Source ouverte
Unity3D_Robotics_ABB · rparak
Un jumeau numérique du robot ABB intégré à la plateforme de développement Unity3D.
Simulation et physique Référentiel
 Source ouverte
Unity3D_Robotics_UR · rparak
Un jumeau numérique de l'Universal Robots UR3 intégré à la plateforme de développement Unity3D.
Simulation et physiqueUN LIEU POUR VOTRE PROCHAINE DÉCOUVERTE
Suggérer une ressource ↗L’écosystème ne cesse de croître.
Connaissez-vous une ressource qui a sa place ici ?