 Deposito
LA DIRECTORY DELL'AI INCORPORATA
Software
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
 Deposito
 Ricerca
teleoperation · FFTAI
AKA Sistema avanzato di teleoperazione robotica di Fourier (F.A.R.T.S.) 💨
Software di teleoperazione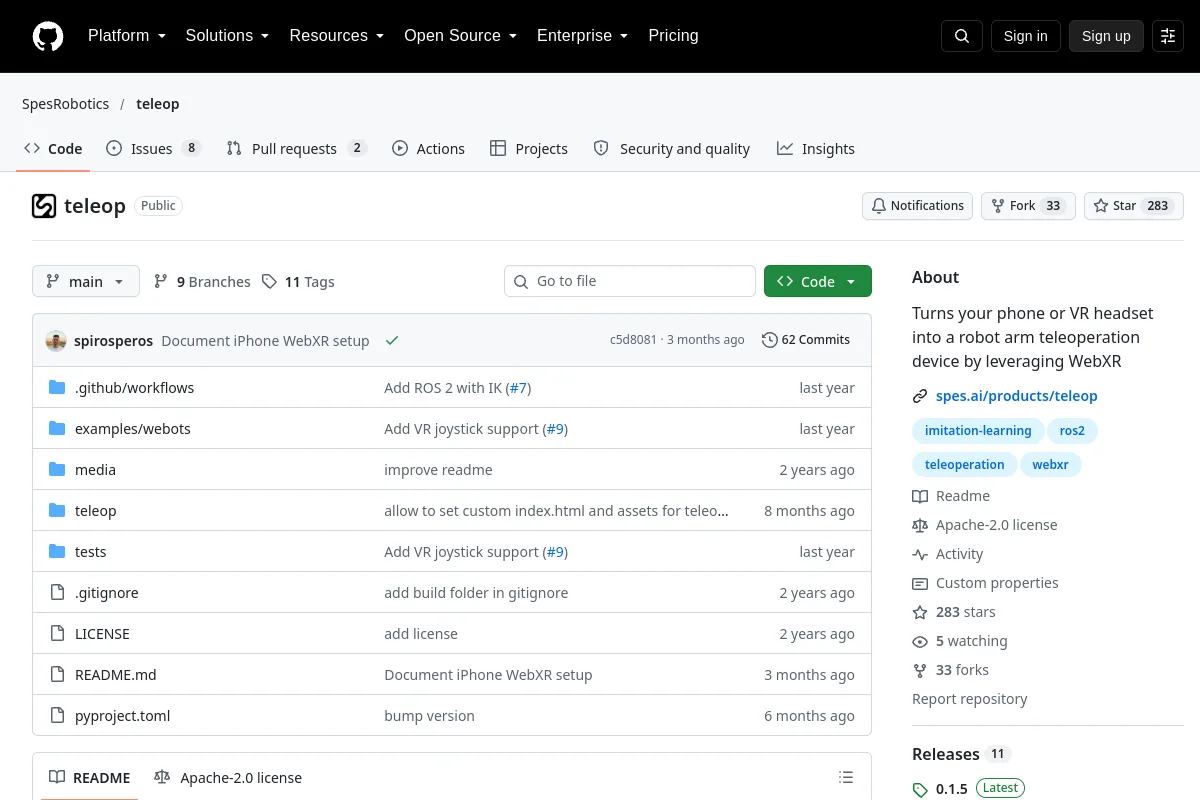 Deposito
 Fonte aperta
teleop · SpesRobotics
Trasforma il tuo telefono o visore VR in un dispositivo di teleoperazione con braccio robotico sfruttando WebXR
Software di teleoperazione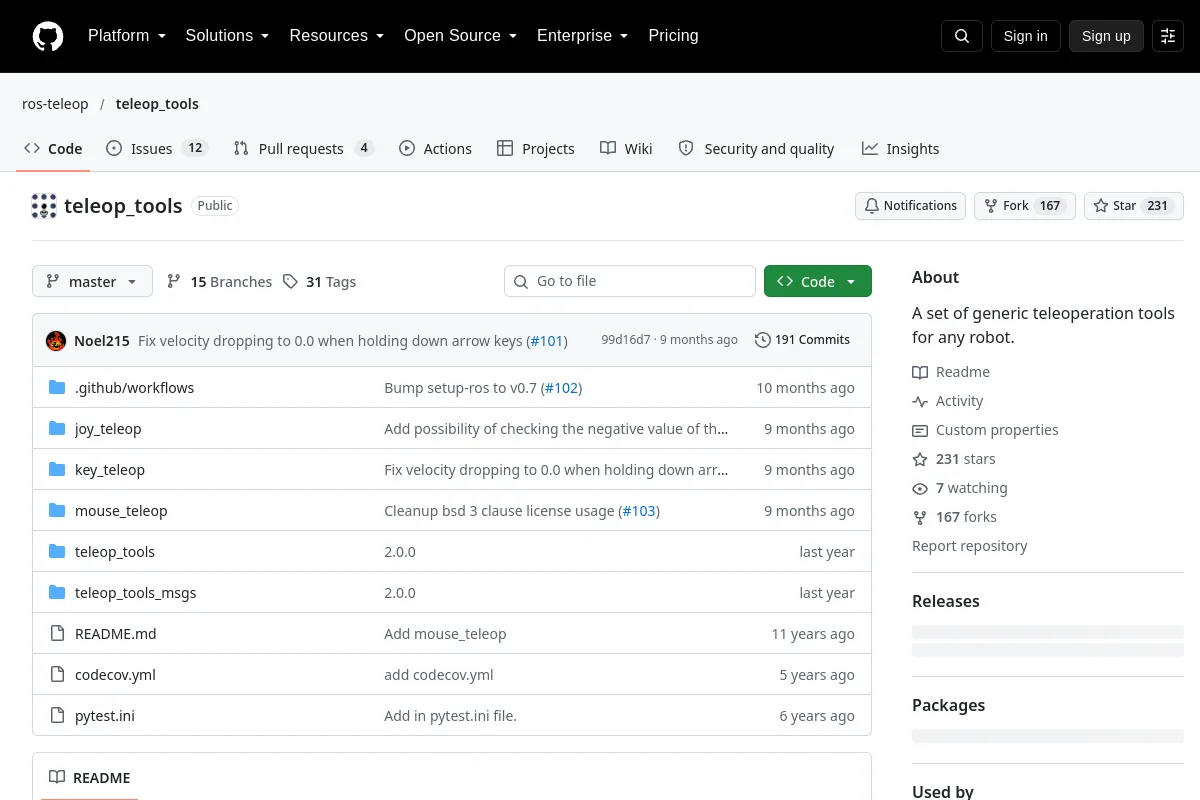 Deposito
 Ricerca
teleop_tools · ros-teleop
Un insieme di strumenti di teleoperazione generici per qualsiasi robot.
Software di teleoperazione Deposito
 Fonte aperta
tello-ros2 · tentone
Nodo ROS2 per DJI Tello e Visual SLAM per la mappatura degli ambienti interni.
Navigazione e SLAM Deposito
 Fonte aperta
termviz · carzum
Visualizzazione basata su terminale dei dati ROS.
Strutture di apprendimento dei robot Deposito
 Ricerca
Tesseract Robotics
Infrastruttura di pianificazione del movimento per applicazioni robotiche industriali.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
theseus · facebookresearch
Libreria per l'ottimizzazione non lineare differenziabile.
Percezione e geometria Deposito
 Ricerca
Thrower Goalie RobotArms · muddasser-mm
Esperimento con il braccio robotico che prevede compiti di lancio e portiere.
Percezione e geometria Deposito
 Deposito
 Ricerca
TienKung Lab · Open-X-Humanoid
Flussi di lavoro Isaac Lab per la ricerca sui robot con gambe TienKung.
Simulazione e fisica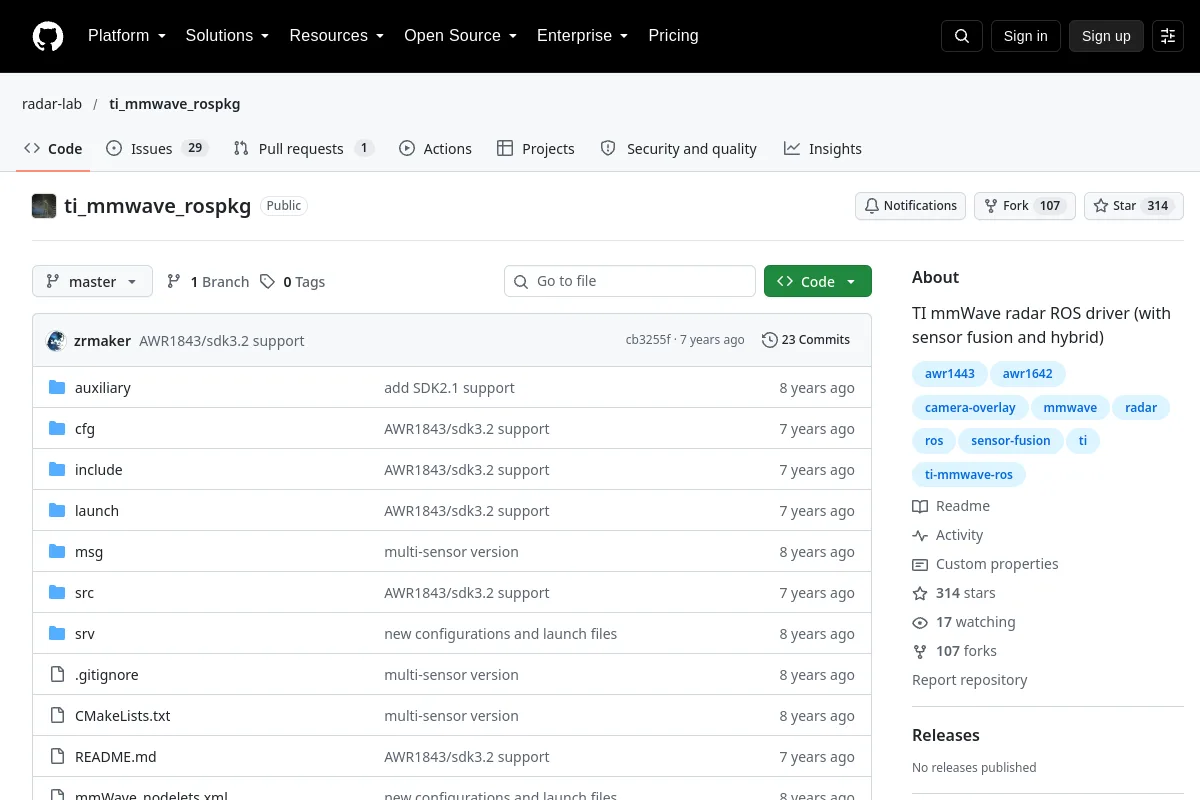 Deposito
 Ricerca
ti_mmwave_rospkg · radar-lab
TI mmWave radar ROS driver (with sensor fusion and hybrid)
SDK per robot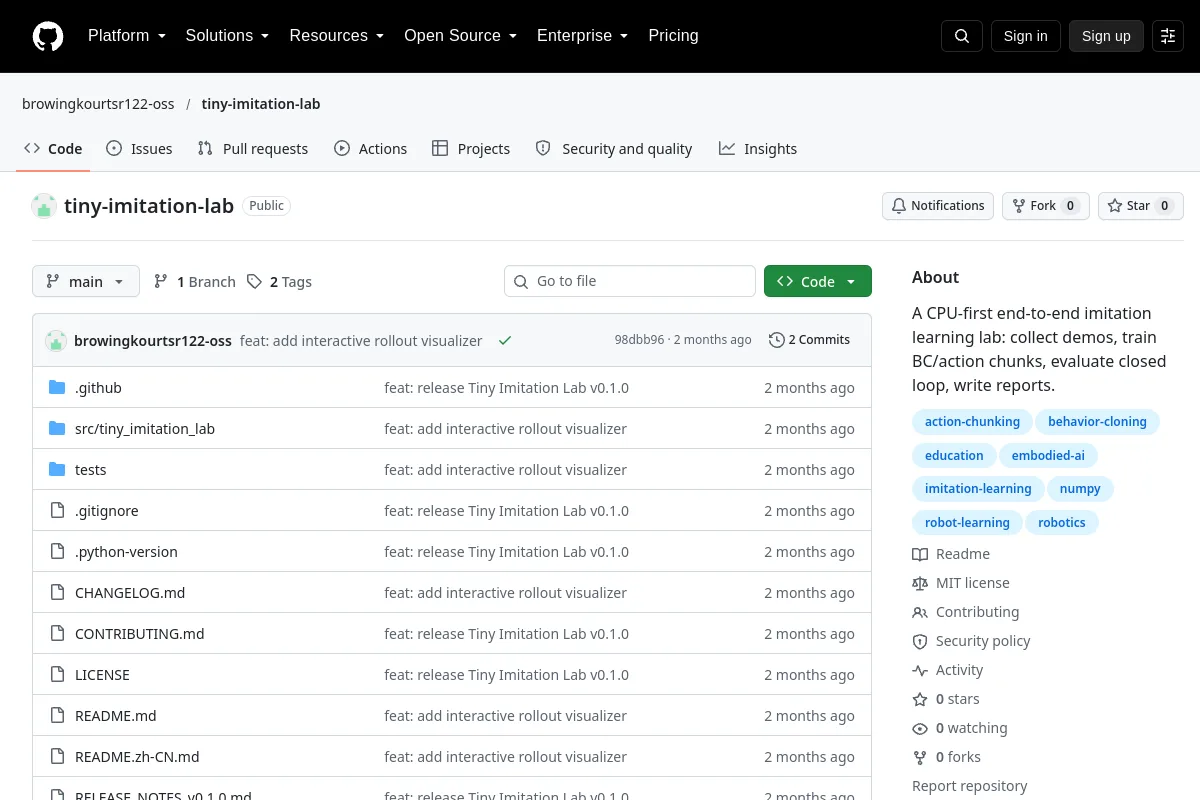 Deposito
 Fonte aperta
tiny imitation lab · browingkourtsr122-oss
Un laboratorio di imitazione-apprendimento orientato alla CPU per dimostrazioni, clonazione del comportamento e valutazione.
Strutture di apprendimento dei robot Deposito
 Ricerca
Titan · jacobaustin123
Un sandbox di simulazione fisica basato su CUDA ad alte prestazioni per robotica morbida e apprendimento per rinforzo.
Simulazione e fisica Deposito
 Fonte aperta
toppra · hungpham2511
Libreria di parametrizzazione del percorso ottimale in termini di tempo per la pianificazione del movimento robotico.
Pianificazione e controllo del movimento Deposito
 Ricerca
tortoisebot · rigbetellabs
TortoiseBot è un robot mobile open source basato su ROS estremamente facile da imparare ed economico, in grado di eseguire teleoperazioni, mappatura manuale e autonoma, navigazione...
Navigazione e SLAM Deposito
 Fonte aperta
TrajectoryOptimization.jl · RoboticExplorationLab
Libreria Julia per l'ottimizzazione della traiettoria.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
trip kinematics · TriPed-Robot
Strumenti Python di cinematica inversa per robot ibridi seriale-parallelo.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
UltraBot · LeapLabTHU
Verso l’ecografia carotidea autonoma di livello esperto con un sistema robotico basato sull’apprendimento su larga scala
Middleware e comunicazione Deposito
 Ricerca
UNav-Sim · open-airlab
Simulatore di robotica subacquea visivamente realistico UNav-Sim
Simulazione e fisica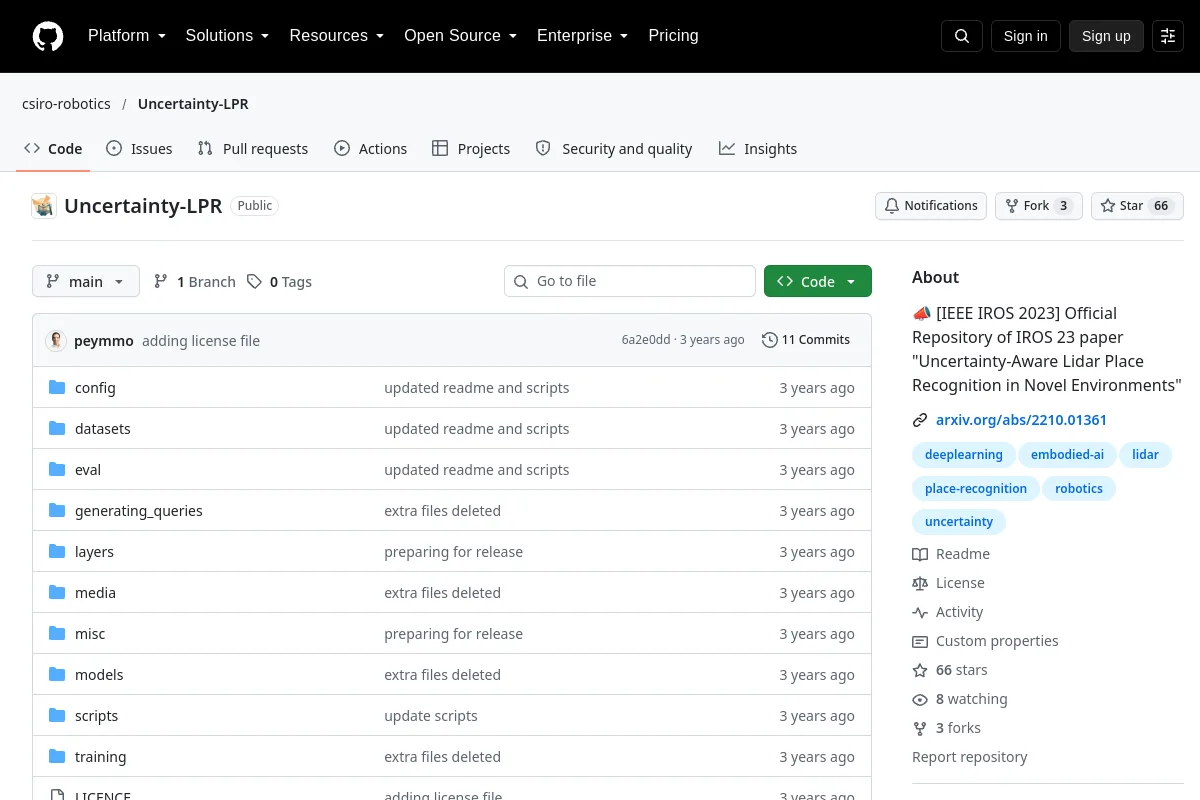 Deposito
 Ricerca
Uncertainty-LPR · csiro-robotics
📣 [IEEE IROS 2023] Repository ufficiale del documento IROS 23 "Uncertainty-Aware Lidar Place Recognition in Novel Environments"
Percezione e geometria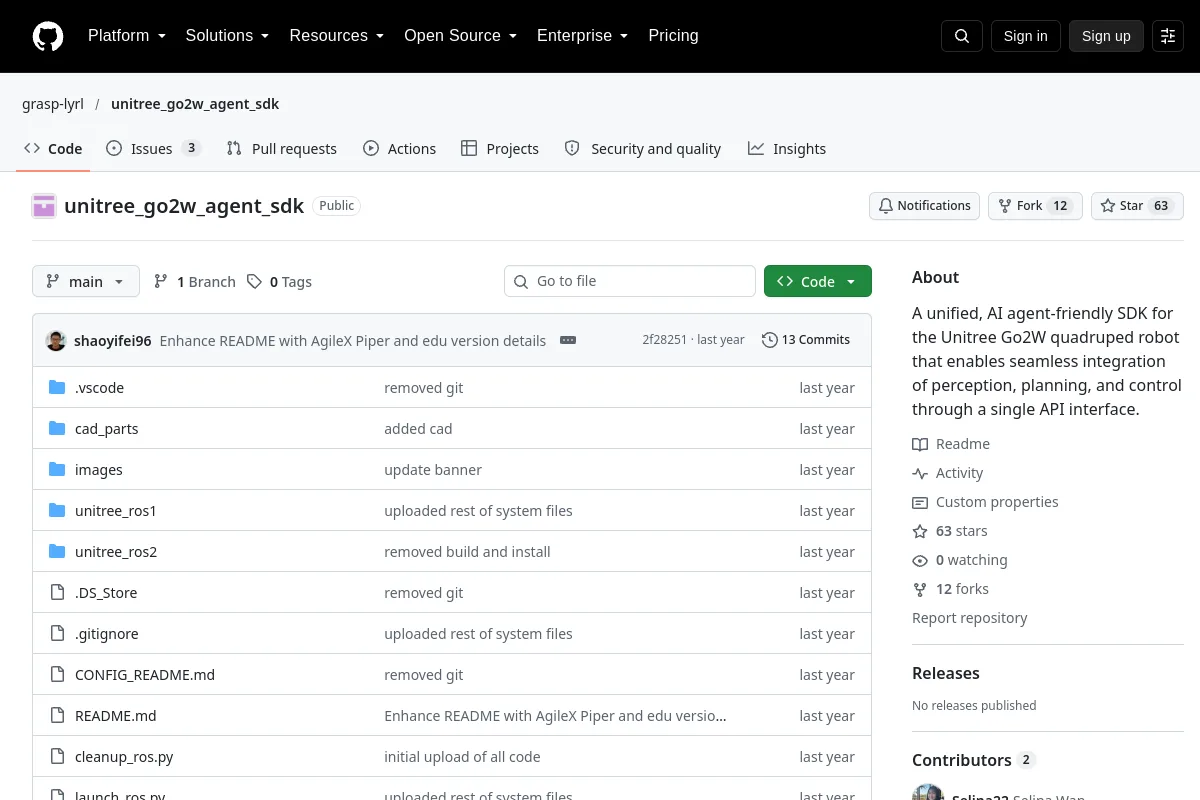 Deposito
 Ricerca
unitree_go2w_agent_sdk · grasp-lyrl
Un SDK unificato e adatto agli agenti AI per il robot quadrupede Unitree Go2W che consente una perfetta integrazione di percezione, pianificazione e controllo attraverso un'unica interfaccia API.
SDK per robot Deposito
 Fonte aperta
Unity3D_Robotics_ABB · rparak
Un gemello digitale del robot ABB integrato nella piattaforma di sviluppo Unity3D.
Simulazione e fisica Deposito
 Fonte aperta
Unity3D_Robotics_UR · rparak
Un gemello digitale dell'Universal Robots UR3 integrato nella piattaforma di sviluppo Unity3D.
Simulazione e fisicaUN LUOGO PER LA TUA PROSSIMA SCOPERTA
Suggerisci una risorsa ↗L'ecosistema continua a crescere.
Conosci una risorsa che appartiene a questo posto?