Deposito
 Fonte aperta
Unity-RL-Playground · loongOpen
Apprendimento per rinforzo, simulazione di robot e intelligenza incorporata
Simulazione e fisicaLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Fonte aperta
Apprendimento per rinforzo, simulazione di robot e intelligenza incorporata
Simulazione e fisica Deposito
 Fonte aperta
Utilizzando il deposito
Simulazione e fisica Deposito
 Fonte aperta
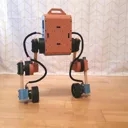
Descrizioni dei modelli URDF e Xacro per i bipedi su ruote Upkie.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Universal Robots basati su ROS (ad esempio, UR3/e UR5/5, ...) con simulazione in Gazebo.
Simulazione e fisica Deposito
 Fonte aperta
Stack pick-and-place del braccio robotico UR3 per ROS2 Humble: MoveIt 2 + MoveIt Task Constructor, simulazione Gazebo Harmonic, pinze Robotiq/OnRobot, supporto a doppio braccio, pianificazione delle attività BehaviorTree.CPP...
Simulazione e fisica Deposito
 Ricerca
utilizzando la comunicazione di rete TCP/IP per controllare il robot UR5 con una pinza RG2
SDK per robot Deposito
 Ricerca
Questo è un progetto sulla pianificazione del movimento della manipolazione robotica utilizzando l'apprendimento di rinforzo profondo basato sulla simulazione ROS e Gazebo
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Questo progetto simula un braccio robotico UR5 con una pinza Robotiq 85, che esegue attività autonome di presa e posizionamento di oggetti nell'ambiente PyBullet.
Simulazione e fisica Deposito
 Ricerca
Simulazione Pick and Place di Universal Robot (UR5) nel gazebo ROS con camma USB e pinze a vuoto
Simulazione e fisica Deposito
 Ricerca
MuJoCo ambienti di apprendimento di rinforzo per il raggiungimento e la manipolazione di UR5e.
Simulazione e fisica Deposito
 Fonte aperta
Implementazione ufficiale del documento "UrbanNav: apprendimento della navigazione urbana incorporata guidata dal linguaggio dalle traiettorie umane su scala web".
Navigazione e SLAM Deposito
 Fonte aperta
Editor di modelli di robot URDF basato sul Web con visualizzazione 3D e flussi di lavoro di esportazione.
Simulazione e fisica Deposito
 Fonte aperta
Riferimento storico: driver ROS 1 (obsoleto) per controller CB1 e CB2 con robot UR5 o UR10 di Universal Robots
Pianificazione e controllo del movimento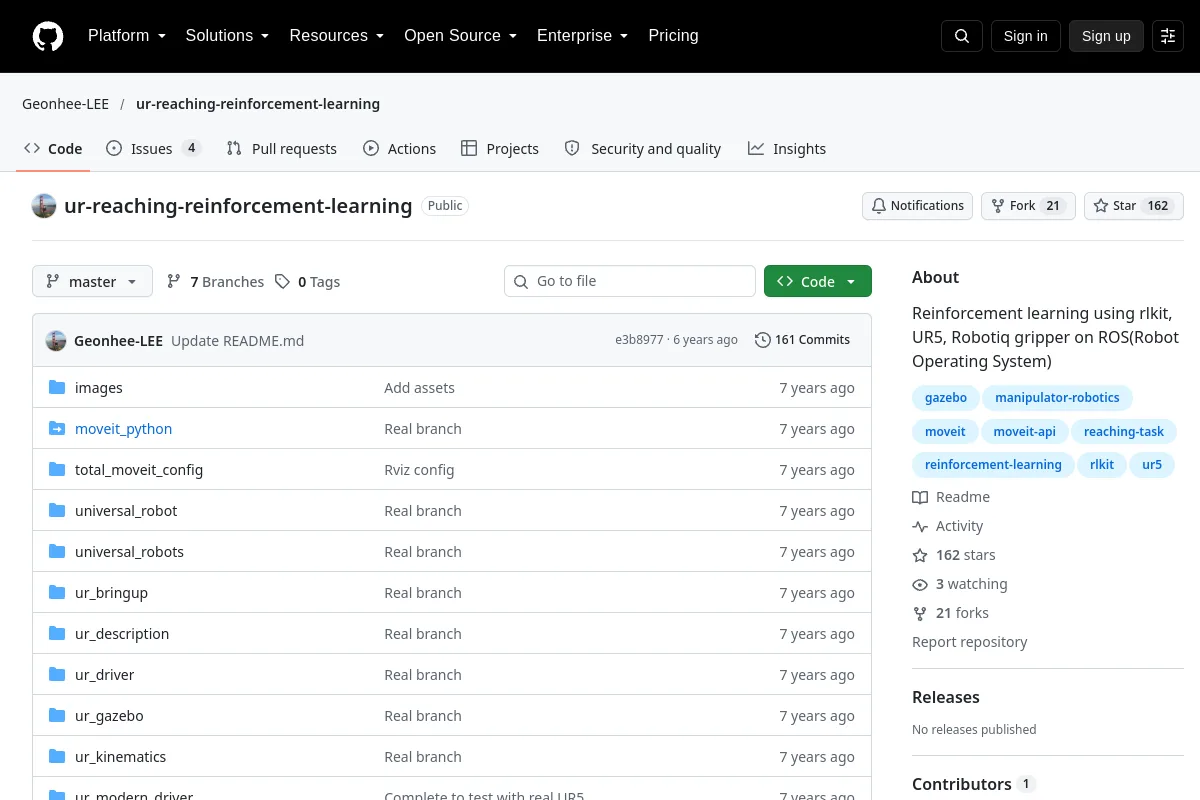 Deposito
 Ricerca
Apprendimento del rinforzo utilizzando rlkit, UR5, pinza Robotiq su ROS (sistema operativo robot)
Middleware e comunicazione Deposito
 Fonte aperta
Implementazione della ricerca sul ragionamento e controllo visivo incarnato con modelli multimodali.
Pianificazione e controllo del movimento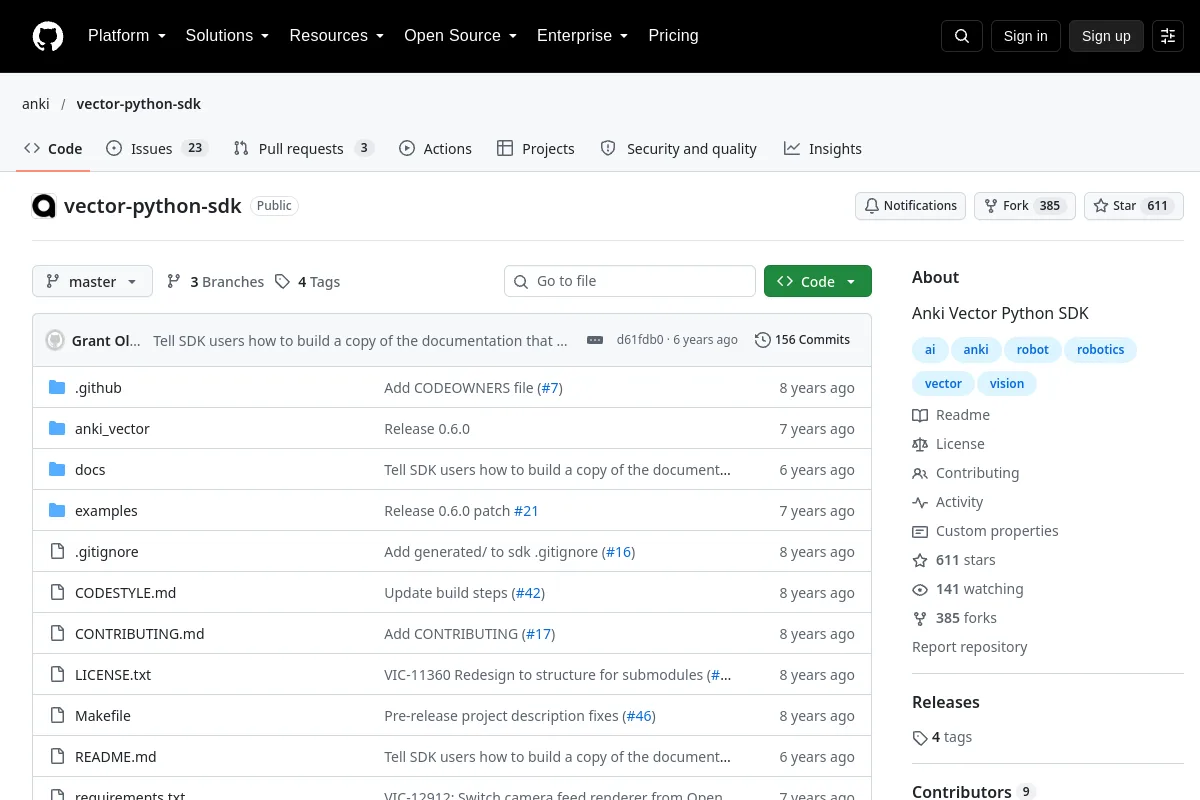 Deposito
 Deposito
 Fonte aperta
Un quadro per la prevenzione delle collisioni e la pianificazione del percorso implementato per una simulazione del compito del robot Pick and Place a doppio braccio. Gli ostacoli di velocità e RRTStar Motion Planner vengono utilizzati nell'algoritmo per pianificare...
Simulazione e fisica Deposito
 Ricerca
Codice di ricerca Ventura per la navigazione condizionata dai compiti con modelli di diffusione.
Navigazione e SLAM Deposito
 Ricerca
ViKi converte le dimostrazioni RGB-D umane in movimenti robot mirati e set di dati LeRobot.
Software di teleoperazione Deposito
 Fonte aperta
Applicazione VINS-Fusion, VINS-Fisheye, OpenVINS, EnVIO, ROVIO, S-MSCKF, ORB-SLAM2, NVIDIA Elbrus di diversi set di fotocamere e imu su diverse schede, comprese schede desktop e Jetson
Navigazione e SLAM Deposito
 Fonte aperta
Framework open source di simulazione radar a onde millimetriche dell'Institute of Smart System Technologies, Università di Klagenfurt e Institute of Mechatronics and Robotics, JOANNEUM RESEARCH
Simulazione e fisica Deposito
 Ricerca
L'implementazione di Visibility-Aware RRT* per la navigazione critica per la sicurezza con robot con percezione limitata.
Navigazione e SLAM Deposito
 Ricerca
Kit di strumenti per la locomozione quadrupede guidata dalla visione, con flussi di lavoro di simulazione e implementazione.
Percezione e geometria Deposito
 Fonte aperta
Uno stack di assistenza alla guida L2 aperto che utilizza l'intelligenza artificiale end-to-end.
Sistemi di flotta e autonomiaConosci una risorsa che appartiene a questo posto?