Bewaarplaats
 Open-source
Unity-RL-Playground · loongOpen
Versterkend leren en robotsimulatie en belichaamde intelligentie
Simulatie en natuurkundeDE BElichaamde AI-DIRECTORY
Ontdek robotsimulatiesoftware, ROS 2-middleware, bewegingsplanning en Python-robotleertools.
Bewaarplaats
Open-source
Versterkend leren en robotsimulatie en belichaamde intelligentie
Simulatie en natuurkunde Bewaarplaats
 Open-source
Het gebruik van de opslagplaats
Simulatie en natuurkunde Bewaarplaats
 Open-source
URDF- en Xacro-modelbeschrijvingen voor Upkie-tweevoeters op wielen.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Op ROS gebaseerde universele robots (bijv. UR3/e UR5/5, ...) met simulatie in Gazebo.
Simulatie en natuurkunde Bewaarplaats
 Open-source
UR3 robotarm pick-and-place stack voor ROS2 Humble: MoveIt 2 + MoveIt Task Constructor, Gazebo Harmonic-simulatie, Robotiq/OnRobot-grijpers, ondersteuning voor twee armen, BehaviorTree.CPP taakplanning...
Simulatie en natuurkunde Bewaarplaats
 Onderzoek
gebruik van TCP/IP-netwerkcommunicatie om de UR5-robot te besturen met een RG2-grijper
Robot-SDK's Bewaarplaats
 Onderzoek
Dit is een project over bewegingsplanning voor robotmanipulatie met behulp van diepgaand versterkend leren op basis van ROS- en Gazebo-simulatie
Bewegingsplanning en -controle Bewaarplaats
 Open-source
Dit project simuleert een UR5-robotarm met een Robotiq 85-grijper, die autonome objectgrijp- en plaatsingstaken uitvoert in de PyBullet-omgeving.
Simulatie en natuurkunde Bewaarplaats
 Onderzoek
Universal Robot (UR5) Pick and Place-simulatie in ROS-Gazebo met een USB-camera en vacuümgrijpers
Simulatie en natuurkunde Bewaarplaats
 Onderzoek
MuJoCo versterkende leeromgevingen voor het bereiken en manipuleren van UR5e.
Simulatie en natuurkunde Bewaarplaats
 Open-source
Officiële implementatie van het artikel "UrbanNav: taalgestuurde, belichaamde stedelijke navigatie leren vanuit menselijke trajecten op webschaal."
Navigatie & SLAM Bewaarplaats
 Open-source
Webgebaseerde URDF-robotmodeleditor met 3D-visualisatie en exportworkflows.
Simulatie en natuurkunde Bewaarplaats
 Open-source
Historische referentie: (verouderd) ROS 1-stuurprogramma voor CB1- en CB2-controllers met UR5- of UR10-robots van Universal Robots
Bewegingsplanning en -controle Bewaarplaats
 Onderzoek
Versterking leren met behulp van rlkit, UR5, Robotiq-grijper op ROS (robotbesturingssysteem)
Middleware & communicatie Bewaarplaats
 Open-source
Onderzoek naar de implementatie van visueel belichaamd redeneren en controleren met multimodale modellen.
Bewegingsplanning en -controle Bewaarplaats
 Bewaarplaats
 Open-source
Een raamwerk voor het vermijden van botsingen en padplanning geïmplementeerd voor een tweearmige Pick and Place-robottaaksimulatie. Velocity Obstacles en RRTStar Motion Planner worden in het algoritme gebruikt om te plannen...
Simulatie en natuurkunde Bewaarplaats
 Onderzoek
Ventura-onderzoekscode voor taakgeconditioneerde navigatie met diffusiemodellen.
Navigatie & SLAM Bewaarplaats
 Onderzoek
ViKi zet menselijke RGB-D-demonstraties om in opnieuw gerichte robotbewegingen en LeRobot-datasets.
Teleoperation-software Bewaarplaats
 Open-source
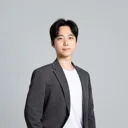
VINS-Fusion, VINS-Fisheye, OpenVINS, EnVIO, ROVIO, S-MSCKF, ORB-SLAM2, NVIDIA Elbrus-toepassing van verschillende sets camera's en imu op verschillende borden, waaronder desktop- en Jetson-borden
Navigatie & SLAM Bewaarplaats
 Open-source
 Millimeter-Wave Radar Simulation Framework door Institute of Smart System Technologies, Universiteit van Klagenfurt en Institute of Mechatronics and Robotics, JOANNEUM RESEARCH
Simulatie en natuurkunde Bewaarplaats
 Onderzoek
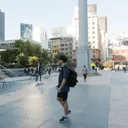
De Visibility-Aware RRT*-implementatie voor veiligheidskritische navigatie met perceptiebeperkte robots.
Navigatie & SLAM Bewaarplaats
 Onderzoek
Toolkit voor visueel geleide voortbeweging van viervoeters, met simulatie- en implementatieworkflows.
Waarneming & geometrie Bewaarplaats
 Open-source
Een open L2-stack voor bestuurdersondersteuning die gebruik maakt van end-to-end AI.
Vloot- en autonomiesystemenKent u een bron die hier thuishoort?