 Bewaarplaats
 Onderzoek
visp · lagadic
Visueel servoplatform voor op perceptie gebaseerde bewegingscontrole.
Waarneming & geometrieDE BElichaamde AI-DIRECTORY
Ontdek robotsimulatiesoftware, ROS 2-middleware, bewegingsplanning en Python-robotleertools.
Bewaarplaats
Onderzoek
Visueel servoplatform voor op perceptie gebaseerde bewegingscontrole.
Waarneming & geometrie Bewaarplaats
 Onderzoek
sreferenties voor visuele en semantische SLAM.
Navigatie & SLAM Bewaarplaats
 Onderzoek
Vitruvio is een raamwerk voor snelle analyse en optimalisatie van beenontwerpen voor robots met poten. Het doel van het simulatieraamwerk is om de vroege stadia van het ontwerpen van robots met poten te begeleiden. Het einde…
Simulatie en natuurkunde Bewaarplaats
 Open-source
Een missieplanner en visualisator voor het besturen van ROS-robots voor buiten.
Visualisatie- en datatools Bewaarplaats
 Open-source
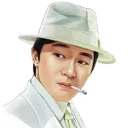
VLink is een krachtige C++-communicatiemiddleware voor autonoom rijden en belichaamde intelligentie, gepositioneerd als een volledig scenario-alternatief voor ROS 2.
Middleware & communicatie Bewaarplaats
 Onderzoek
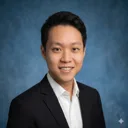
Modulaire perceptie, inzicht in planning, tracking en sorteerpijplijn voor ML-robotica
Waarneming & geometrie Bewaarplaats
 Open-source
Variationeel onderzoek naar neurale overtuigingen voor behendig grijpen.
Bewegingsplanning en -controle Bewaarplaats
 Open-source
Voxel-kaartbibliotheek voor afgeknotte en Euclidische afstandsvelden.
Navigatie & SLAM Bewaarplaats
 Open-source
Een navigatiesysteem voor buitenrobotica op ruig oneffen terrein.
Navigatie & SLAM Bewaarplaats
 Onderzoek
Robotica leren door te spelen met V-REP
Simulatie en natuurkunde Bewaarplaats
 Open-source
Een open-source VR-teleoperatiekit voor de TRLC-DK1, die de armen aandrijft vanaf een Meta Quest-headset met inverse kinematica en een drop-in LeRobot-teleoperator.
Teleoperation-software Bewaarplaats
 Open-source
Tweevoetige voortbewegingssoftware voor het humanoïde robotplatform iCub.
Bewegingsplanning en -controle Bewaarplaats
 Onderzoek
Sim-to-real RL-trainings- en implementatietools voor de Unitree Go1-robot.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Wanderland: geometrisch gegronde simulatie voor belichaamde AI in de open wereld
Simulatie en natuurkunde Bewaarplaats
 Open-source
3D-bezettingskartering met meerdere resoluties van meerdere sensoren.
Navigatie & SLAM Bewaarplaats
 Open-source
Niet-lineaire MPC voor het hele lichaam voor planning en controle van humanoïde locomotiefmanipulatie in realtime
Bewegingsplanning en -controle Website
 Onderzoek
Een robotsimulatieomgeving met sensormodellen en controllerinterfaces.
Simulatie en natuurkunde Bewaarplaats
 Open-source
In kaart brengen, lokaliseren en gebruiken van de navigatiestack met ROS2 Jazzy
Navigatie & SLAM Bewaarplaats
 Onderzoek
Isaac Lab-omgevingen en workflows voor mobiele robotica.
Kaders voor het leren van robots Bewaarplaats
 Bewaarplaats
 Onderzoek
Robotics MOM en RPC middleware-wrapper met deep-learning framework-integratie
Middleware & communicatie Bewaarplaats
 Open-source
Geforceerd gecontroleerd montageproces. In echte en gesimuleerde omgeving. Met behulp van Universal Robots UR5, ROS, Gazebo.
Simulatie en natuurkunde Bewaarplaats
 Onderzoek
Een elektronisch snelheidsregelaarontwerp voor BLDC-motoren met sensor.
Bewegingsplanning en -controle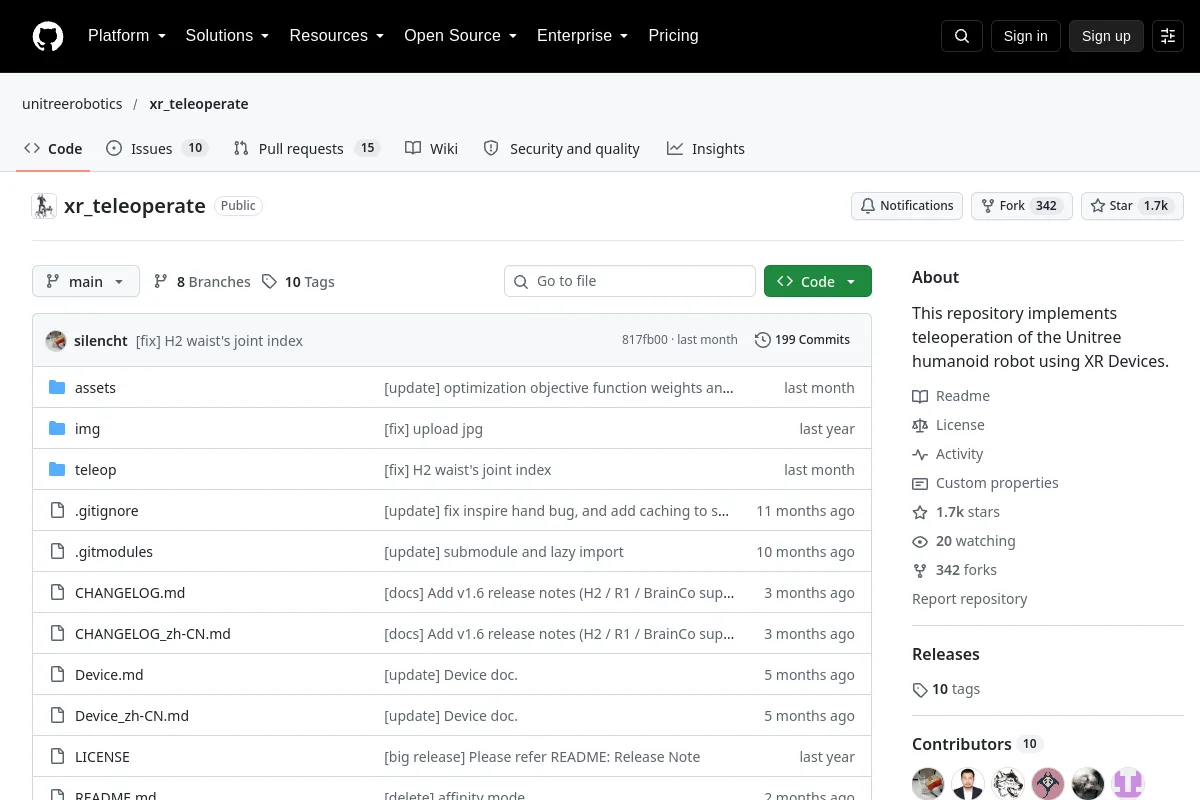 Bewaarplaats
 Onderzoek
Teleoperatietools voor XR-apparaten voor humanoïde robots Unitree.
Teleoperation-softwareKent u een bron die hier thuishoort?
