 Bewaarplaats
 Open-source
Pinocchio
Kinematica en dynamische algoritmen voor starre lichamen voor robotmodellen.
Bewegingsplanning en -controle
Software / Onderzoek
Teleoperatietools voor XR-apparaten voor humanoïde robots Unitree.
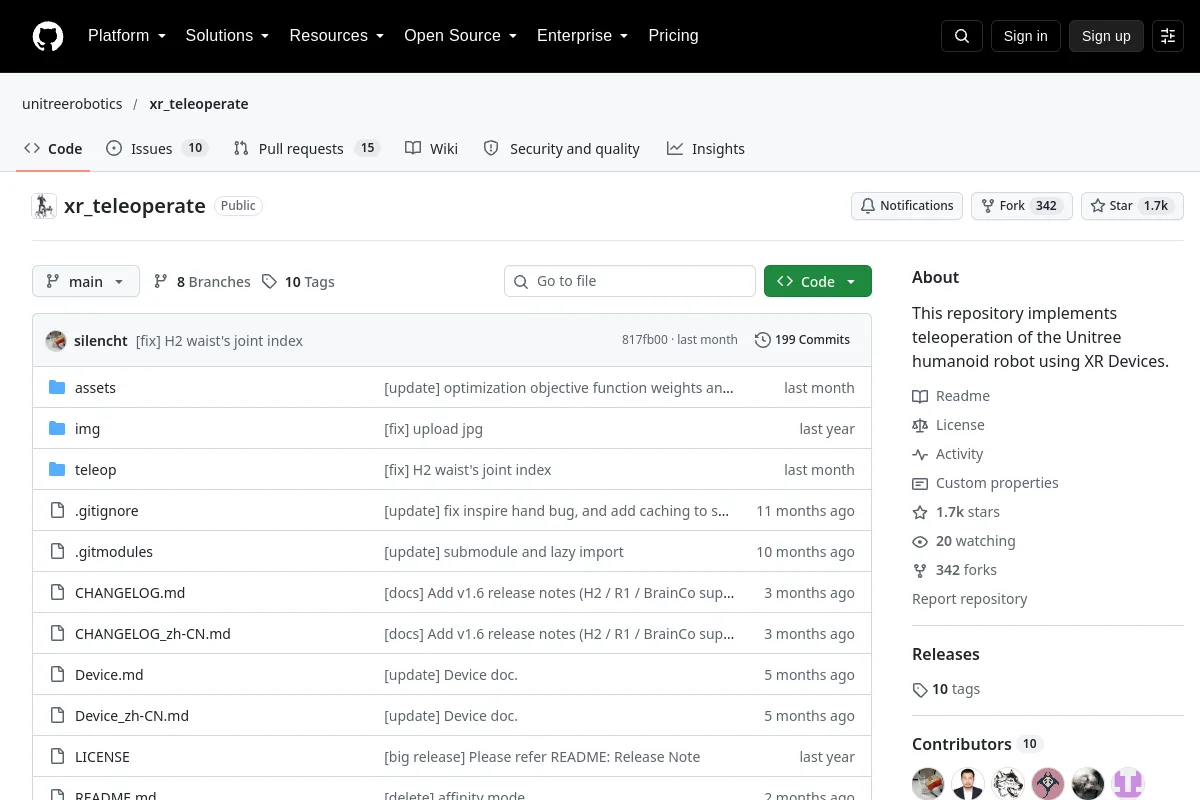
Teleoperatietools voor XR-apparaten voor humanoïde robots Unitree.
Samenvatting van de uitgever: "Deze repository implementeert teleoperatie van de mensachtige robot Unitree met behulp van XR-apparaten."
Gebruik de repository om de implementatie, documentatie en ondersteunde workflows te inspecteren. Dit directoryrecord identificeert de onderhouder, de codelicentie en gerelateerde bronnen; er wordt niet beweerd dat het project op uw robot is geïnstalleerd of getest.
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
Bewaarplaats
Open-source
Kinematica en dynamische algoritmen voor starre lichamen voor robotmodellen.
Bewegingsplanning en -controle Website
 Onderzoek
Teleoperatietools voor het verzamelen van bimanuele manipulatiedemonstraties.
Teleoperation-software Bewaarplaats
 Open-source
Optimalisatie- en algoritmische differentiatietools die worden gebruikt bij robotbesturing.
Kaders voor het leren van robots Bewaarplaats
 Open-source
Hulpmiddelen voor retargeting met handbewegingen voor behendige teleoperaties van robots.
Teleoperation-software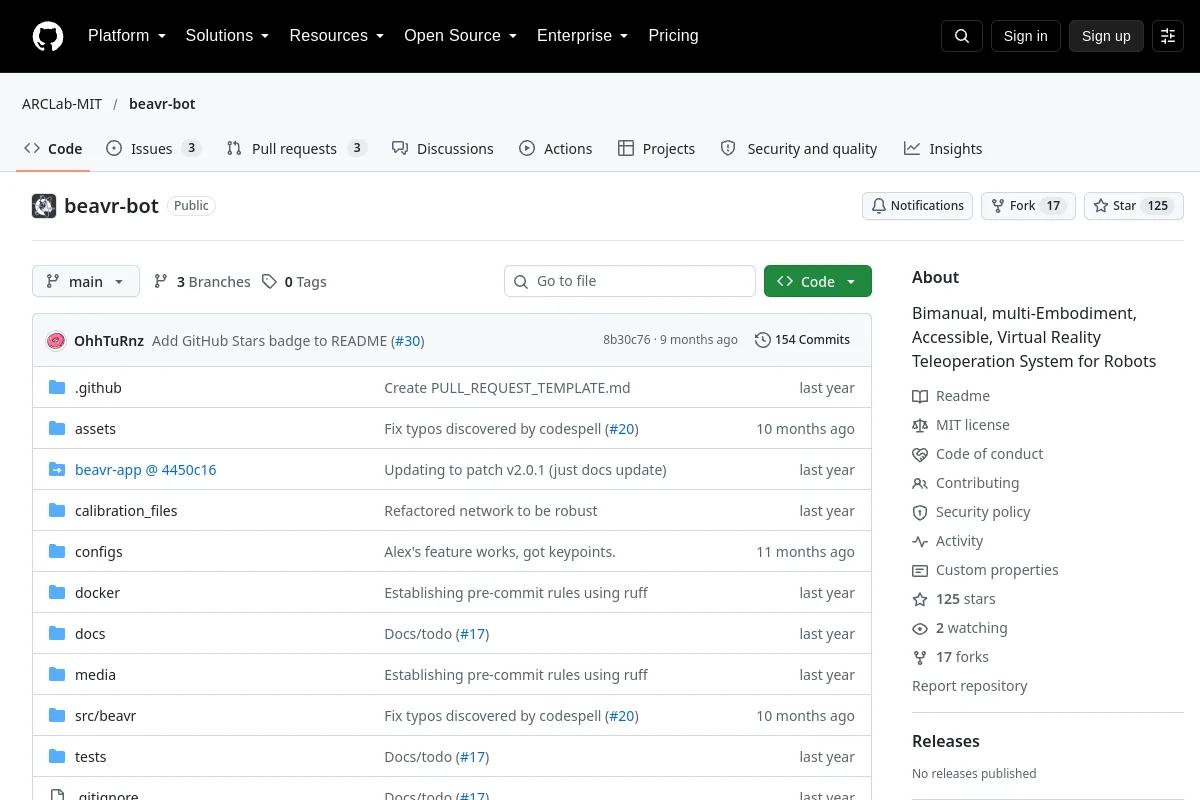 Bewaarplaats
 Open-source
Bimanueel, multi-uitvoering, toegankelijk, Virtual Reality teleoperatiesysteem voor robots
Teleoperation-software