 Deposito
 Fonte aperta
Pinocchio
Cinematica del corpo rigido e algoritmi dinamici per modelli di robot.
Pianificazione e controllo del movimento
Software / Ricerca
Strumenti di teleoperazione per dispositivi XR per robot umanoidi Unitree.
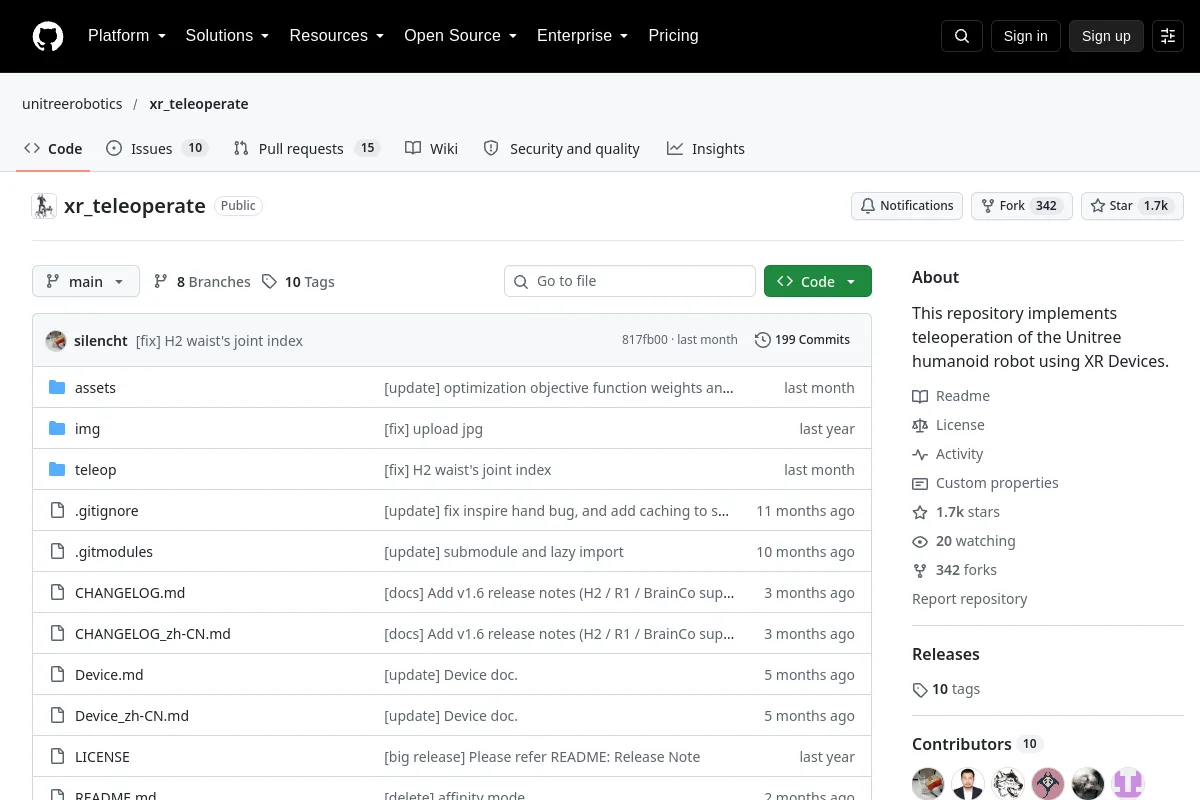
Strumenti di teleoperazione per dispositivi XR per robot umanoidi Unitree.
Riepilogo dell'editore: "Questo repository implementa la teleoperazione del robot umanoide Unitree utilizzando dispositivi XR."
Utilizza il suo repository per ispezionare l'implementazione, la documentazione e i flussi di lavoro supportati. Questo record della directory identifica il manutentore, la licenza del codice e le risorse correlate; non afferma che il progetto sia stato installato o testato sul tuo robot.
Le licenze del codice non coprono automaticamente i pesi dei modelli, i set di dati o le progettazioni hardware. I dettagli della licenza non registrati richiedono la conferma con l'editore.
Deposito
Fonte aperta
Cinematica del corpo rigido e algoritmi dinamici per modelli di robot.
Pianificazione e controllo del movimento Sito web
 Ricerca
Strumenti di teleoperazione per raccogliere dimostrazioni di manipolazione bimanuale.
Software di teleoperazione Deposito
 Fonte aperta
Strumenti di ottimizzazione e differenziazione algoritmica utilizzati nel controllo robotico.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Strumenti di retargeting basati sul movimento della mano per abili operazioni di teleoperazione con robot.
Software di teleoperazione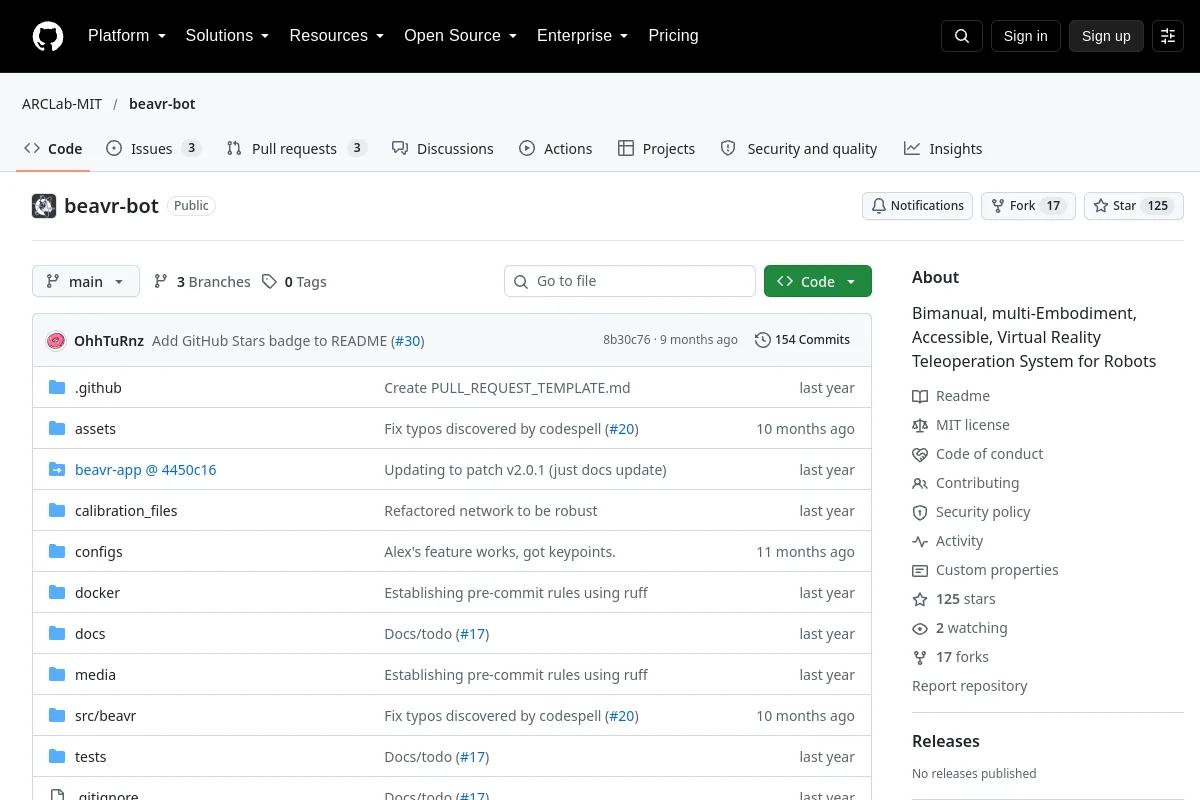 Deposito
 Fonte aperta
Sistema di teleoperazione in realtà virtuale bimanuale, multi-incarnazione, accessibile per robot
Software di teleoperazione