 Förvar
 Öppen källkod
Pinocchio
Rigid-body kinematik och dynamikalgoritmer för robotmodeller.
Rörelseplanering och kontroll
Programvara / Forskning
XR-enhets teleoperationsverktyg för Unitree humanoida robotar.
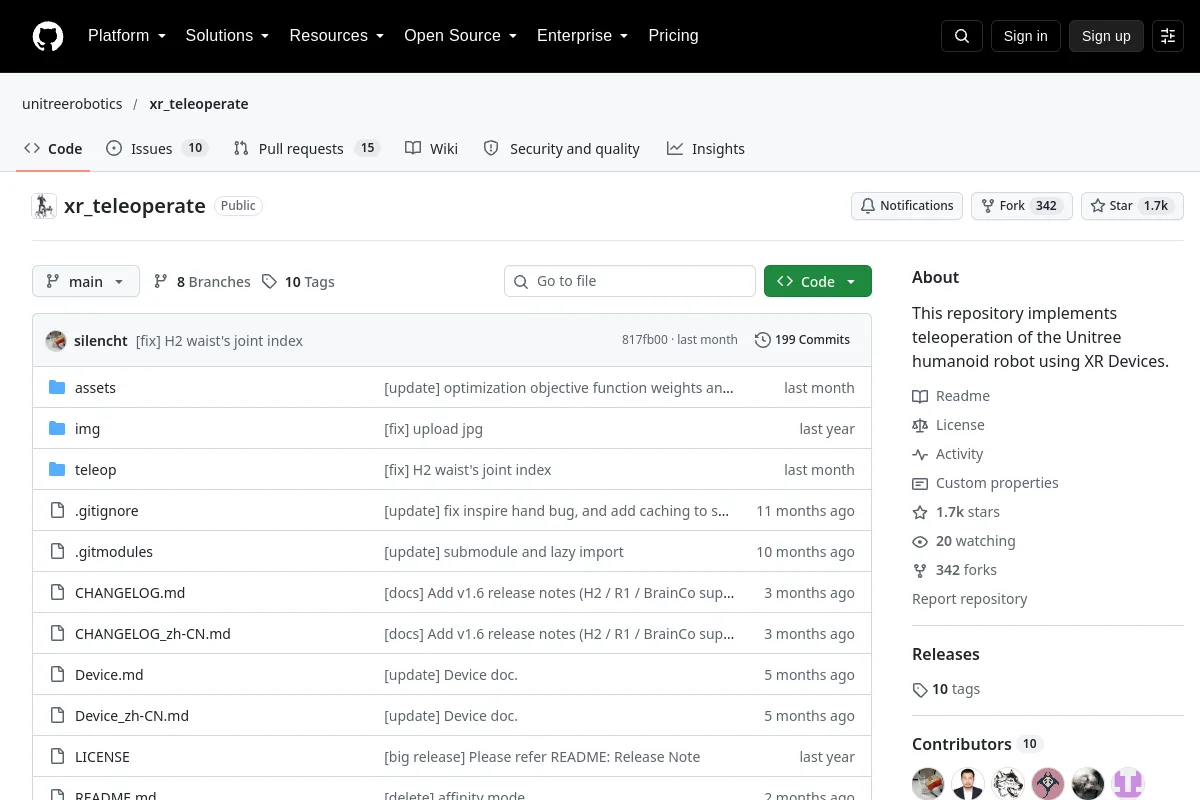
XR-enhets teleoperationsverktyg för Unitree humanoida robotar.
Sammanfattning av utgivaren: "Det här förrådet implementerar teleoperation av Unitree humanoidrobot med hjälp av XR-enheter."
Använd dess arkiv för att inspektera implementeringen, dokumentationen och arbetsflöden som stöds. Denna katalogpost identifierar underhållaren, kodlicensen och relaterade resurser; det gör inte anspråk på att projektet har installerats eller testat på din robot.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Öppen källkod
Rigid-body kinematik och dynamikalgoritmer för robotmodeller.
Rörelseplanering och kontroll Webbplats
 Forskning
Teleoperationsverktyg för att samla in bimanuella manipulationsdemonstrationer.
Teleoperationsprogramvara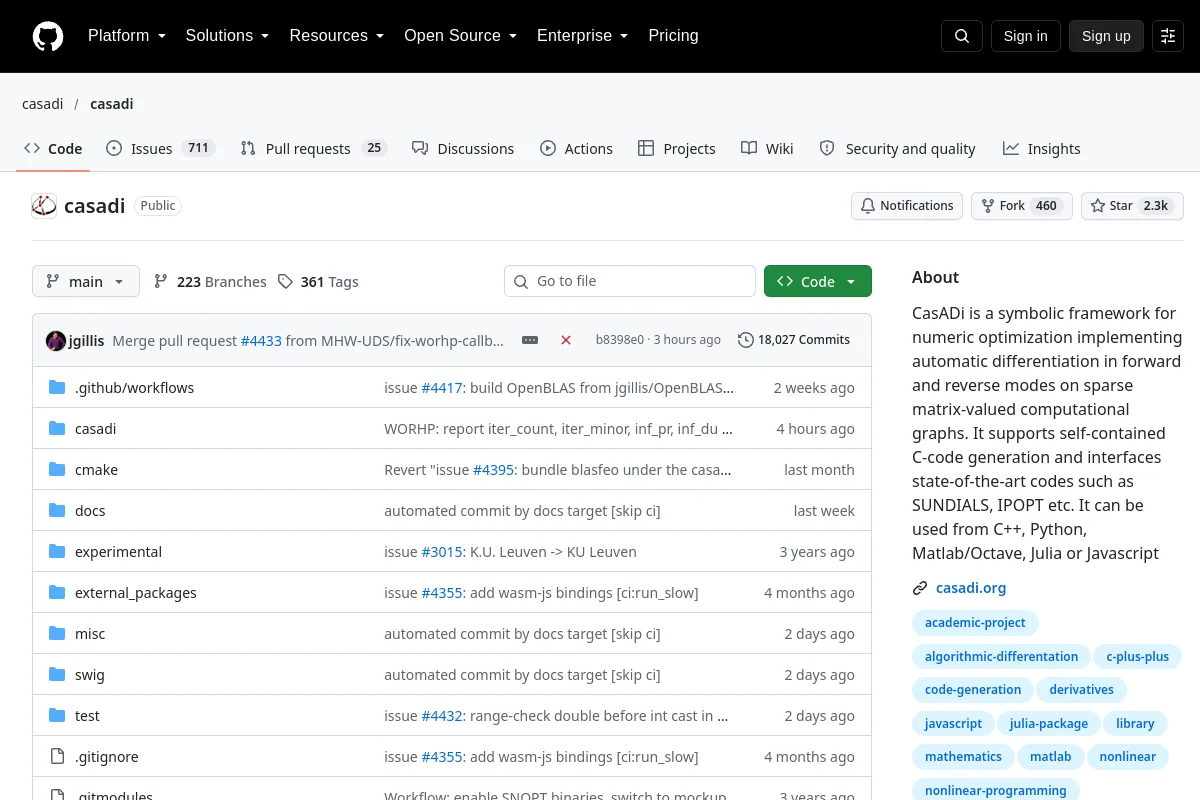 Förvar
 Öppen källkod
Optimerings- och algoritmdifferentieringsverktyg som används vid robotstyrning.
Robotinlärningsramar Förvar
 Öppen källkod
Hand-motion retargeting verktyg för fingerfärdig robot teleoperation.
Teleoperationsprogramvara Förvar
 Öppen källkod
Bimanuellt, multi-utförande, tillgängligt, virtuell verklighet teleoperationssystem för robotar
Teleoperationsprogramvara