 Repository
 Forschung
visp · lagadic
Visuelle Servoplattform für wahrnehmungsbasierte Bewegungssteuerung.
Wahrnehmung & GeometrieDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Forschung
Visuelle Servoplattform für wahrnehmungsbasierte Bewegungssteuerung.
Wahrnehmung & Geometrie Repository
 Forschung
sreferenzen für visuelles und semantisches SLAM.
Navigation & SLAM Repository
 Forschung
Vitruvio ist ein Framework für die schnelle Analyse und Optimierung des Beindesigns für Roboter mit Beinen. Der Zweck des Simulationsrahmens besteht darin, die frühen Phasen des Entwurfs von Robotern mit Beinen zu steuern. Das Ende…
Simulation & Physik Repository
 Open Source
Ein Missionsplaner und Visualisierer zur Steuerung von ROS-Robotern im Freien.
Visualisierungs- und Datentools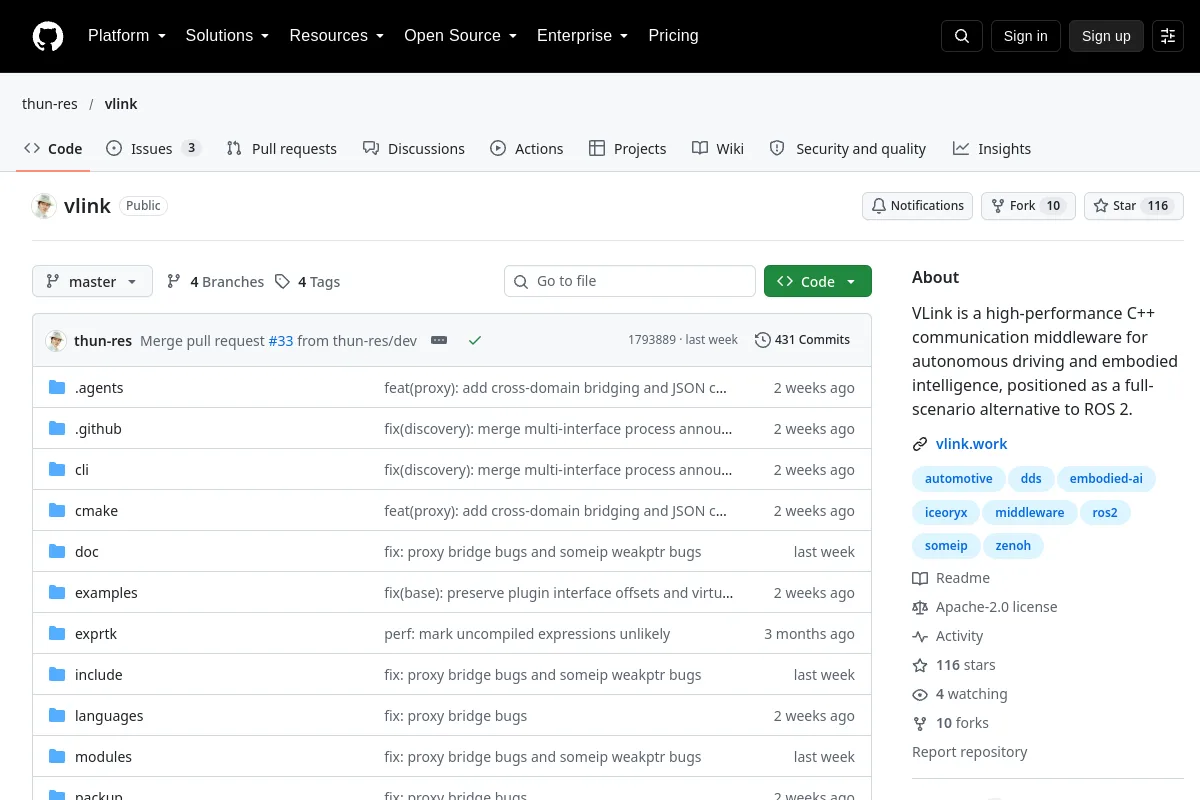 Repository
 Open Source
VLink ist eine leistungsstarke C++-Kommunikations-Middleware für autonomes Fahren und verkörperte Intelligenz, die als umfassende Alternative zu ROS 2 positioniert ist.
Middleware und Kommunikation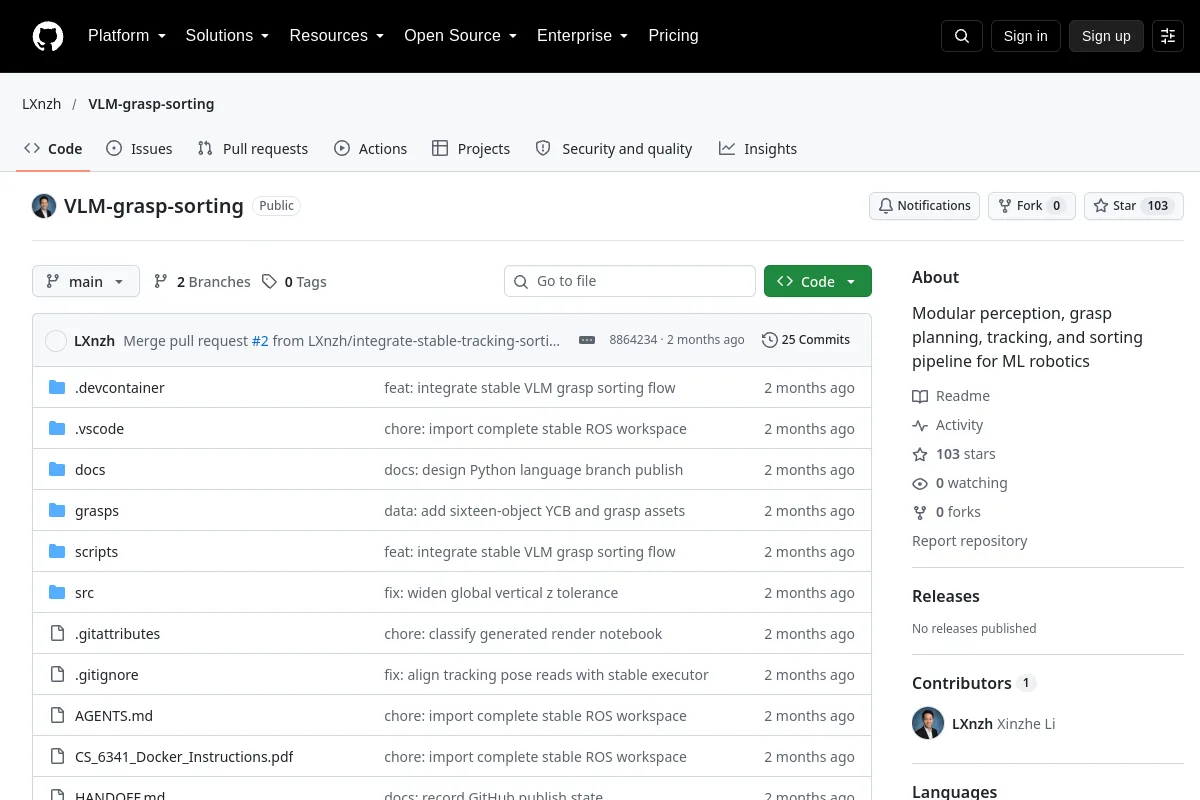 Repository
 Forschung
Modulare Wahrnehmungs-, Erfassungsplanungs-, Verfolgungs- und Sortierpipeline für ML-Robotik
Wahrnehmung & Geometrie Repository
 Open Source
Variationale neuronale Glaubensforschung für geschicktes Greifen.
Bewegungsplanung und -steuerung Repository
 Open Source
Voxel-Mapping-Bibliothek für abgeschnittene und euklidisch signierte Distanzfelder.
Navigation & SLAM Repository
 Open Source
Ein Navigationssystem für Outdoor-Robotik in unebenem Gelände.
Navigation & SLAM Repository
 Forschung
Robotik lernen durch Spielen mit V-REP
Simulation & Physik Repository
 Open Source
Ein Open-Source-VR-Teleoperationskit für den TRLC-DK1, der die Arme über ein Meta Quest-Headset mit umgekehrter Kinematik und einen Drop-in-LeRobot-Teleoperator antreibt.
Teleoperationssoftware Repository
 Open Source
Bipedale Fortbewegungssoftware für die humanoide Roboterplattform iCub.
Bewegungsplanung und -steuerung Repository
 Forschung
Sim-to-Real RL-Schulungs- und Bereitstellungstools für den Unitree Go1-Roboter.
Frameworks für das Lernen von Robotern Repository
 Open Source
Wanderland: Geometrisch fundierte Simulation für verkörperte KI in der offenen Welt
Simulation & Physik Repository
 Open Source
3D-Belegungskartierung mit mehreren Auflösungen von mehreren Sensoren.
Navigation & SLAM Repository
 Open Source
Nichtlinearer Ganzkörper-MPC für die Echtzeitplanung und -steuerung der humanoiden Fortbewegungsmanipulation
Bewegungsplanung und -steuerung Website
 Forschung
Eine Robotersimulationsumgebung mit Sensormodellen und Controller-Schnittstellen.
Simulation & Physik Repository
 Open Source
Kartierung, Lokalisierung und Nutzung des Navigationsstacks mit ROS2 Jazzy
Navigation & SLAM Repository
 Forschung
Isaac Lab Umgebungen und Arbeitsabläufe für mobile Robotik.
Frameworks für das Lernen von Robotern Repository
 Repository
 Forschung
Robotics MOM- und RPC-Middleware-Wrapper mit Deep-Learning-Framework-Integration
Middleware und Kommunikation Repository
 Open Source
Kraftgesteuerter Montageprozess. In realer und simulierter Umgebung. Verwendung von Universal Robots UR5, ROS, Gazebo.
Simulation & Physik Repository
 Forschung
Ein elektronischer Drehzahlreglerentwurf für sensorgesteuerte BLDC-Motoren.
Bewegungsplanung und -steuerung Repository
 Forschung
XR-Geräte-Teleoperationstools für humanoide Roboter Unitree.
TeleoperationssoftwareKennen Sie eine Ressource, die hierher gehört?
