 Deposito
Software / Fonte aperta
upkie description · upkie
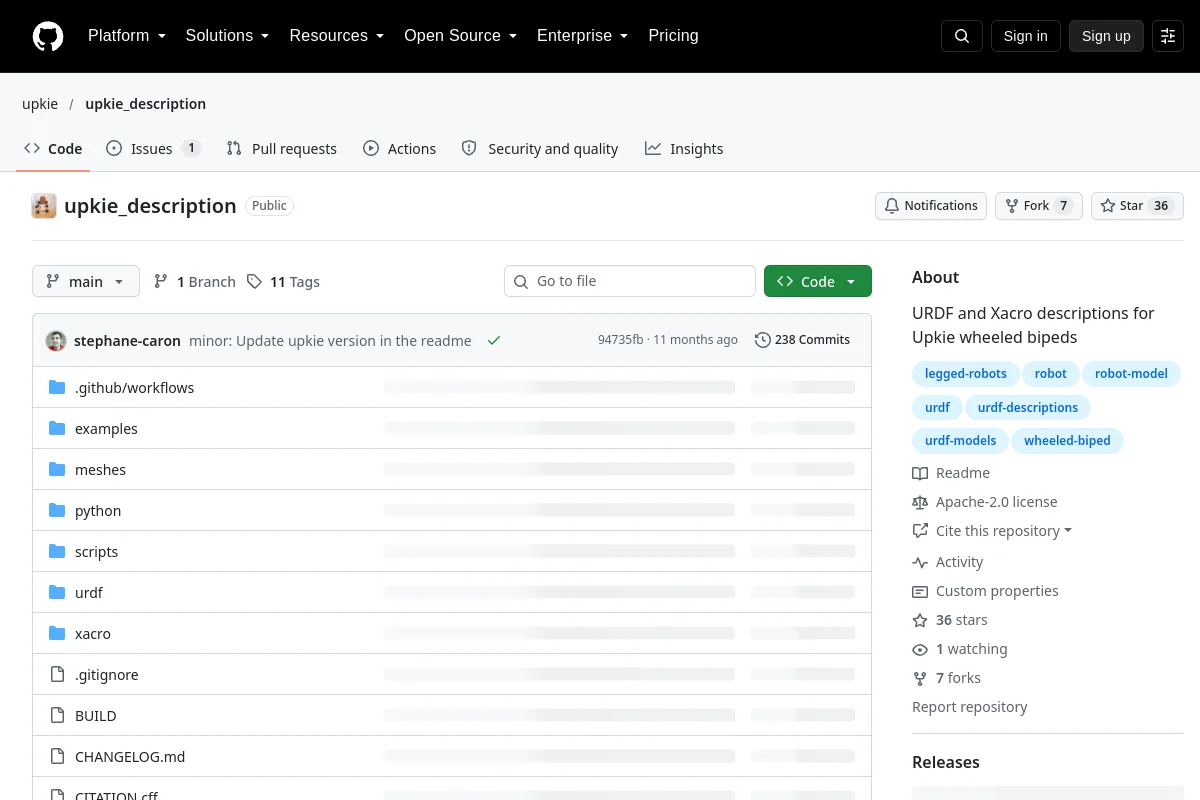
Descrizioni dei modelli URDF e Xacro per i bipedi su ruote Upkie.
Panoramica
Descrizioni dei modelli URDF e Xacro per i bipedi su ruote Upkie.
Riepilogo dell'editore: "Descrizioni URDF e Xacro per bipedi su ruote Upkie"
Utilizza il suo repository per ispezionare l'implementazione, la documentazione e i flussi di lavoro supportati. Questo record della directory identifica il manutentore, la licenza del codice e le risorse correlate; non afferma che il progetto sia stato installato o testato sul tuo robot.
Informazioni sul progetto
- Manutentore
- upkie
- Lingua primaria
- Python
- Licenza del codice del repository
- Apache-2.0
- Licenza in base al peso del modello
- Non registrato
- Licenza del set di dati
- Non registrato
- Licenza di progettazione hardware
- Non registrato
- Manutenzione
- Non archiviato negli ultimi metadati registrati
- Ultimo push del repository osservato
- 2026-03-11
Le licenze del codice non coprono automaticamente i pesi dei modelli, i set di dati o le progettazioni hardware. I dettagli della licenza non registrati richiedono la conferma con l'editore.
Sezioni di documentazione
- Upkie wheeled biped description
- Python module
- Examples
- Citation
- License
- See also
Sfoglia le categorie di questa risorsa
Esplora le raccolte correlate
Sfoglia Software →Altro dentro Software
Deposito