 Repositorio
EL DIRECTORIO DE IA INCORPORADO
programas
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
 Repositorio
 Investigación
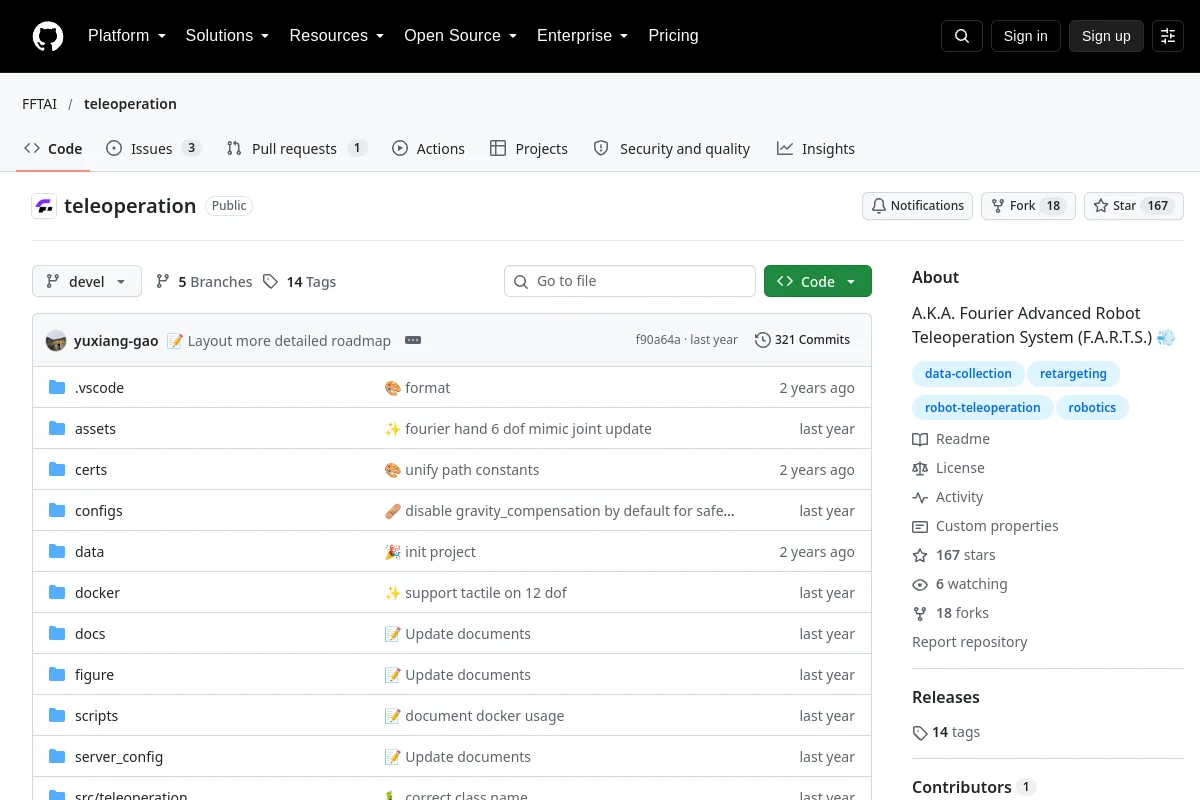
teleoperation · FFTAI
También conocido como Sistema Avanzado de Teleoperación de Robots Fourier (F.A.R.T.S.) 💨
Software de teleoperación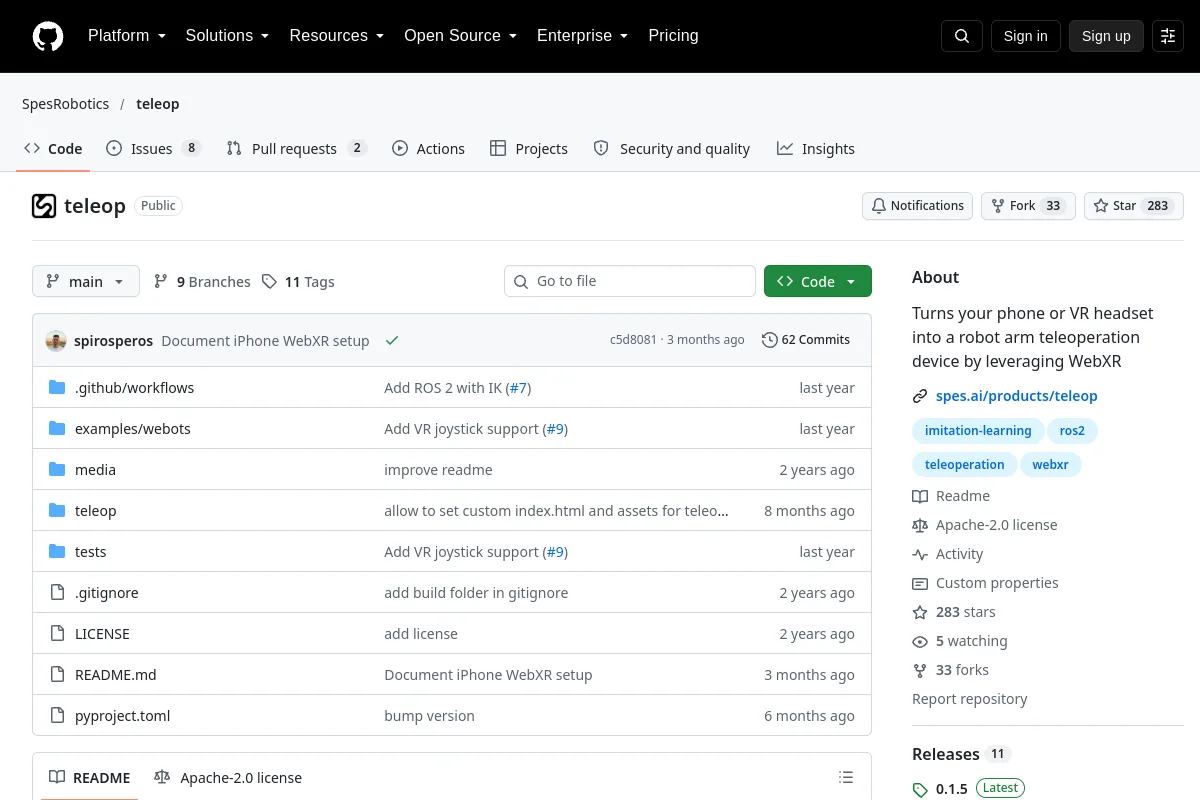 Repositorio
 Código abierto
teleop · SpesRobotics
Convierte su teléfono o dispositivo de realidad virtual en un dispositivo de teleoperación con brazo robótico aprovechando WebXR
Software de teleoperación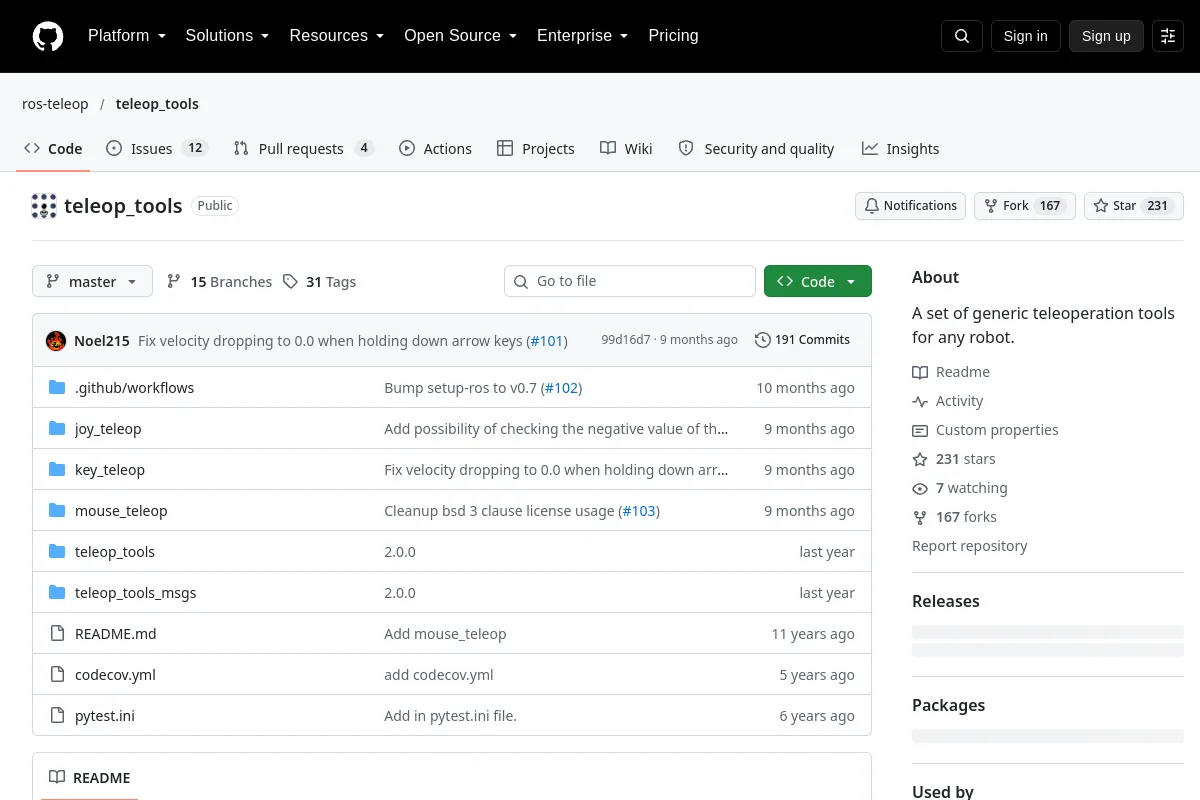 Repositorio
 Investigación
teleop_tools · ros-teleop
Un conjunto de herramientas genéricas de teleoperación para cualquier robot.
Software de teleoperación Repositorio
 Código abierto
tello-ros2 · tentone
Nodo ROS2 para DJI Tello y Visual SLAM para mapeo de ambientes interiores.
Navegación y SLAM Repositorio
 Código abierto
termviz · carzum
Visualización basada en terminal de datos ROS.
Marcos de aprendizaje de robots Repositorio
 Investigación
Tesseract Robotics
Infraestructura de planificación de movimiento para aplicaciones de robots industriales.
Planificación y control de movimiento Repositorio
 Código abierto
theseus · facebookresearch
Biblioteca para optimización no lineal diferenciable.
Percepción y geometría Repositorio
 Investigación
Thrower Goalie RobotArms · muddasser-mm
Experimento con brazo robótico que implica tareas de lanzamiento y portería.
Percepción y geometría Repositorio
 Repositorio
 Investigación
TienKung Lab · Open-X-Humanoid
Flujos de trabajo Isaac Lab para la investigación de robots con patas TienKung.
Simulación y física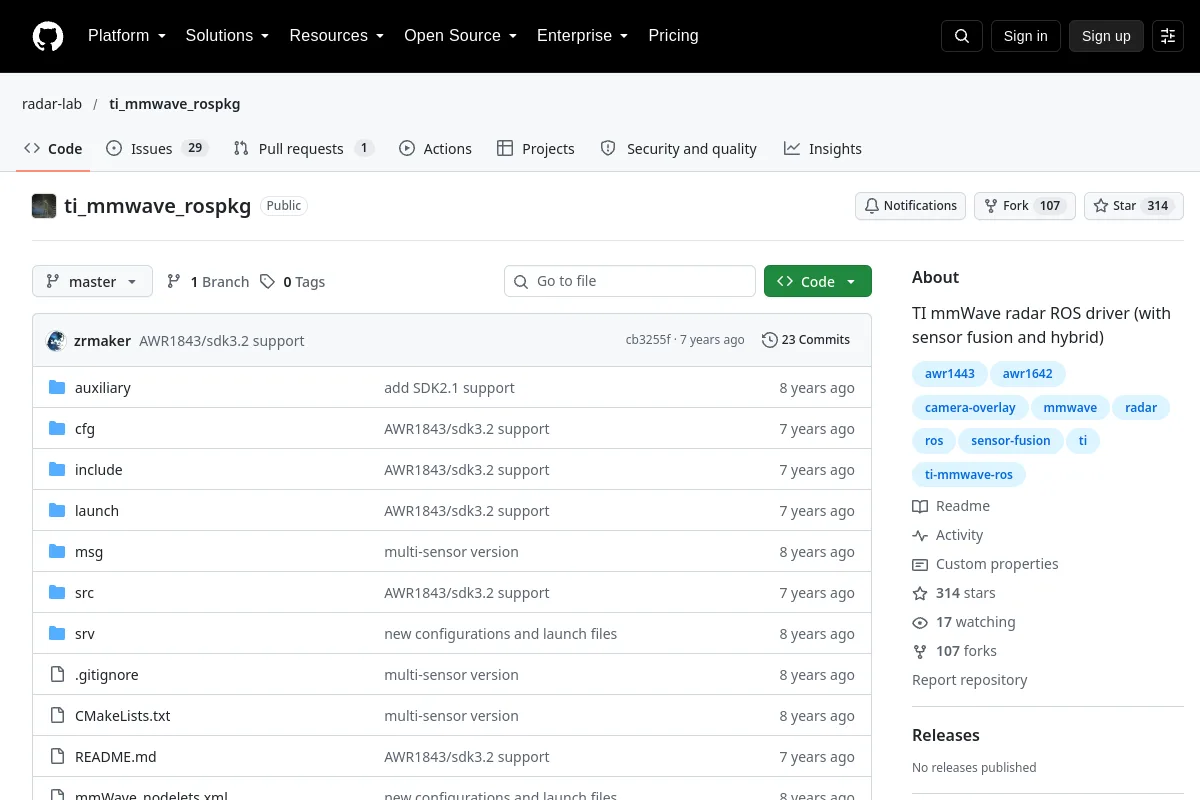 Repositorio
 Investigación
ti_mmwave_rospkg · radar-lab
Controlador ROS de radar TI mmWave (con fusión de sensores e híbrido)
SDK de robots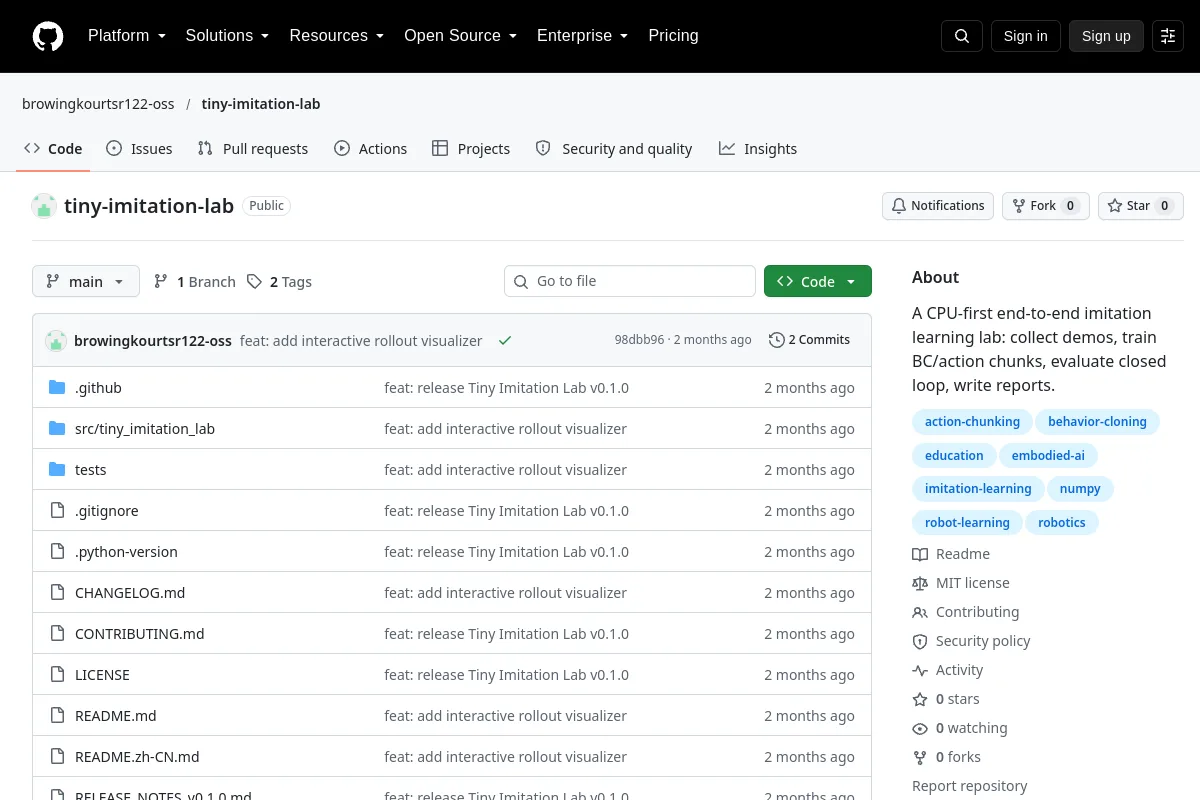 Repositorio
 Código abierto
tiny imitation lab · browingkourtsr122-oss
Un laboratorio de aprendizaje por imitación orientado a CPU para demostraciones, clonación de comportamiento y evaluación.
Marcos de aprendizaje de robots Repositorio
 Investigación
Titan · jacobaustin123
Un entorno limitado de simulación de física basado en CUDA de alto rendimiento para robótica suave y aprendizaje por refuerzo.
Simulación y física Repositorio
 Código abierto
toppra · hungpham2511
Biblioteca de parametrización de rutas óptimas en el tiempo para la planificación del movimiento robótico.
Planificación y control de movimiento Repositorio
 Investigación
tortoisebot · rigbetellabs
TortoiseBot es un robot móvil de código abierto basado en ROS extremadamente fácil de aprender y rentable que es capaz de realizar teleoperaciones, mapeo manual y autónomo, navegación...
Navegación y SLAM Repositorio
 Código abierto
TrajectoryOptimization.jl · RoboticExplorationLab
Biblioteca Julia para optimización de trayectoria.
Planificación y control de movimiento Repositorio
 Código abierto
trip kinematics · TriPed-Robot
Herramientas de cinemática inversa de Python para robots híbridos serie-paralelo.
Planificación y control de movimiento Repositorio
 Código abierto
UltraBot · LeapLabTHU
Hacia una ultrasonografía carotídea autónoma de nivel experto con un sistema robótico basado en el aprendizaje a gran escala
Middleware y comunicación Repositorio
 Investigación
UNav-Sim · open-airlab
Simulador de robótica submarina visualmente realista UNAV-Sim
Simulación y física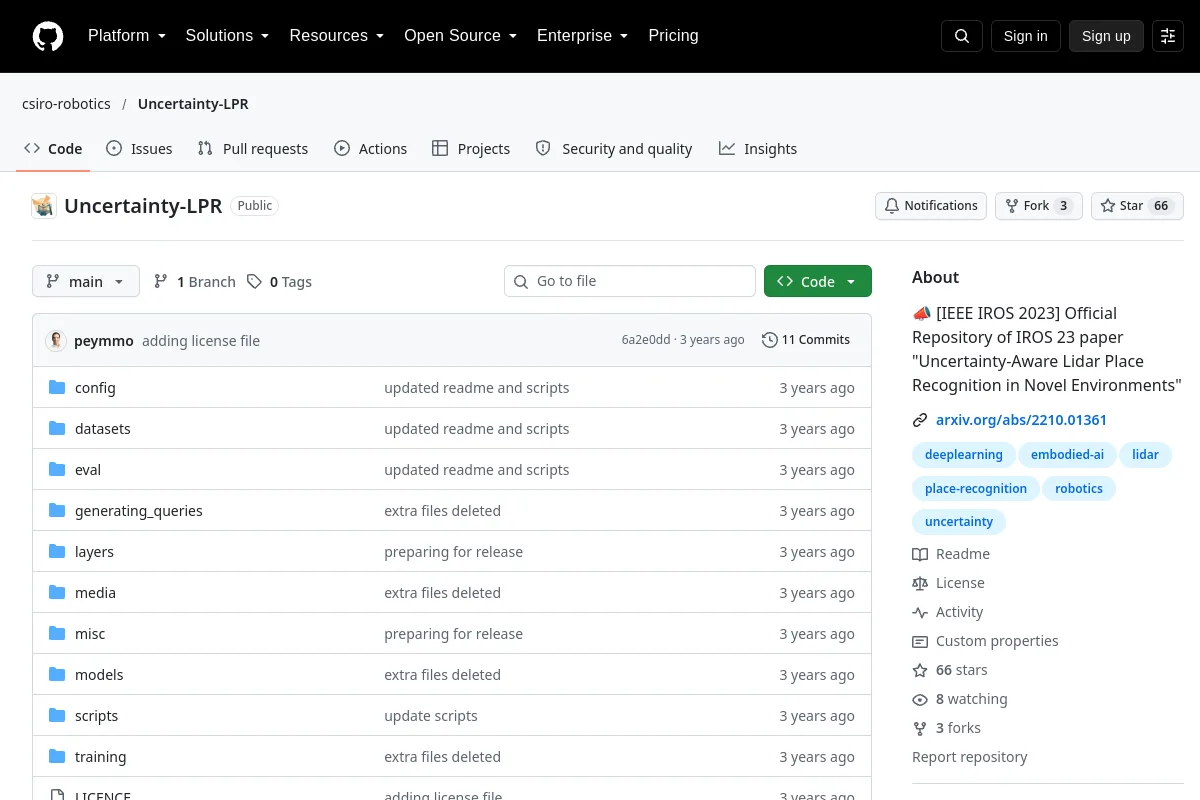 Repositorio
 Investigación
Uncertainty-LPR · csiro-robotics
📣 [IEEE IROS 2023] Repositorio oficial del documento IROS 23 "Reconocimiento de lugares Lidar consciente de la incertidumbre en entornos novedosos"
Percepción y geometría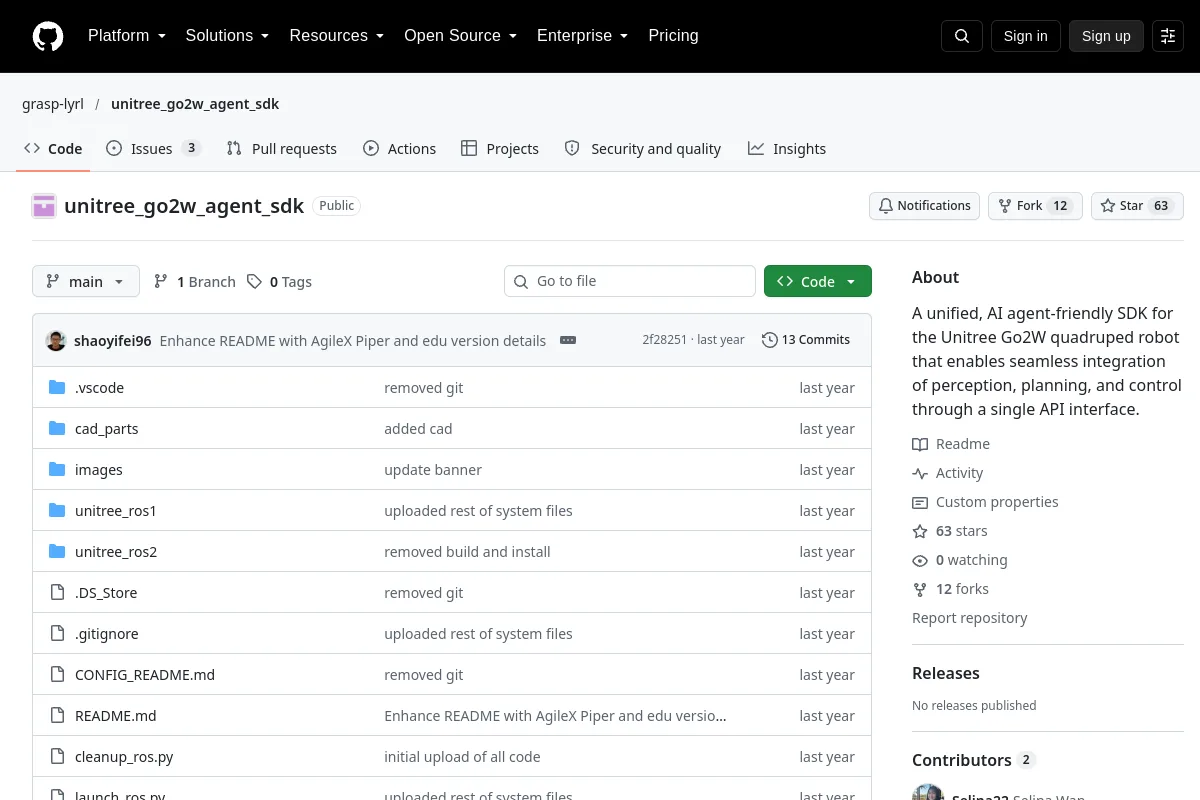 Repositorio
 Investigación
unitree_go2w_agent_sdk · grasp-lyrl
Un SDK unificado y compatible con agentes de IA para el robot cuadrúpedo Unitree Go2W que permite una integración perfecta de percepción, planificación y control a través de una única interfaz API.
SDK de robots Repositorio
 Código abierto
Unity3D_Robotics_ABB · rparak
Un gemelo digital del robot ABB integrado en la plataforma de desarrollo Unity3D.
Simulación y física Repositorio
 Código abierto
Unity3D_Robotics_UR · rparak
Un gemelo digital de Universal Robots UR3 integrado en la plataforma de desarrollo Unity3D.
Simulación y físicaUN LUGAR PARA TU PRÓXIMO DESCUBRIMIENTO
Sugerir un recurso ↗El ecosistema sigue creciendo.
¿Conoce algún recurso que pertenezca aquí?