 Repositorio
 Código abierto
LeRobot · huggingface
Herramientas LeRobot para control de robots, conjuntos de datos y aprendizaje de un extremo a otro.
Marcos de aprendizaje de robots
programas / Investigación
Experimento con brazo robótico que implica tareas de lanzamiento y portería.
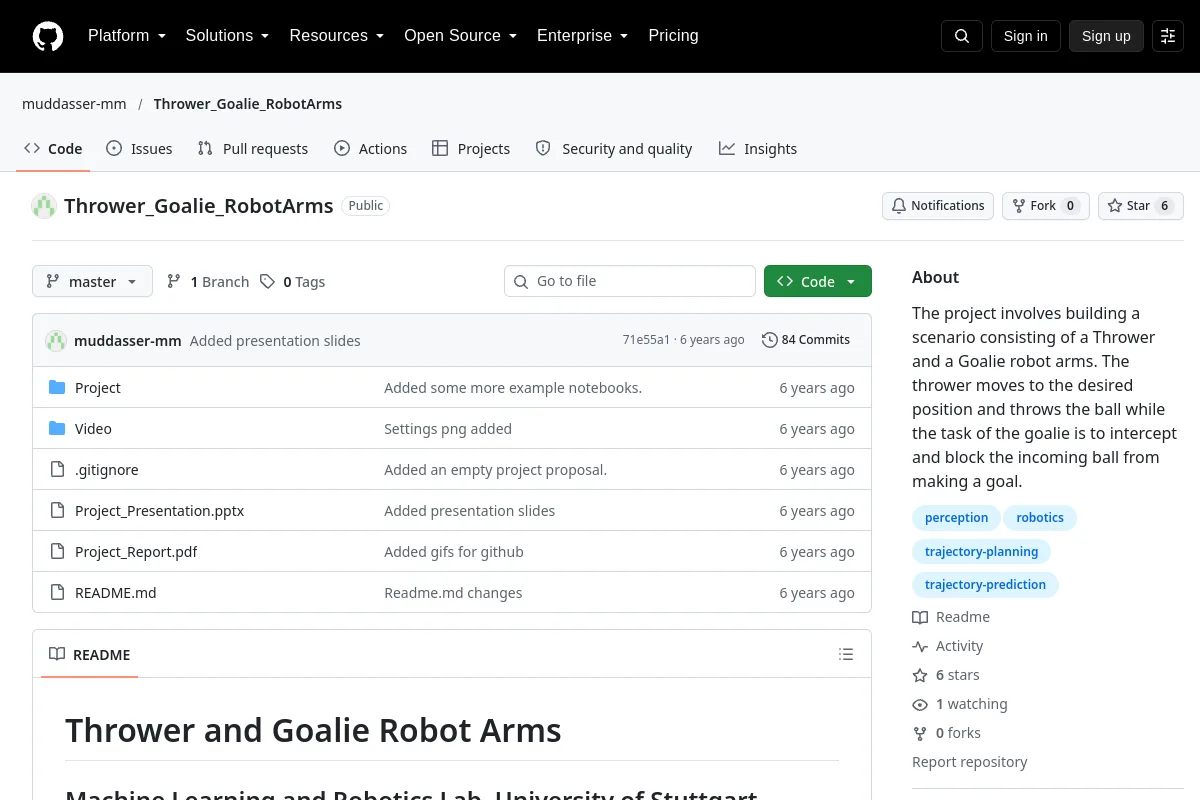
Experimento con brazo robótico que implica tareas de lanzamiento y portería.
Resumen del editor: "El proyecto consiste en construir un escenario que consta de brazos robóticos de lanzador y portero. El lanzador se mueve a la posición deseada y lanza..."
Utilice su repositorio para inspeccionar la implementación, la documentación y los flujos de trabajo compatibles. Este registro de directorio identifica al mantenedor, la licencia del código y los recursos relacionados; no afirma que el proyecto haya sido instalado o probado en su robot.
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Repositorio
Código abierto
Herramientas LeRobot para control de robots, conjuntos de datos y aprendizaje de un extremo a otro.
Marcos de aprendizaje de robots Repositorio
 Código abierto
MuJoCo Simulador de física para dinámica multiarticular y contacto.
Planificación y control de movimiento Repositorio
 Código abierto
Herramientas de aprendizaje de robots construidas alrededor del ecosistema de simulación de Isaac.
Simulación y física Repositorio
 Investigación
Un SDK de física para detección de colisiones y simulación multifísica.
SDK de robots Repositorio
 Código abierto
Convierte ensamblajes de Onshape en descripciones de robots URDF, SDF y MuJoCo.
Simulación y física Repositorio
 Código abierto
Un estimador de estado visual-inercial monocular robusto y versátil
Navegación y SLAM