Förvar
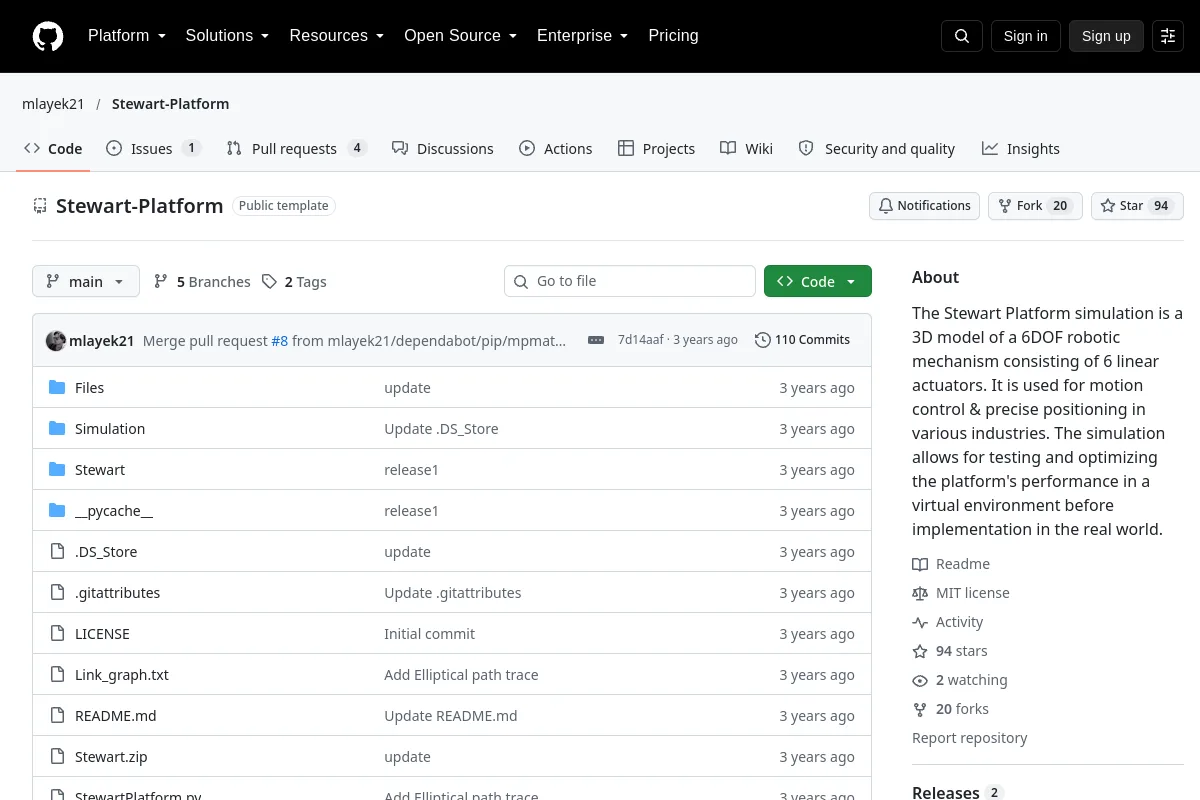
Stewart-Platform · mlayek21
Stewart Platform-simuleringen är en 3D-modell av en 6DOF-robotmekanism bestående av 6 linjära ställdon. Den används för rörelsekontroll och exakt positionering i olika branscher. Den…
Simulering & fysikTHE EMBODIED AI DIRECTORY
Upptäck robotsimuleringsprogramvara, ROS 2-mellanprogramvara, rörelseplanering och Python-robotinlärningsverktyg.
Förvar
Stewart Platform-simuleringen är en 3D-modell av en 6DOF-robotmekanism bestående av 6 linjära ställdon. Den används för rörelsekontroll och exakt positionering i olika branscher. Den…
Simulering & fysik
Förvar
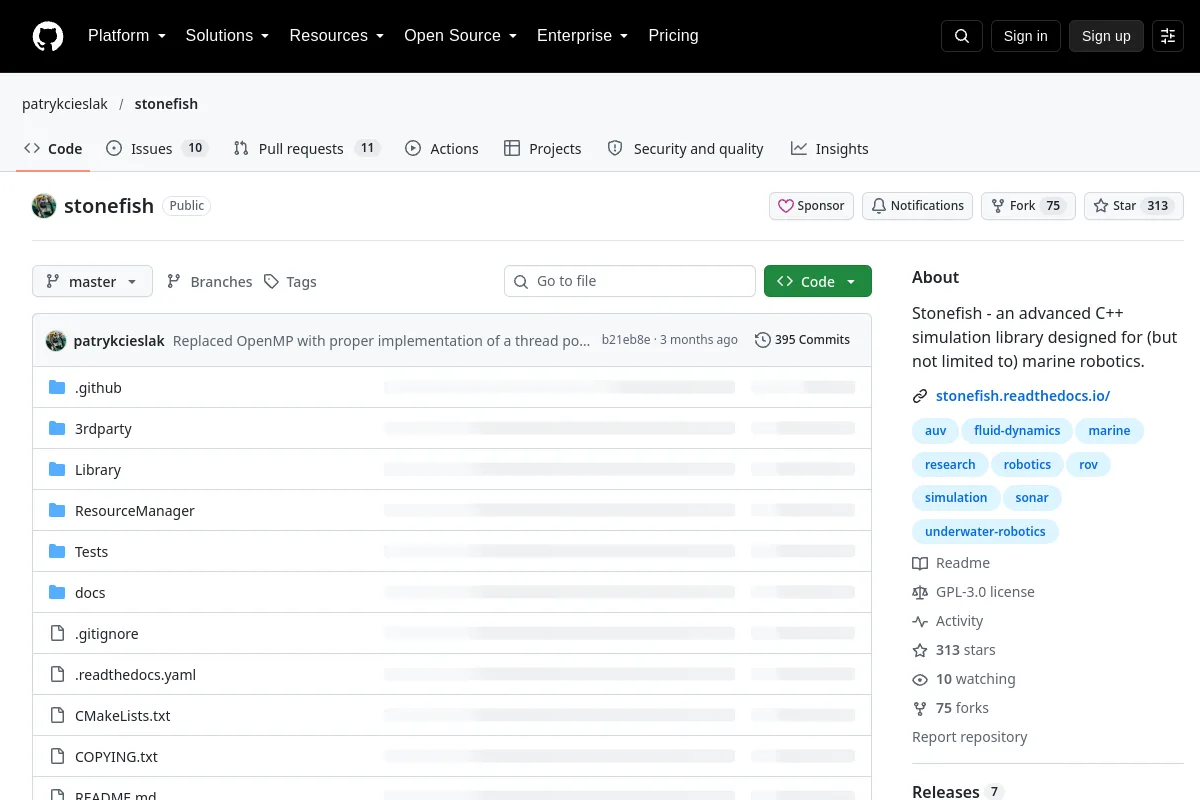
Stonefish - ett avancerat C++-simuleringsbibliotek designat för (men inte begränsat till) marin robotik.
Simulering & fysik

Förvar
Visualisering av robotik och autonomidata kodad i XVIZ.
Visualisering & dataverktyg
Förvar
URDF-modell av Stretch RE1 mobilmanipulator.
Robotinlärningsramar
Förvar
ROS 2-paket för Hello Robot Stretch mobila manipulatorer.
Robotinlärningsramar
Förvar
Den officiella implementeringen av "Structure PLP-SLAM: Efficient Sparse Mapping and Localization using Point, Line and Plane for Monocular, RGB-D and Stereo Cameras"
Navigation & SLAM
Förvar
Detta är ett grundläggande punktlinje-SLAM-system baserat på ORBSLAM2.
Navigation & SLAM
Förvar
Detta är kodarkivet för IEEE-RAL'26-dokumentet "Super LiDAR Intensity for Robotic Perception""
Perception & geometri
Förvar
Förvar
📖[IEEE Sensors Journal (JSEN) ] SuperVINS: A Real-Time Visual-Inertial SLAM Framework for Challenging Imaging Conditions (integrerade funktioner för djupinlärning)
Navigation & SLAM
Förvar
Högpresterande GPU-baserad simuleringsplattform för förstärkningsinlärning med kirurgisk robotinlärning
Simulering & fysik
Förvar
Interaktiv robotassisterad sutursimulering
Simulering & fysik
Förvar
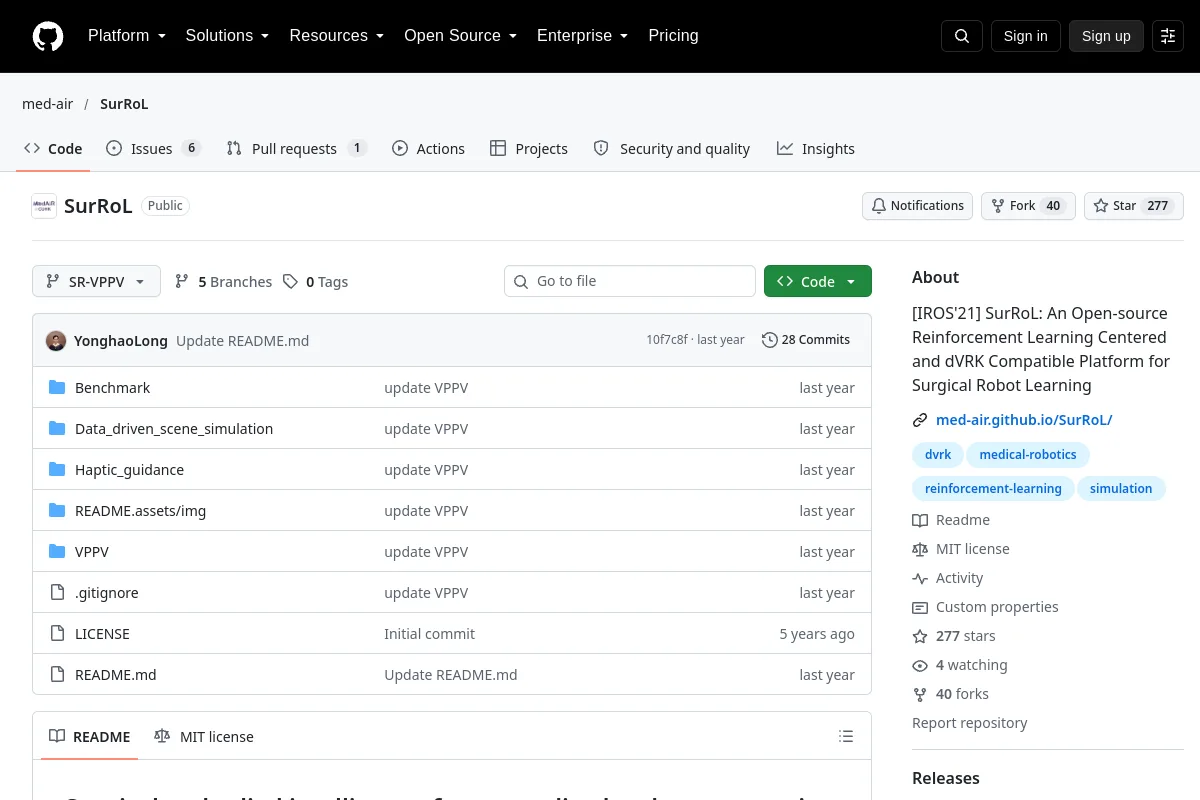
SurRoL: En öppen källkodsförstärkningsinlärningscentrerad och dVRK-kompatibel plattform för kirurgisk robotinlärning
Simulering & fysik
Förvar
Multi-robot kontrollsimuleringsmiljö bygger ovanpå Mobile Robotics Simulation Toolbox, implementerad 1)någon algoritm för formationskontroll 2)kartläggning, lokalisering och SLAM baserad på Kalman...
Navigation & SLAM
Förvar
Differentieringsbar, vektoriserad 2D-multiagentsimulator byggd på NVIDIA Warp.
Simulering & fysik
Förvar
Symbolisk beräkning, kodgenerering och olinjär optimering för robotik.
Rörelseplanering och kontroll
Förvar
Detta PyBullet-projekt genererar syntetiska RGB-D-greppdata och tränar baslinjer för manipulering av osynliga objekt.
Robotinlärningsramar
Förvar
TabletopGen: Generering av bordsskivor och interaktiv simulering för robotmanipulation
Simulering & fysik
Förvar
Taccel: Uppskalning Vision-baserad taktil robotik med högpresterande GPU-simulering
Simulering & fysik
Förvar
Taktil förutsägelse och åtgärdskorrigeringsforskning för kontaktrik manipulation.
Robotinlärningsramar
Förvar
Samling av MuJoCo robotmiljöer utrustade med både syn och taktil avkänning
Simulering & fysik
Förvar
TALOS robotmodelldata för ramverket Stack-of-Tasks.
Robotinlärningsramar
Förvar
Forskning om uppgiftsmedveten episodisk minneskomprimering för robotagenter.

Perception & geometri
Förvar
Vet du en resurs som hör hemma här?