 Repository
 Open source
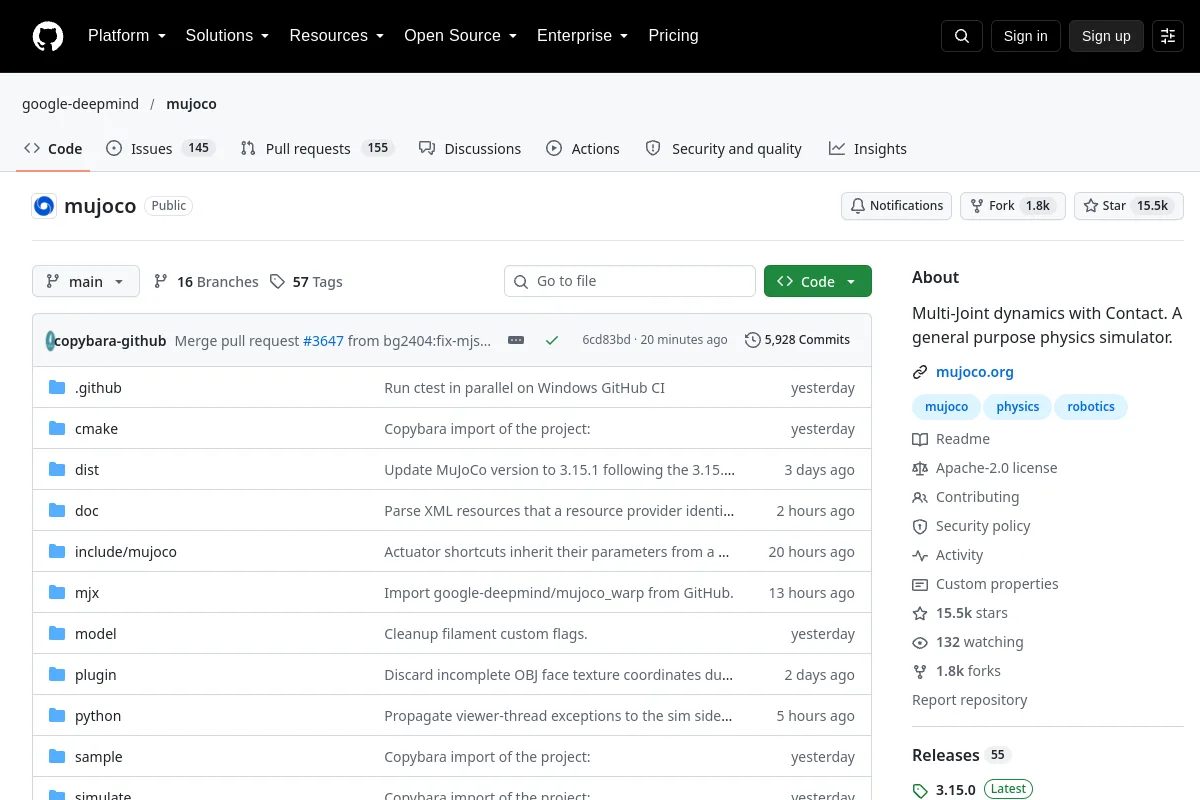
MuJoCo · google-deepmind
MuJoCo physics simulator for multijoint dynamics and contact.
Motion planning & controlTHE EMBODIED AI DIRECTORY
Find kinematics, dynamics, trajectory-generation and motion-planning tools.
Repository
Open source
MuJoCo physics simulator for multijoint dynamics and contact.
Motion planning & control Repository
 Open source
MuJoCo-based physics simulation and reinforcement learning environments from Google DeepMind.
Motion planning & control Repository
 Open source
Rigid-body kinematics and dynamics algorithms for robot models.
Motion planning & control Repository
 Open source
Optimal-control tools for robotic systems with multiple contacts.
Motion planning & control Repository
 Open source
Training, tuning and evaluation tools for Stable-Baselines3 reinforcement learning agents.
Motion planning & control Repository
 Open source
C++ trajectory optimization library for legged robots.
Motion planning & control Repository
 Repository
 Open source
Humanoid walking controller with various baseline methods
Motion planning & control Repository
 Open source
Collection of centroidal control for legged robots
Motion planning & control Repository
 Open source
Python motion-planning examples for AGV and AMR systems.
Motion planning & control Repository
 Open source
C++ interface to nonlinear programming solvers.
Motion planning & control Repository
 Open source
UMI on Legs: Making Manipulation Policies Mobile with Manipulation-Centric Whole-body Controllers
Motion planning & control Repository
 Open source
Optimal control toolbox for switched systems with robotics examples and ROS integration.
Motion planning & control Repository
 Open source
Online trajectory generation for controlled robotic motion.
Motion planning & control Repository
 Open source
Dreamer implementation for learning control behaviors with latent world models.
Motion planning & control Repository
 Repository
 Open source
Dynamic Animation and Robotics Toolkit for dynamics and simulation.
Motion planning & control Repository
 Open source
A Python URDF parser with visualization support.
Motion planning & control Repository
 Open source
Tools for exploiting Morphological Symmetries in robotics
Motion planning & control Repository
 Repository
 Open source
Vehicle and mobile-robot simulator with C++ and Python APIs.
Motion planning & control Repository
 Open source
Task-space inverse dynamics library built on Pinocchio.
Motion planning & control Repository
 Open source
C++ multibody dynamics library for articulated mechanical and biomechanical systems.
Motion planning & control Repository
 Open source
Generative model for Unified Motion Planning tasks
Motion planning & controlSELECTION NOTES
Check robot models, collision representations, timing and control interfaces. A feasible geometric path still needs dynamic and hardware-level validation before execution.
Know a resource that belongs here?