 Repository
 Research
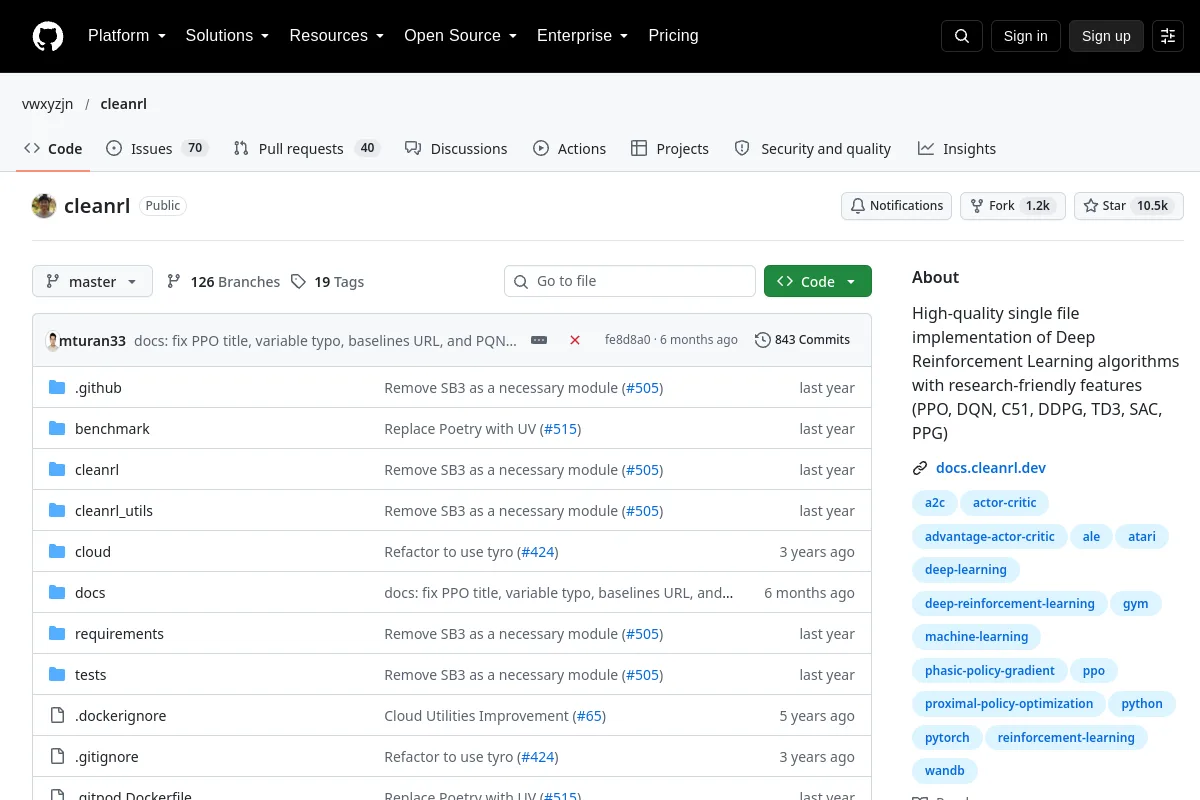
cleanrl · vwxyzjn
Single-file implementations of deep reinforcement-learning algorithms.
Motion planning & controlTHE EMBODIED AI DIRECTORY
Find kinematics, dynamics, trajectory-generation and motion-planning tools.
Repository
Research
Single-file implementations of deep reinforcement-learning algorithms.
Motion planning & control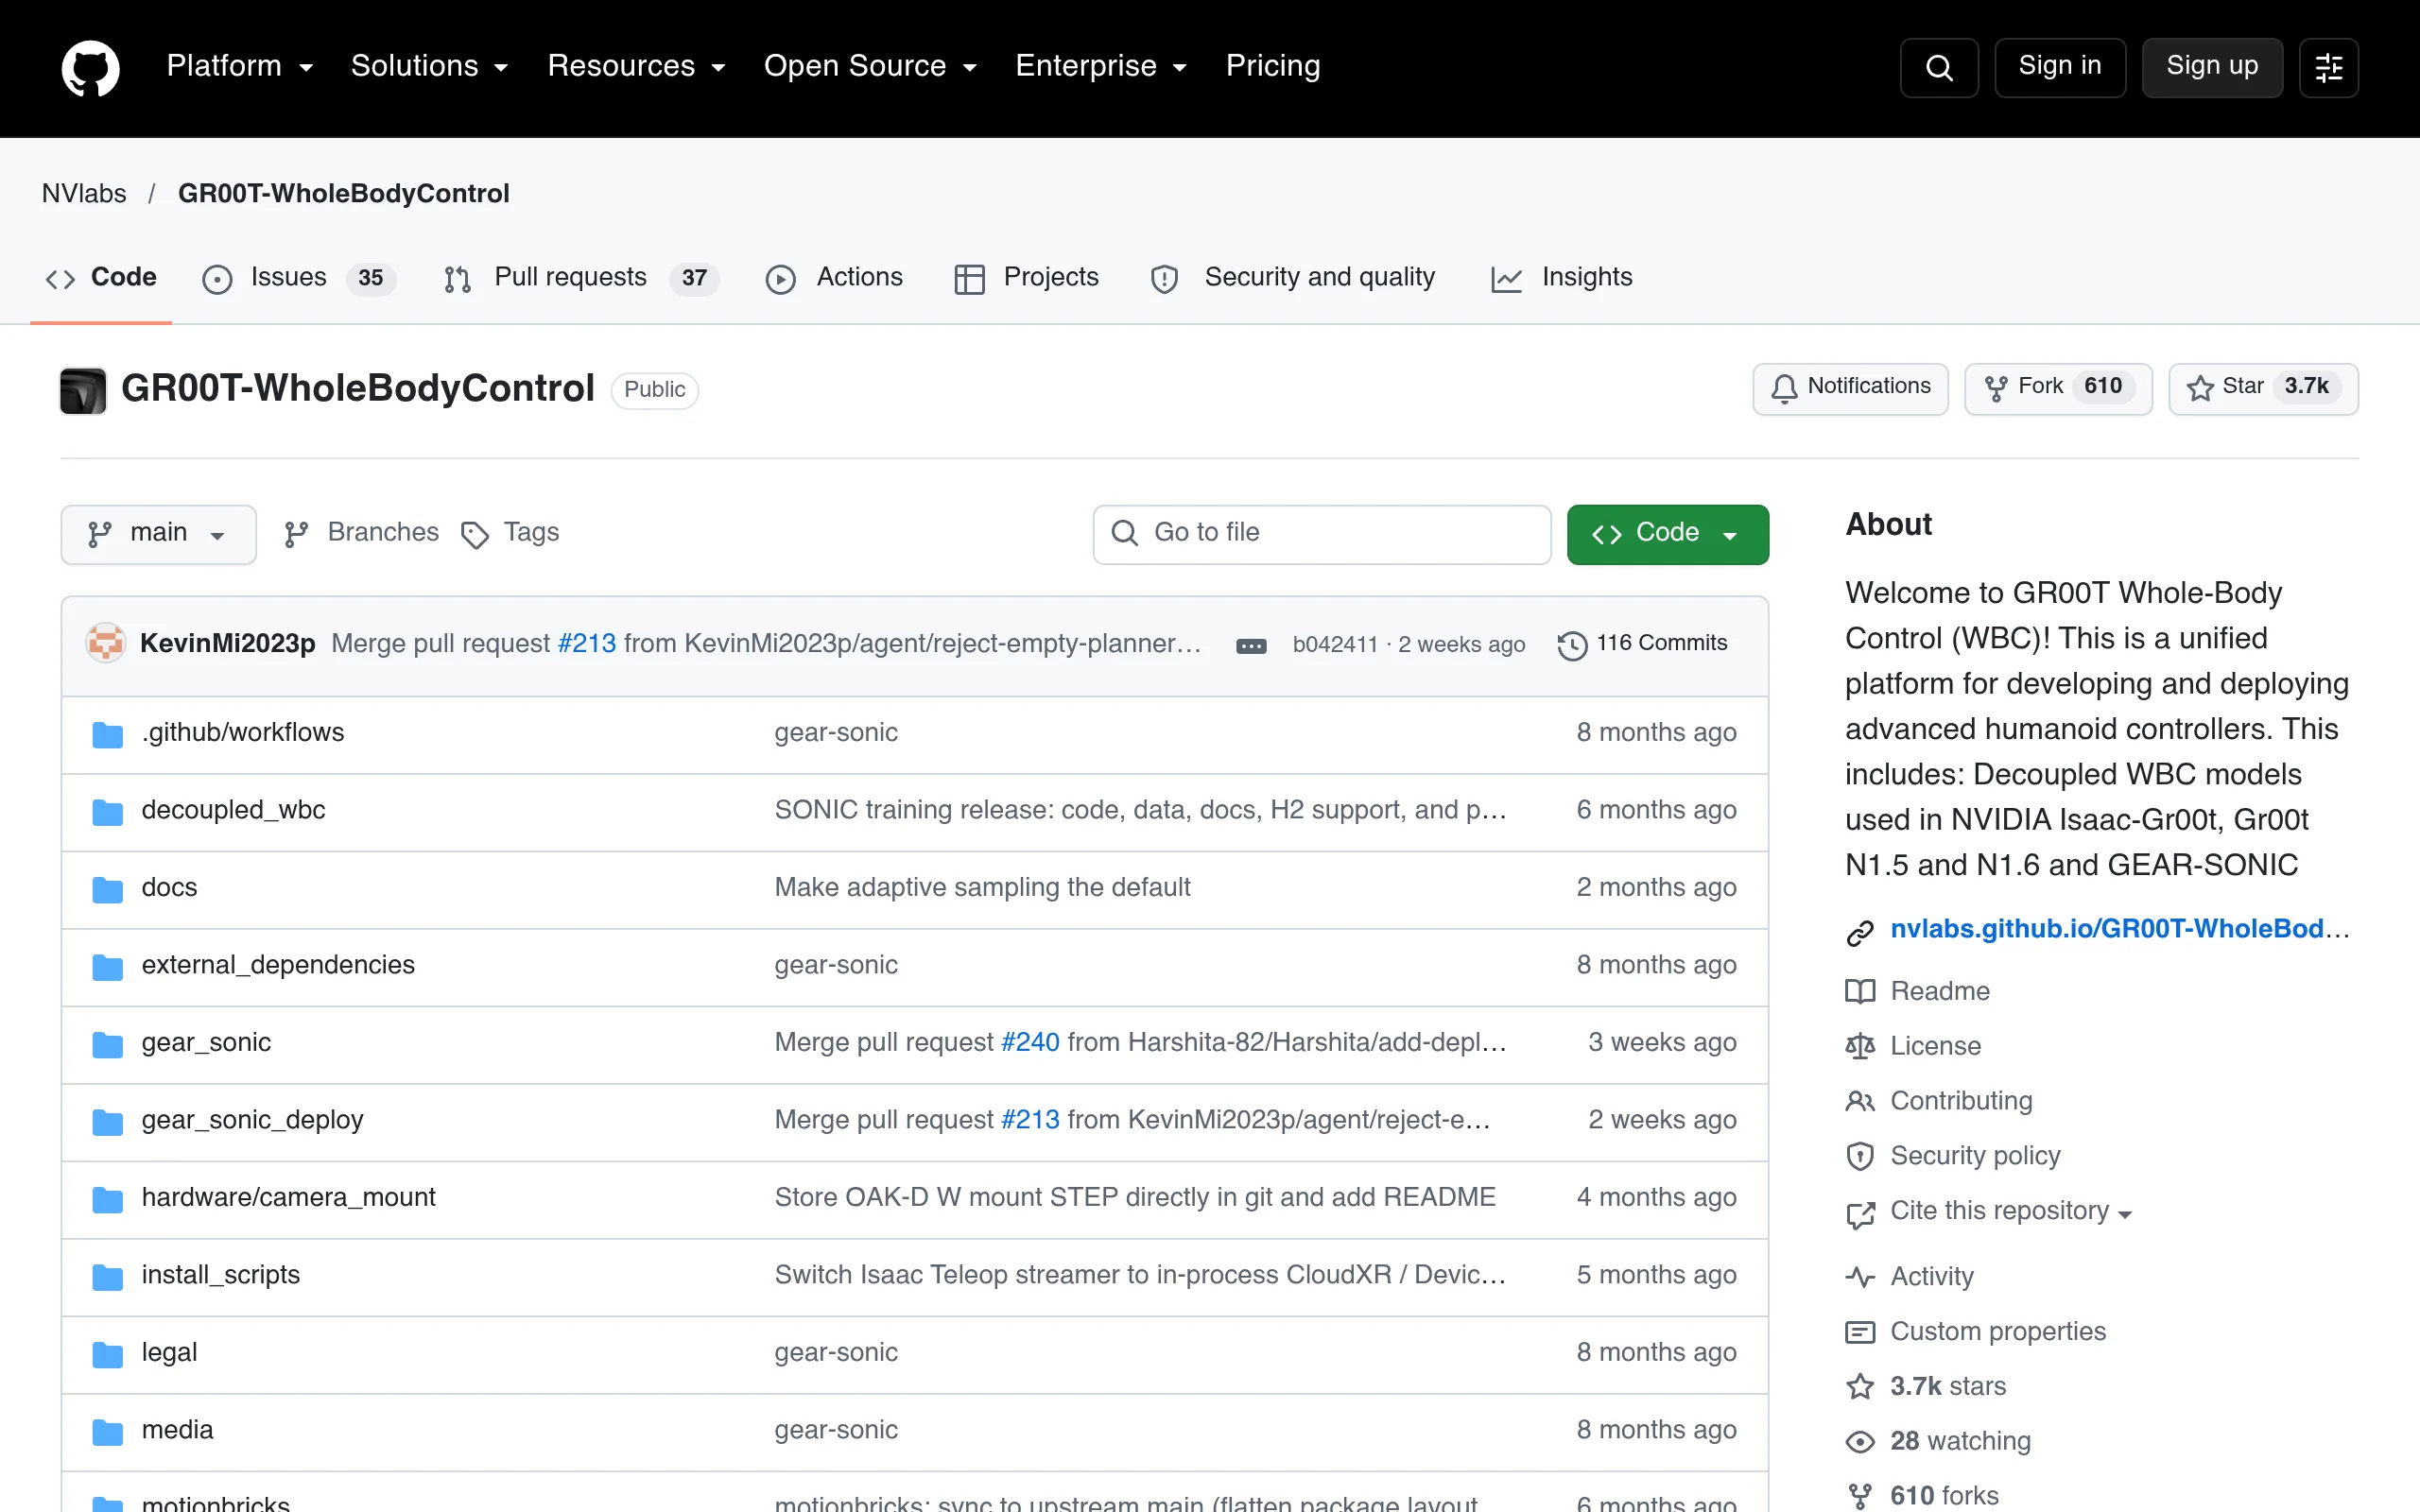 Repository
 Research
Tools and models for developing humanoid whole-body controllers.
Motion planning & control Repository
 Research
Sampling-based motion-planning algorithms for robotic systems.
Motion planning & control Repository
 Research
Robotics software featuring legged locomotion algorithms and a momentum-based controller core with optimization. Supporting software for world-class robots including humanoids, running birds…
Motion planning & control Repository
 Research
Learned forward dynamics model with robot learning and ROS integration resources.
Motion planning & control Repository
 Research
Reinforcement-learning framework for humanoid control and sim-to-real research.
Motion planning & control Repository
 Research
Kinematics and dynamics libraries for robotic mechanisms.
Motion planning & control Repository
 Research
Differential-drive robot project with ROS 2 packages and assembly resources.
Motion planning & control Repository
 Repository
 Research
Environment for developing and testing robot motion-planning algorithms.
Motion planning & control Repository
 Research
A toolkit for robot optimization and simulation.
Motion planning & control Repository
 Repository
 Research
Julia implementations of rigid-body dynamics and kinematics algorithms.
Motion planning & control Repository
 Research
State-of-the-art method for model-based dexterous manipulation
Motion planning & control Repository
 Research
This project consists of research on a 6 degree of freedom robot. A 3D model of the robot has been made on Unity to demonstrate Forward and Inverse Kinematics. Important concepts in robotics like…
Motion planning & control Website
 Repository
 Research
Domain-randomization experiments for closed-loop soft-robot control.
Motion planning & control Repository
 Research
EvoBot provides an agent and reusable skill library for LIBERO manipulation tasks.
Motion planning & control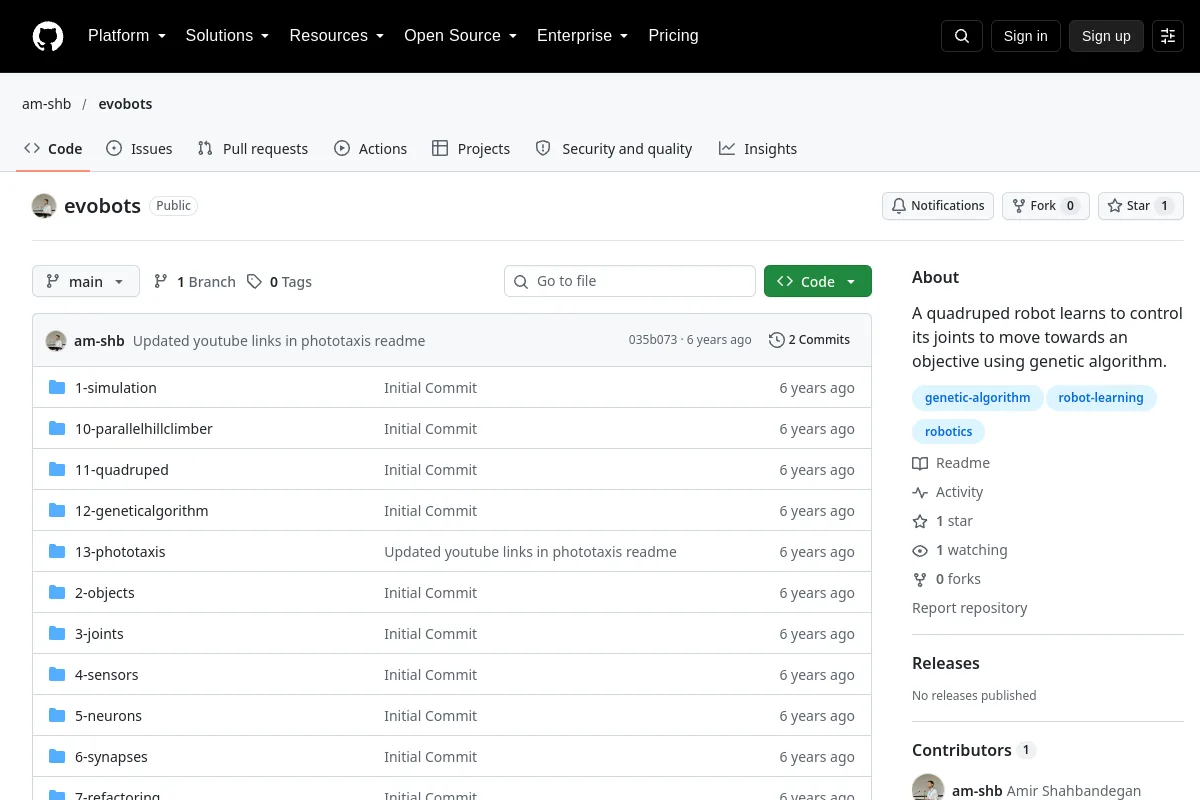 Repository
 Research
Genetic-algorithm joint-control experiments for a quadruped robot.
Motion planning & control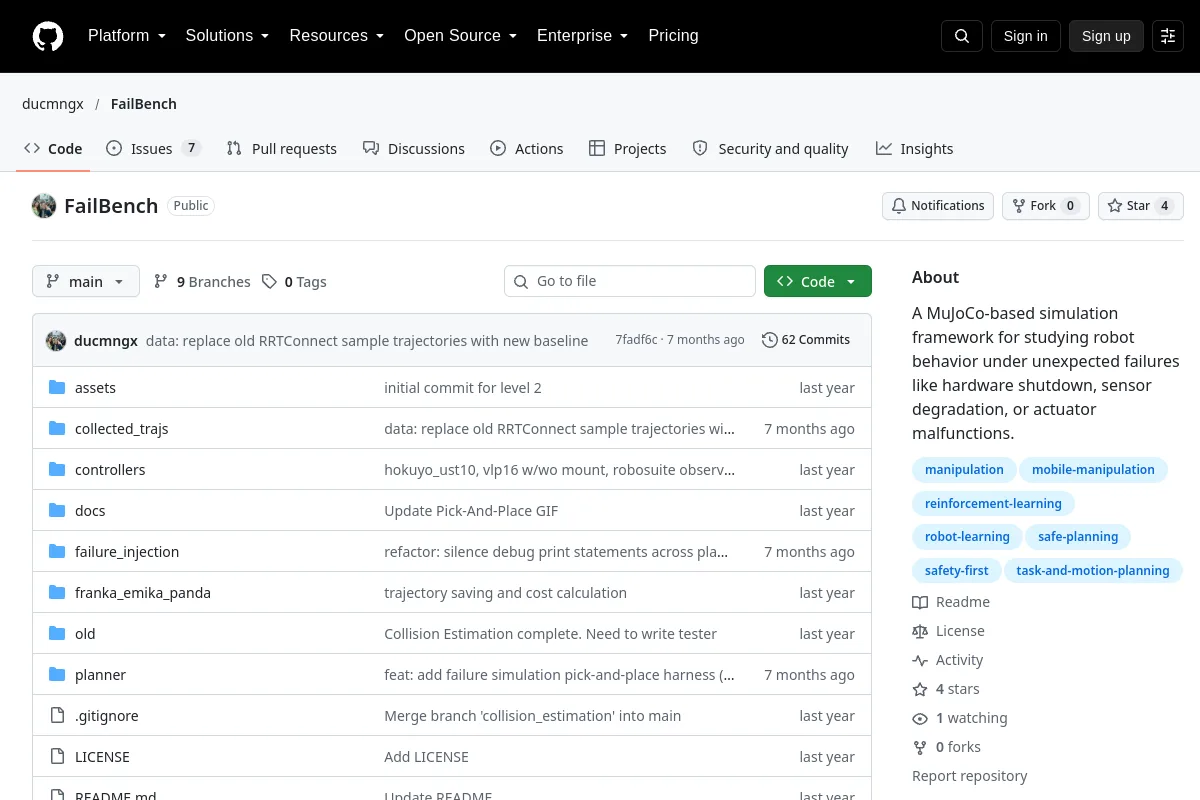 Repository
 Research
MuJoCo framework for studying robot behavior under sensor, actuator and hardware failures.
Motion planning & control Repository
 Research
A C++ implementation of Fastron based on the paper "Learning-Based Proxy Collision Detection for Robot Motion Planning Applications".
Motion planning & control Repository
 Repository
 Research
 code for simulation-aided policy tuning in black-box robot learning.
Motion planning & control Repository
 Research
Human-in-the-loop robot-learning and shared-control experiments.
Motion planning & controlSELECTION NOTES
Check robot models, collision representations, timing and control interfaces. A feasible geometric path still needs dynamic and hardware-level validation before execution.
Know a resource that belongs here?