 Förvar
 Forskning
2seungeun · 2seungeun
Referensnoteringar om visuell generering, maskinuppfattning och förkroppsligad intelligens.
Kurser & dokumentationTHE EMBODIED AI DIRECTORY
Utforska robotlabb, läromedel, officiell dokumentation och referenser.
Förvar
Forskning
Referensnoteringar om visuell generering, maskinuppfattning och förkroppsligad intelligens.
Kurser & dokumentation Förvar
 Forskning
Amirreza Davars portfölj presenterar robotforskning om inlärning, manipulation och förkroppsligad AI.
Standarder & referenssamlingar Förvar
 Öppen källkod
Arduinobot är en 3D-tryckt robotarm med öppen källkod som drivs av ROS 2. Dess enkla design och låga kostnad gör den till ett utmärkt inlärningsverktyg, med i "Robotics and ROS 2 - Learn by Doing!...
Kurser & dokumentation Förvar
 Forskning
Awesome Cloud Robotics samlar resurser, handledning och verktyg för molnrobotik.
Standarder & referenssamlingar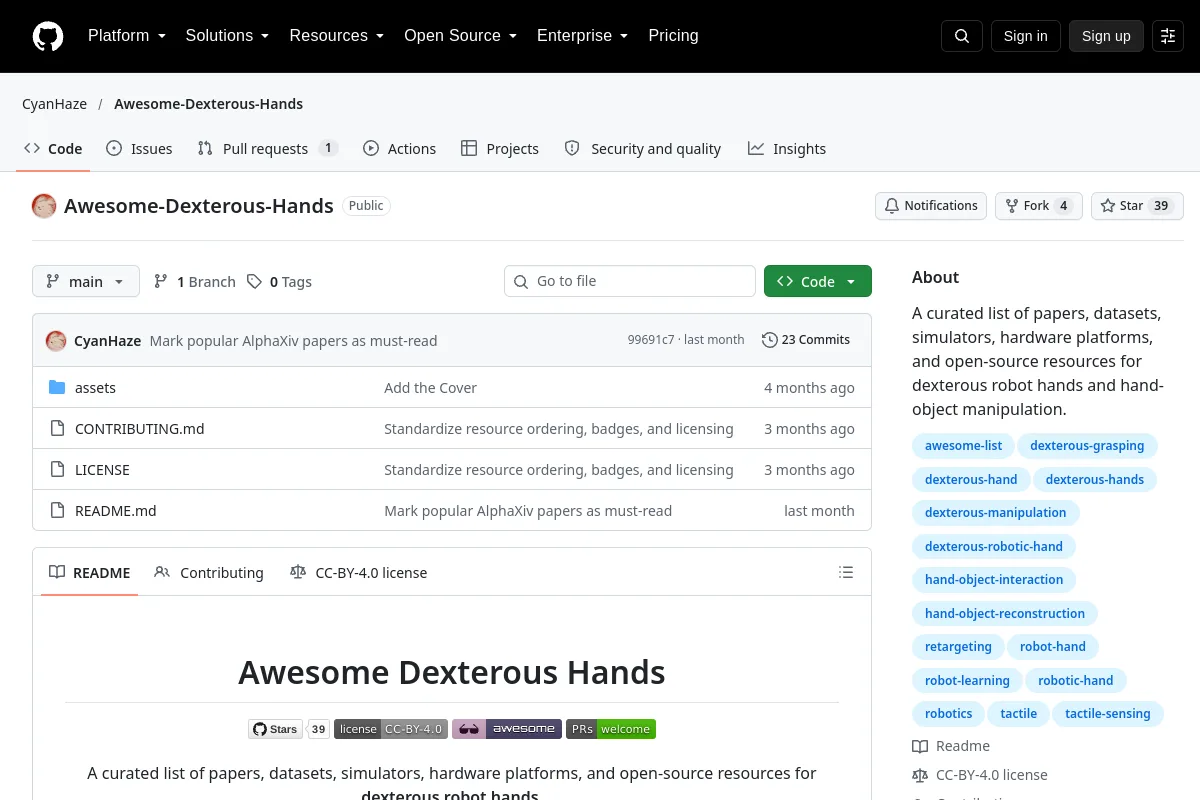 Förvar
 Forskning
Awesome Dexterous Hands samlar in papper, datauppsättningar, simulatorer och hårdvara för skicklig robotmanipulation.
Standarder & referenssamlingar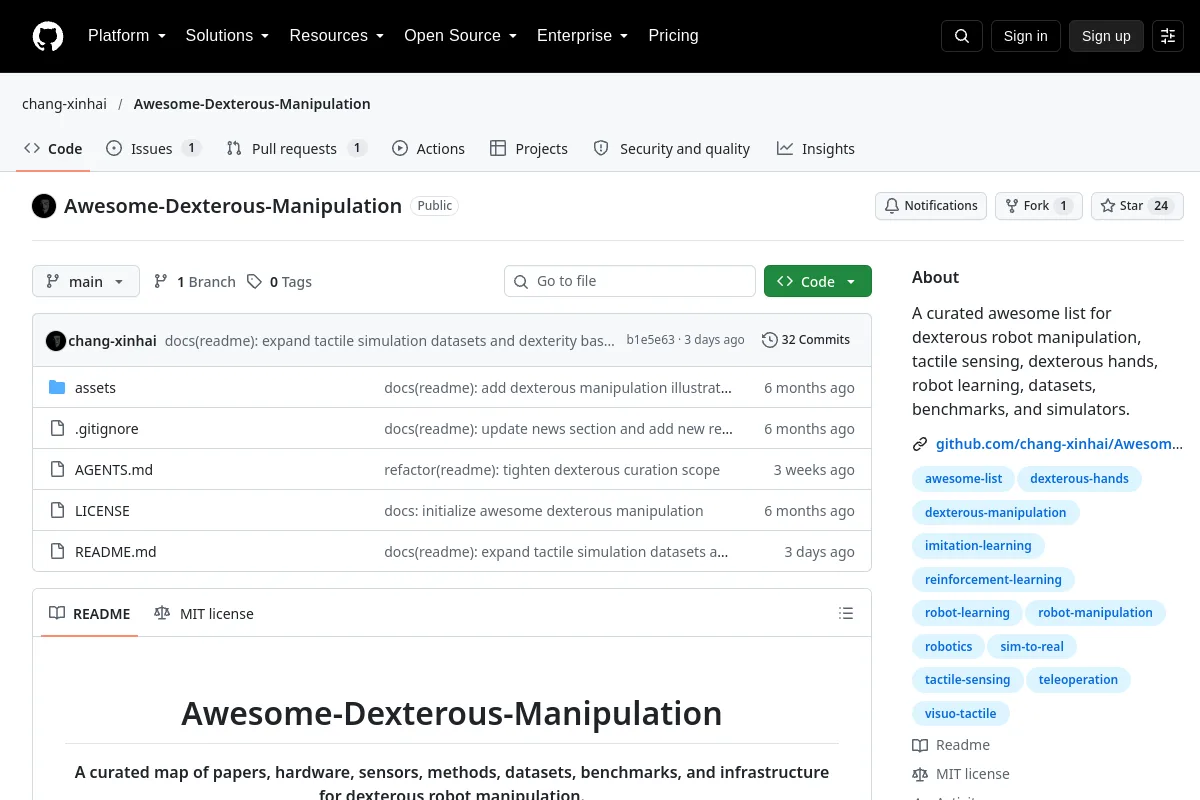 Förvar
 Forskning
Awesome Dexterous Manipulation samlar robotmanipulation, taktil avkänning, handhårdvara och lärresurser.
Standarder & referenssamlingar Förvar
 Öppen källkod
Dynamisk SLAM, livslång SLAM-forskning (Lidar, Visual, Sensor Fusion etc.)
Standarder & referenssamlingar Förvar
 Forskning
🔥 En utvald färdplan till det effektiva VLA-landskapet. Vi håller den här listan live – bidra med ditt senaste arbete!
Standarder & referenssamlingar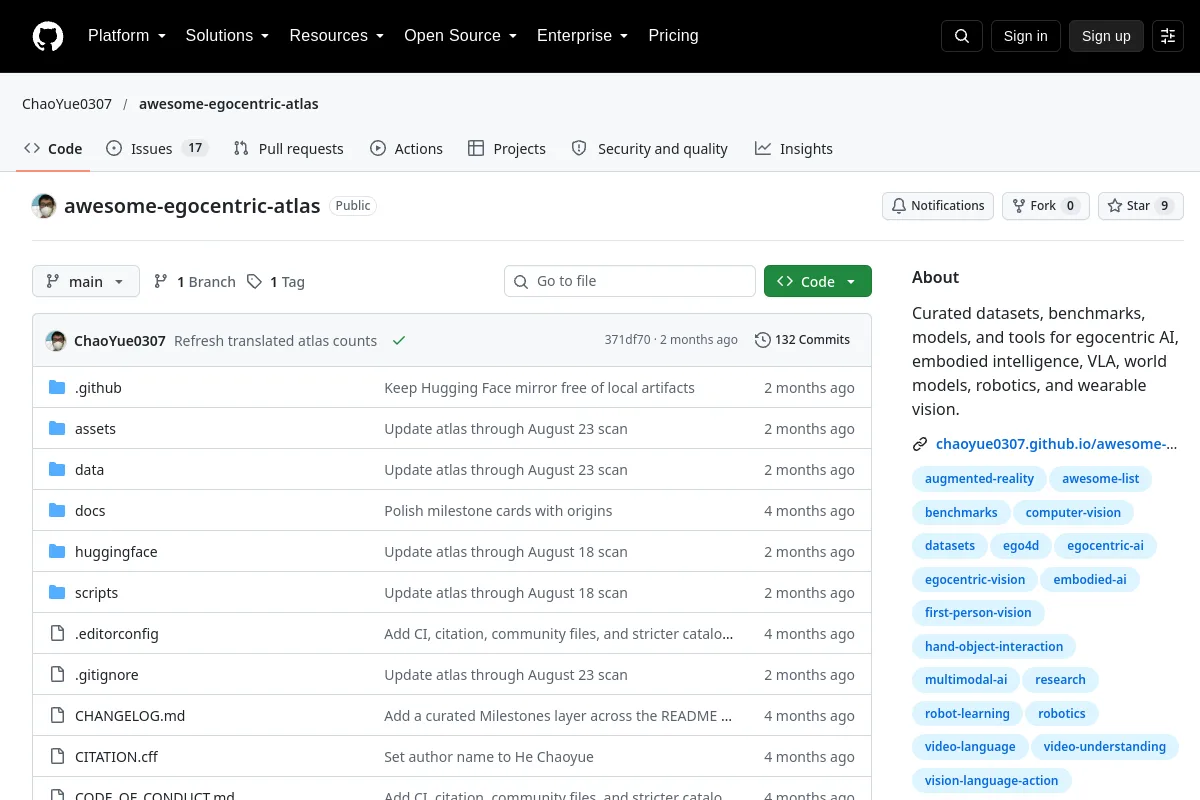 Förvar
 Forskning
Awesome Egocentric Atlas samlar in datamängder, riktmärken, modeller och verktyg för egocentrisk och förkroppsligad AI.
Standarder & referenssamlingar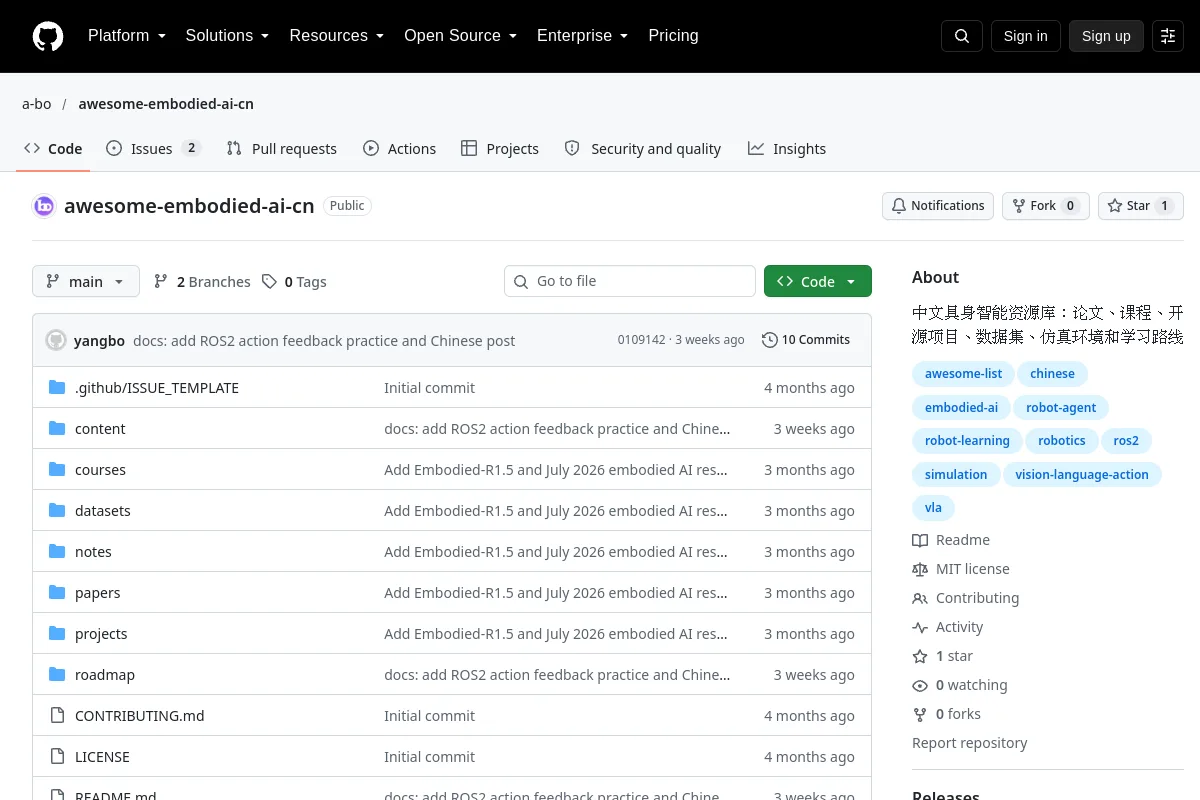 Förvar
 Forskning
Awesome Embodied AI CN samlar in kinesiska artiklar, kurser, projekt, datauppsättningar och simulatorer för förkroppsligad AI.
Standarder & referenssamlingar Förvar
 Öppen källkod
En kurerad lista med fantastiska artiklar om Embodied AI och relaterade forsknings-/industridrivna resurser.
Standarder & referenssamlingar Förvar
 Öppen källkod
Kurerad förkroppslig AI-lista: undersökningar, VLA-modeller, datauppsättningar, simulatorer, humanoider, robotinlärning och säkerhetsresurser.
Standarder & referenssamlingar Förvar
 Forskning
Awesome förkroppsligad navigering: koncept, paradigm och state-of-the-arts
Standarder & referenssamlingar Förvar
 Öppen källkod
Detta är en kurerad lista över forskning om "Embodied AI eller robot with Large Language Models". Titta på det här förrådet för de senaste uppdateringarna! 🔥
Standarder & referenssamlingar Förvar
 Öppen källkod
En kurerad lista över Embodied Recursive Self-Improvement (Embodied RSI) forskning, system, benchmarks och branschuppdateringar.
Standarder & referenssamlingar Förvar
 Forskning
Awesome Foundation Model ROS listar ROS-projekt som använder grundmodeller.
Standarder & referenssamlingar Förvar
 Forskning
Awesome Grasping samlar förståelsebibliotek, implementeringar, datamängder och lärresurser.
Standarder & referenssamlingar Förvar
 Forskning
Awesome Hill Climbing samlar in forskning om att förbättra robotpolicyer genom finjustering, korrigeringar och verifiering.
Standarder & referenssamlingar Förvar
 Forskning
Awesome HRI Dataset samlar in datauppsättningar för interaktion mellan människa och robot och mänskliga simulatorer.
Standarder & referenssamlingar Förvar
 Forskning
En kurerad lista med fantastiska artiklar och resurser om humanoid manipulation, fingerfärdig manipulation, bimanuell fingerfärdig manipulation, in-hand manipulation och mänsklig manipulation.
Standarder & referenssamlingar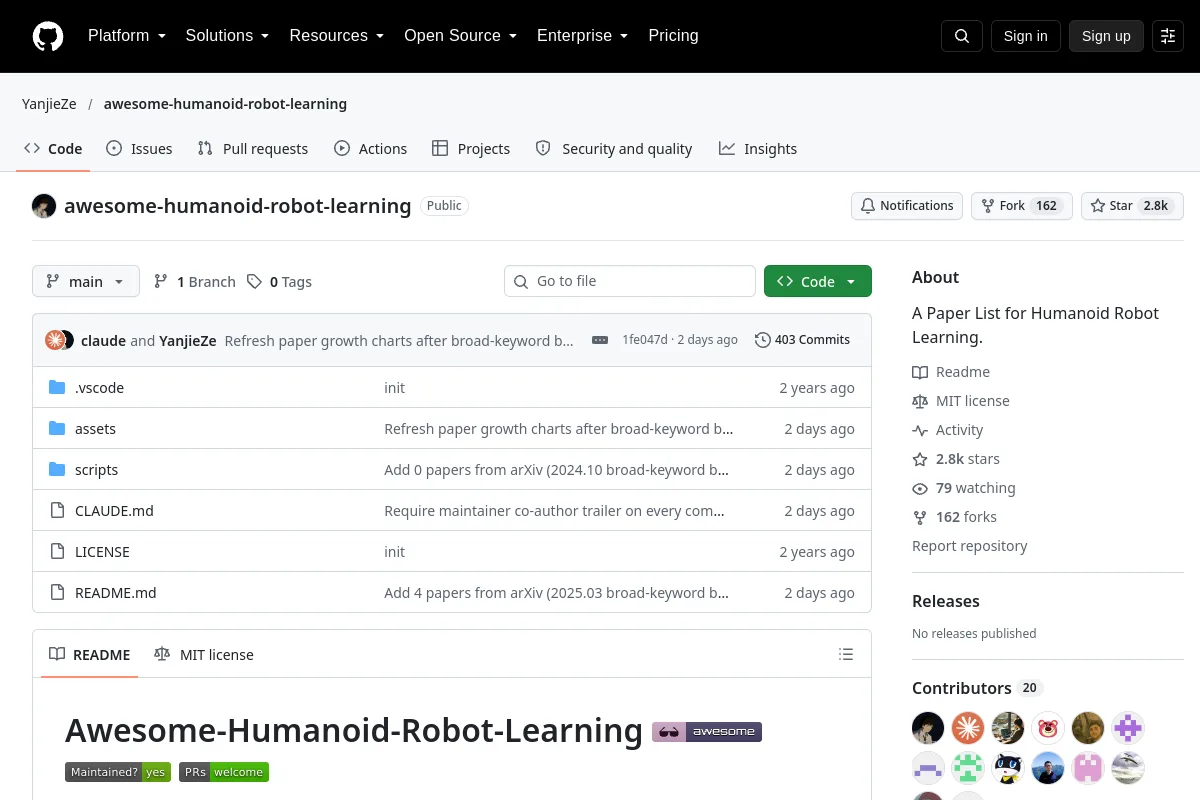 Förvar
 Öppen källkod
En papperslista för humanoid robotinlärning.
Standarder & referenssamlingar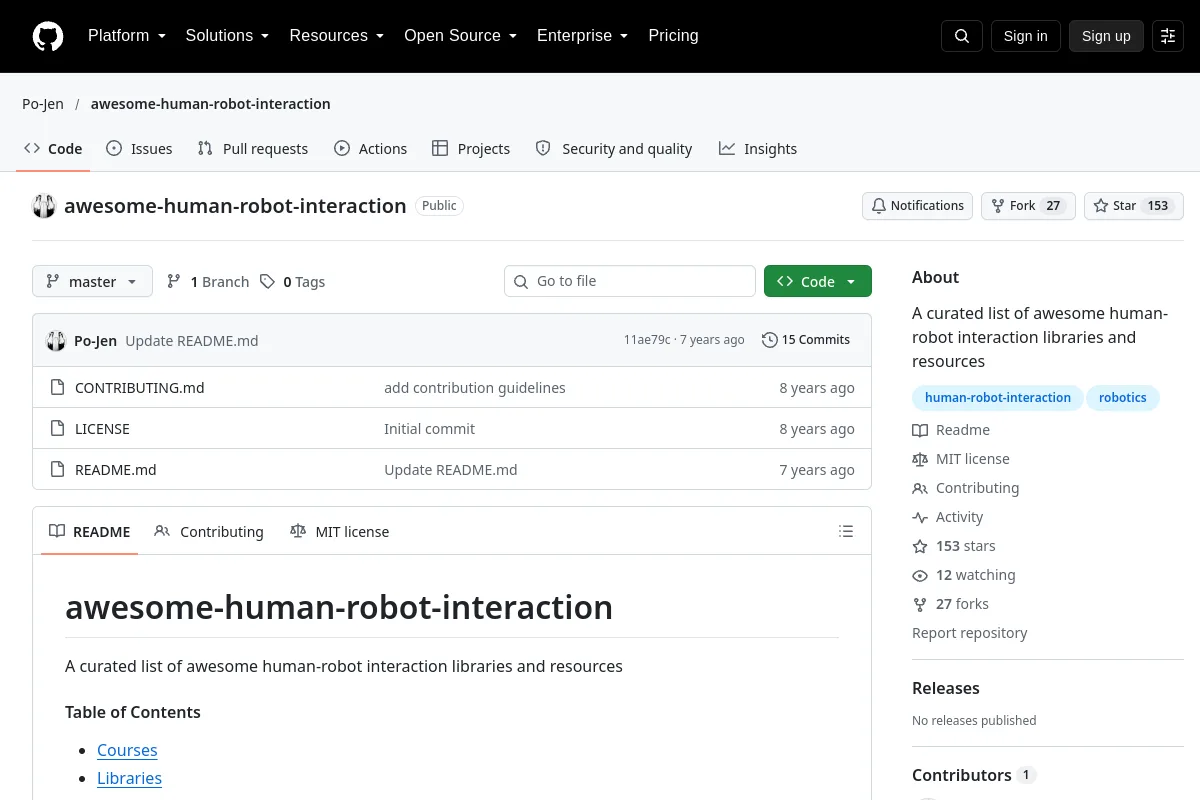 Förvar
 Forskning
Awesome Human Robot Interaction samlar bibliotek, kurser, böcker och artiklar för interaktion mellan människa och robot.
Standarder & referenssamlingar Förvar
 Forskning
Awesome Isaac Gym samlar NVIDIA Isaac Gym-ramverk, papper, programvara och lärresurser.
Standarder & referenssamlingar Förvar
 Forskning
Awesome Latent Action Model samlar forskning om världsmodeller, VLA-förträning och latent action-representationer.
Standarder & referenssamlingarVet du en resurs som hör hemma här?