 Förvar
 Öppen källkod
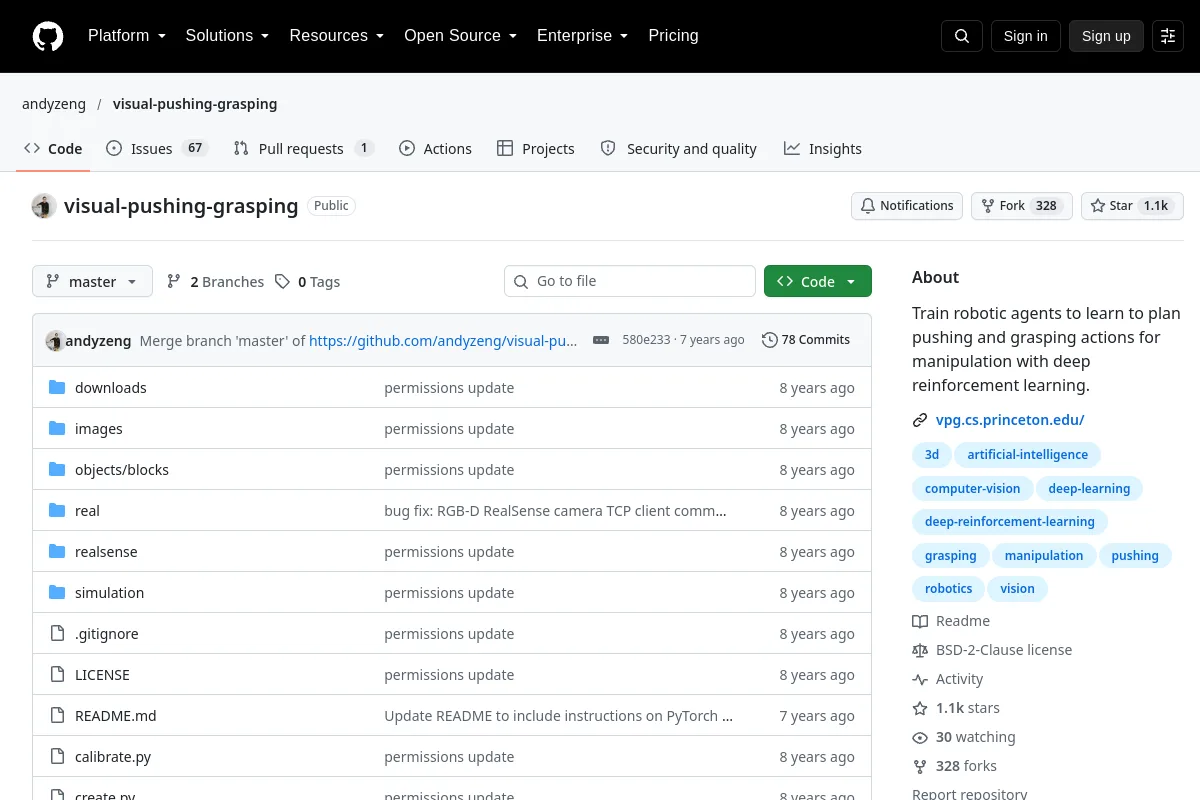
visual pushing grasping · andyzeng
En verktygslåda för att lära sig visuellt skjuta och greppa med RL.
Perception & geometri
Forskning & lärande / Forskning
Awesome Grasping samlar förståelsebibliotek, implementeringar, datamängder och lärresurser.
Awesome Grasping samlar förståelsebibliotek, implementeringar, datauppsättningar och lärresurser.
Utgivarens sammanfattning: "En kurerad lista över fantastiska gripande bibliotek och resurser"
Använd dess arkiv för att inspektera implementeringen, dokumentationen och arbetsflöden som stöds. Denna katalogpost identifierar underhållaren, kodlicensen och relaterade resurser; det gör inte anspråk på att projektet har installerats eller testat på din robot.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Öppen källkod
En verktygslåda för att lära sig visuellt skjuta och greppa med RL.
Perception & geometri Förvar
 Forskning
En upptäcktslista över robotbibliotek och simuleringsverktyg.
Standarder & referenssamlingar Förvar
 Öppen källkod
Generative Grasping CNN-implementering för robotgreppssyntes.
Robotinlärningsramar Förvar
 Förvar
 Forskning
Verktyg för att läsa Dex-Net-objekt, grepp och greppkvalitetsdata.
Robotinlärningsramar Förvar
 Forskning
Robotisk greppdatauppsättning för multi-objekt multi-grip utvärdering med RGB-D-data. Denna datauppsättning är kommenterad med samma protokoll som Cornell Dataset och kan användas som multi-objekt förlängning av...
Robotdemonstrationer