 Référentiel
 Source ouverte
visual pushing grasping · andyzeng
Une boîte à outils pour apprendre la poussée et la préhension visuelles avec RL.
Perception et géométrie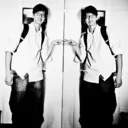
Recherche et apprentissage / Recherche
Awesome Grasping collecte des bibliothèques, des implémentations, des ensembles de données et des ressources d'apprentissage captivantes.
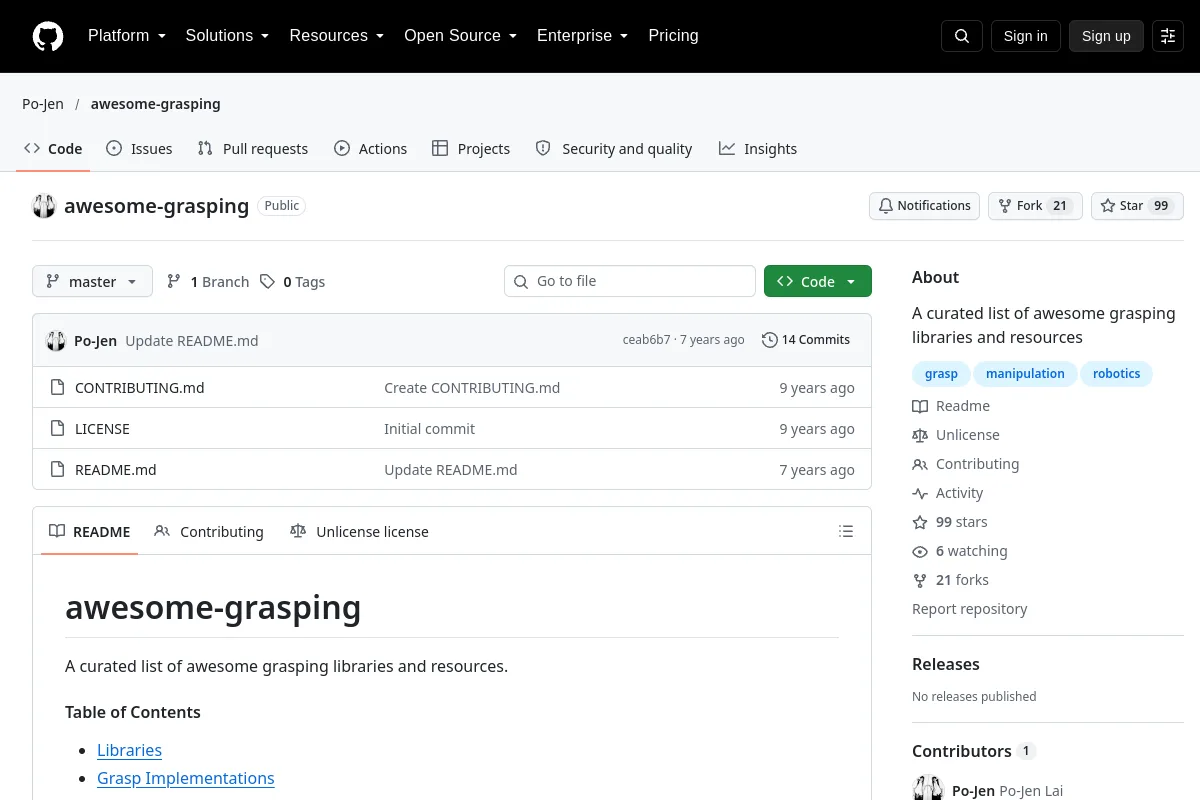
Awesome Grasping collecte des bibliothèques, des implémentations, des ensembles de données et des ressources d'apprentissage captivantes.
Résumé de l'éditeur : « Une liste organisée de bibliothèques et de ressources impressionnantes et captivantes »
Utilisez son référentiel pour inspecter la mise en œuvre, la documentation et les flux de travail pris en charge. Cet enregistrement d'annuaire identifie le responsable, la licence de code et les ressources associées ; il ne prétend pas que le projet a été installé ou testé sur votre robot.
Les licences de code ne couvrent pas automatiquement les poids des modèles, les ensembles de données ou les conceptions matérielles. Les détails de licence non enregistrés nécessitent une confirmation auprès de l'éditeur.
Référentiel
Source ouverte
Une boîte à outils pour apprendre la poussée et la préhension visuelles avec RL.
Perception et géométrie Référentiel
 Recherche
Une liste de découverte de bibliothèques robotiques et d'outils de simulation.
Normes et collections de référence Référentiel
 Source ouverte
Implémentation de Generative Grasping CNN pour la synthèse de saisie robotique.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Détecte les poses de saisie 6-DoF dans les nuages de points.
Perception et géométrie Référentiel
 Recherche
Outils pour lire les objets Dex-Net, saisir et saisir des données de qualité.
Cadres d'apprentissage des robots Référentiel
 Recherche
Ensemble de données de saisie robotique pour une évaluation multi-objets multi-prises avec des données RVB-D. Cet ensemble de données est annoté en utilisant le même protocole que Cornell Dataset et peut être utilisé comme extension multi-objets de…
Démonstrations de robots