 Repository
 Open Source
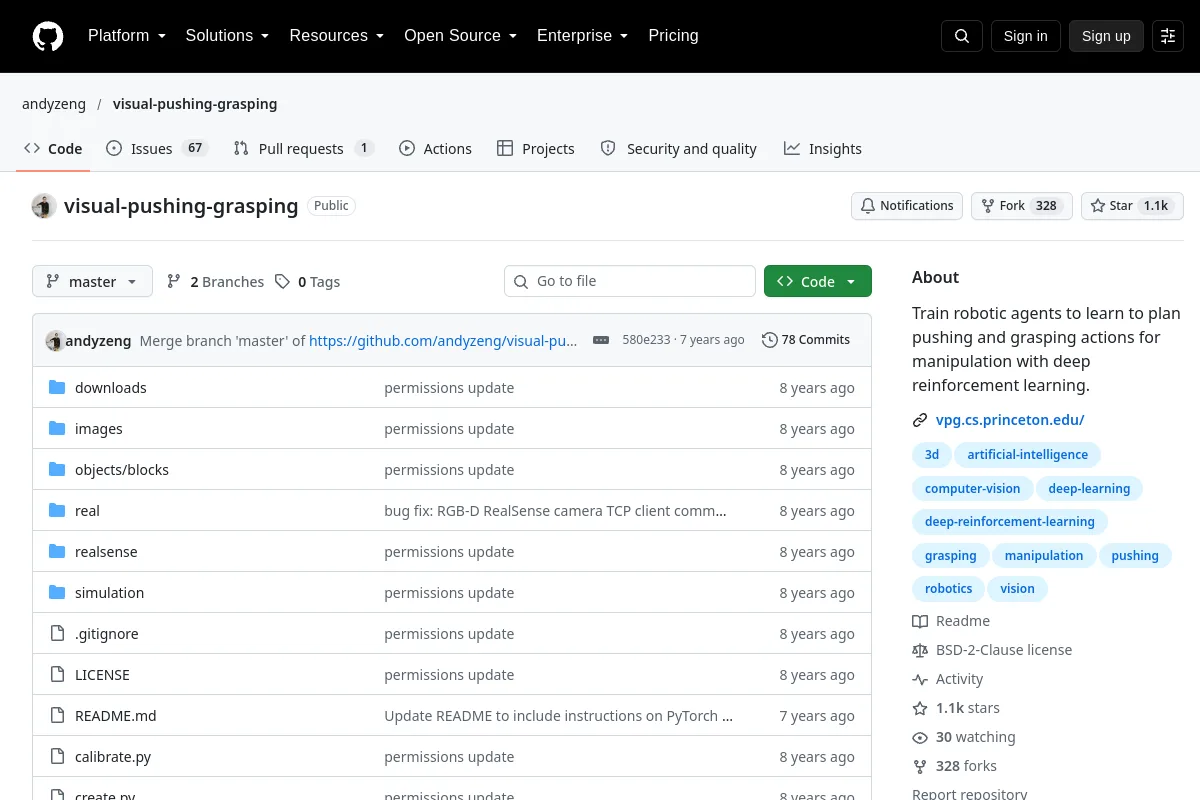
visual pushing grasping · andyzeng
Eine Toolbox zum Erlernen des visuellen Schiebens und Greifens mit RL.
Wahrnehmung & Geometrie
Forschen und Lernen / Forschung
Awesome Grasping sammelt Lernbibliotheken, Implementierungen, Datensätze und Lernressourcen.
Awesome Grasping sammelt Lernbibliotheken, Implementierungen, Datensätze und Lernressourcen.
Zusammenfassung des Herausgebers: „Eine kuratierte Liste fantastischer, fesselnder Bibliotheken und Ressourcen“
Verwenden Sie das Repository, um die Implementierung, Dokumentation und unterstützten Arbeitsabläufe zu überprüfen. Dieser Verzeichniseintrag identifiziert den Betreuer, die Codelizenz und zugehörige Ressourcen; Es wird nicht behauptet, dass das Projekt auf Ihrem Roboter installiert oder getestet wurde.
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Repository
Open Source
Eine Toolbox zum Erlernen des visuellen Schiebens und Greifens mit RL.
Wahrnehmung & Geometrie Repository
 Forschung
Eine Entdeckungsliste von Robotikbibliotheken und Simulationstools.
Normen- und Referenzsammlungen Repository
 Open Source
Generative Grasping CNN-Implementierung für die Roboter-Greifsynthese.
Frameworks für das Lernen von Robotern Repository
 Repository
 Forschung
Tools zum Lesen von Dex-Net-Objekt-, Greif- und Greifqualitätsdaten.
Frameworks für das Lernen von Robotern Repository
 Forschung
Robotergreifdatensatz für die Multiobjekt-Multigreifbewertung mit RGB-D-Daten. Dieser Datensatz wird mit demselben Protokoll wie der Cornell-Datensatz annotiert und kann als Multi-Objekt-Erweiterung von… verwendet werden.
Robotervorführungen