 Förvar
 Öppen källkod
VINS-Fusion · HKUST-Aerial-Robotics
En optimeringsbaserad multisensortillståndskalkylator
Navigation & SLAM
Forskning & lärande / Öppen källkod
En papperslista för humanoid robotinlärning.
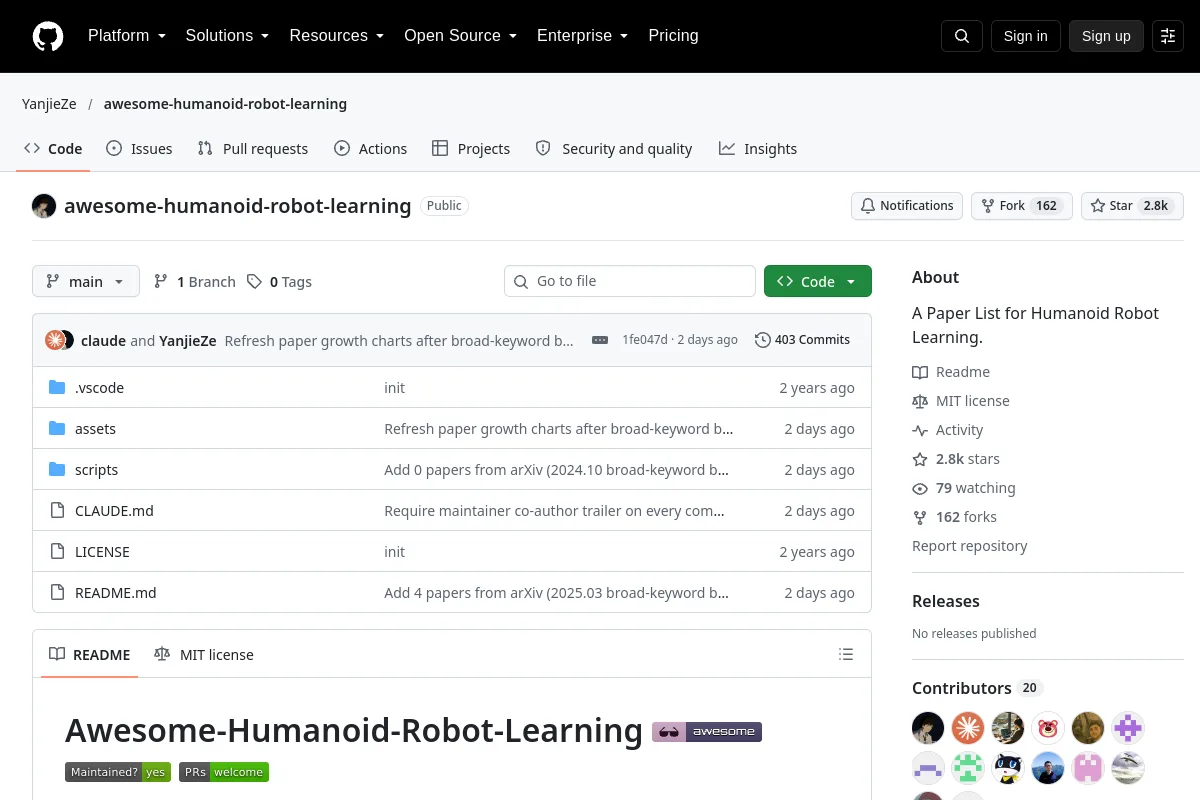
A Paper List for Humanoid Robot Learning.
Använd källan för att utforska robotikkoncept, exempel och referenser. Källmaterial kan vara historiskt; kontrollera tillämplig version och sammanhang.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Öppen källkod
En optimeringsbaserad multisensortillståndskalkylator
Navigation & SLAM Förvar
 Öppen källkod
Visuell och visuell-tröghetslokalisering och kartläggningsprogram.
Navigation & SLAM Förvar
 Öppen källkod
Robotinlärningsmiljöer byggda kring accelererad MuJoCo-simulering.
Simulering & fysik Webbplats
 Forskning
Teleoperationsverktyg för att samla in bimanuella manipulationsdemonstrationer.
Teleoperationsprogramvara Förvar
 Forskning
Förstärknings-inlärningsramverk för humanoid kontroll och sim-till-verklig forskning.
Rörelseplanering och kontroll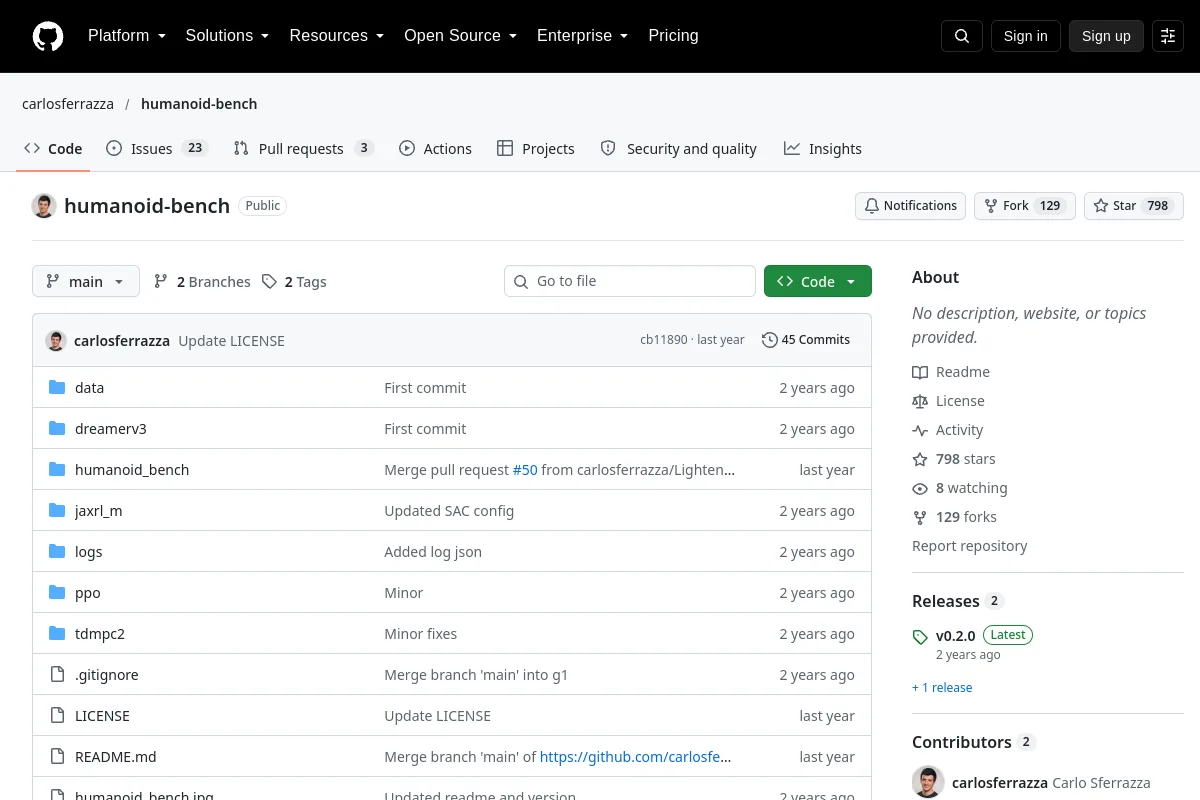 Webbplats
 Forskning
Helkroppskontrolluppgifter för att utvärdera humanoid robotinlärning.
Rörelse & kontroll över hela kroppen