 Repository
 Open Source
VINS-Fusion · HKUST-Aerial-Robotics
Ein optimierungsbasierter Multisensor-Zustandsschätzer
Navigation & SLAM
Forschen und Lernen / Open Source
Eine Papierliste für das Lernen humanoider Roboter.
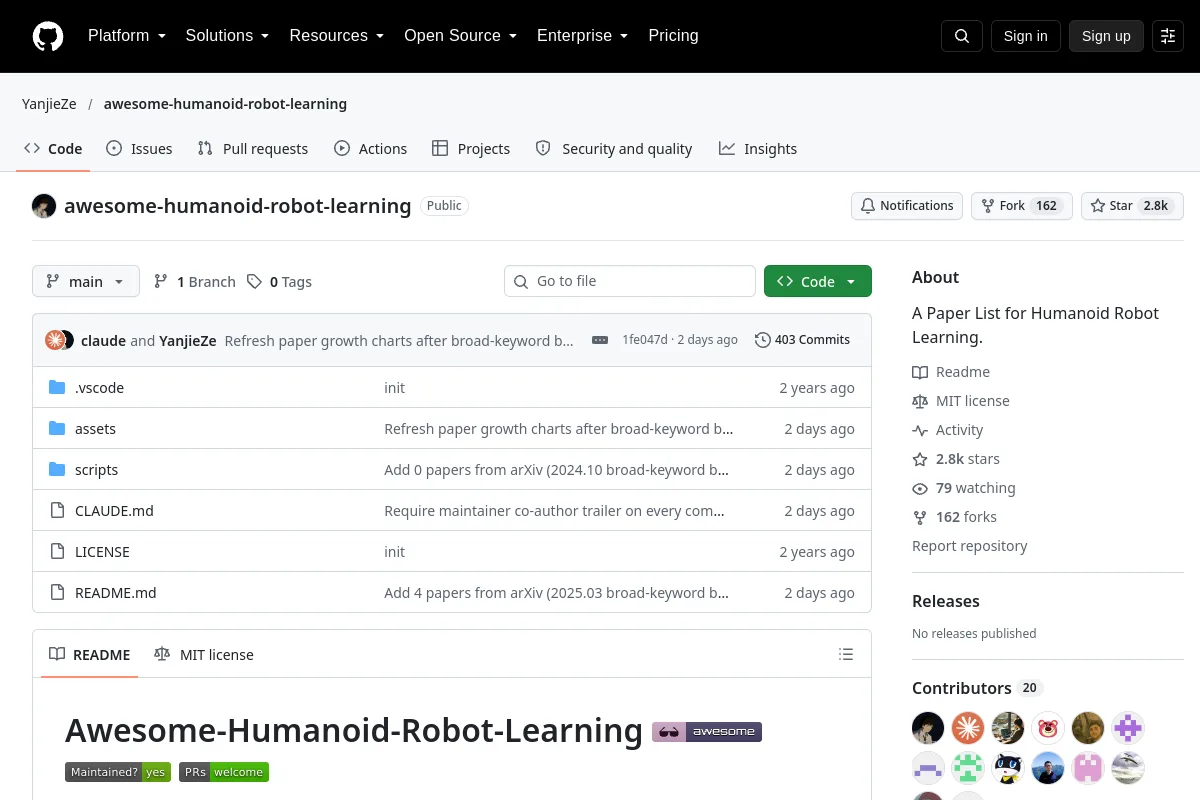
Eine Papierliste für das Lernen humanoider Roboter.
Nutzen Sie die Quelle, um Roboterkonzepte, Beispiele und Referenzen zu erkunden. Das Quellenmaterial kann historisch sein; Überprüfen Sie die entsprechende Version und den Kontext.
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Repository
Open Source
Ein optimierungsbasierter Multisensor-Zustandsschätzer
Navigation & SLAM Repository
 Open Source
Visuelle und visuell-inertiale Lokalisierungs- und Kartierungssoftware.
Navigation & SLAM Repository
 Open Source
Roboter-Lernumgebungen, die auf der beschleunigten MuJoCo-Simulation basieren.
Simulation & Physik Website
 Forschung
Teleoperationstools zum Sammeln bimanueller Manipulationsdemonstrationen.
Teleoperationssoftware Repository
 Forschung
Reinforcement-Learning-Framework für humanoide Kontrolle und Sim-to-Real-Forschung.
Bewegungsplanung und -steuerung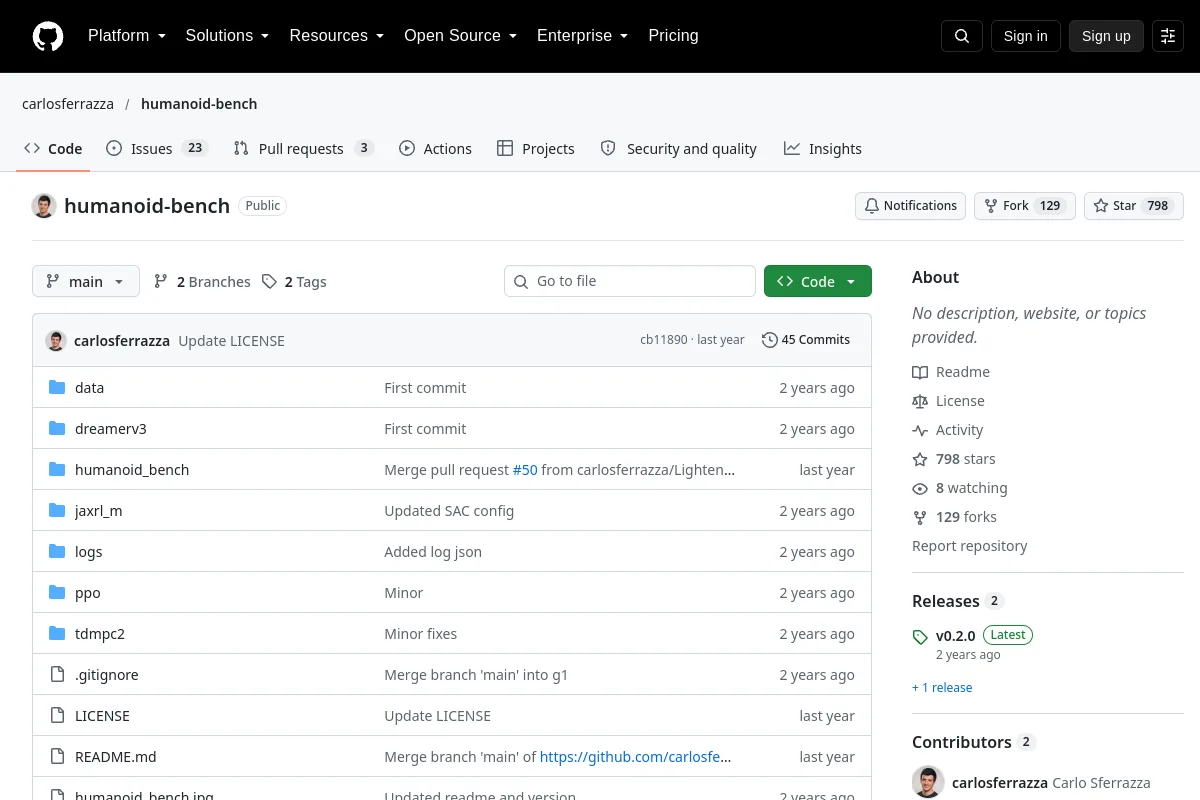 Website
 Forschung
Ganzkörperkontrollaufgaben zur Bewertung des Lernens humanoider Roboter.
Fortbewegung und Ganzkörperkontrolle