 Deposito
 Fonte aperta
VINS-Fusion · HKUST-Aerial-Robotics
Uno stimatore dello stato multisensore basato sull'ottimizzazione
Navigazione e SLAM
Ricerca e apprendimento / Fonte aperta
Un elenco cartaceo per l'apprendimento dei robot umanoidi.
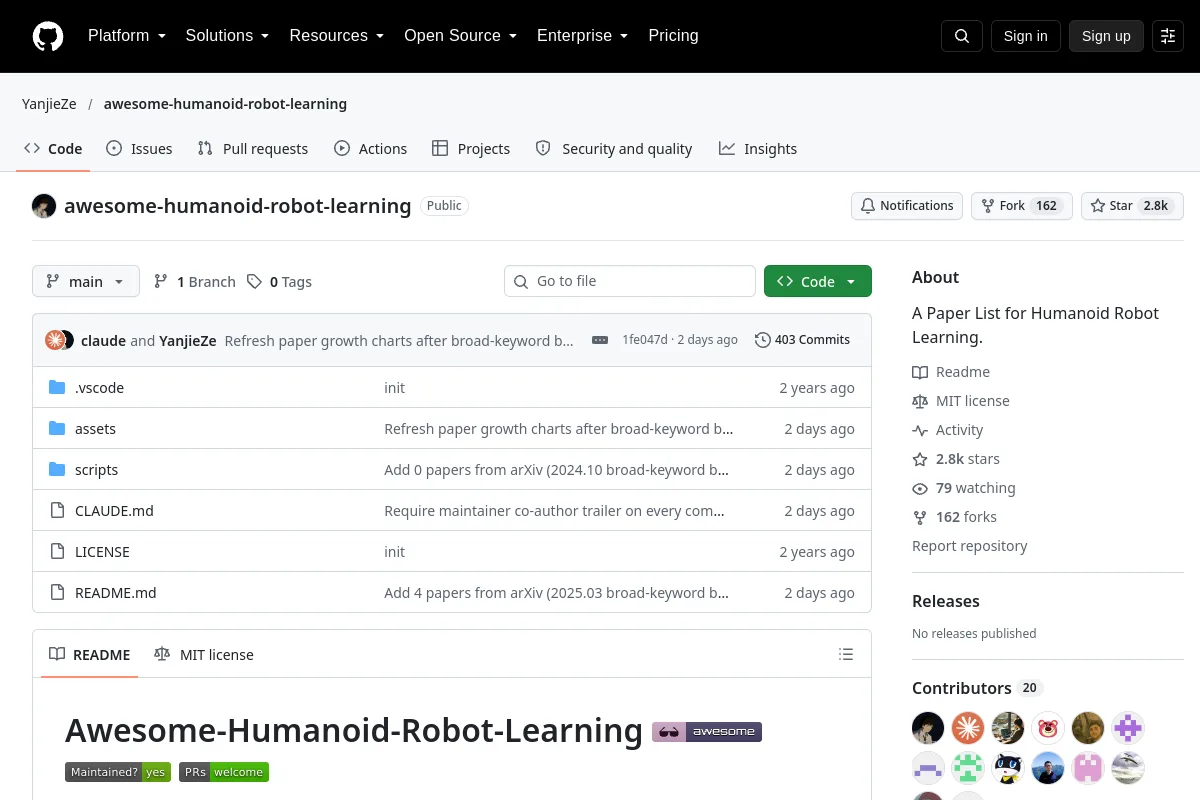
Un elenco cartaceo per l'apprendimento dei robot umanoidi.
Utilizza la fonte per esplorare concetti, esempi e riferimenti sulla robotica. Il materiale originale può essere storico; verificare la versione e il contesto applicabili.
Le licenze del codice non coprono automaticamente i pesi dei modelli, i set di dati o le progettazioni hardware. I dettagli della licenza non registrati richiedono la conferma con l'editore.
Deposito
Fonte aperta
Uno stimatore dello stato multisensore basato sull'ottimizzazione
Navigazione e SLAM Deposito
 Fonte aperta
Software di localizzazione e mappatura visiva e visuo-inerziale.
Navigazione e SLAM Deposito
 Fonte aperta
Ambienti di apprendimento dei robot basati sulla simulazione MuJoCo accelerata.
Simulazione e fisica Sito web
 Ricerca
Strumenti di teleoperazione per raccogliere dimostrazioni di manipolazione bimanuale.
Software di teleoperazione Deposito
 Ricerca
Quadro di apprendimento per rinforzo per il controllo degli umanoidi e la ricerca sim-to-real.
Pianificazione e controllo del movimento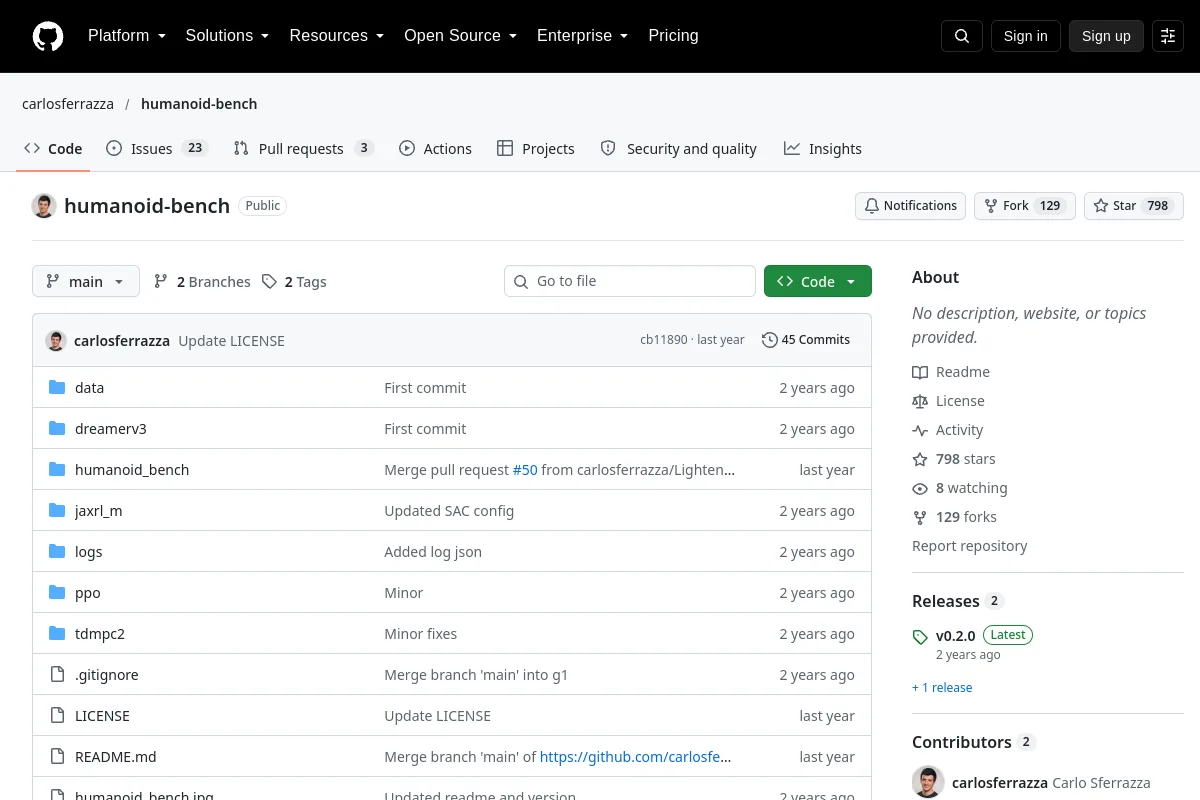 Sito web
 Ricerca
Compiti di controllo del corpo intero per valutare l'apprendimento dei robot umanoidi.
Locomozione e controllo di tutto il corpo