 Repositorio
 Código abierto
VINS-Fusion · HKUST-Aerial-Robotics
Un estimador de estado multisensor basado en optimización
Navegación y SLAM
Investigación y aprendizaje / Código abierto
Una lista de artículos para el aprendizaje de robots humanoides.
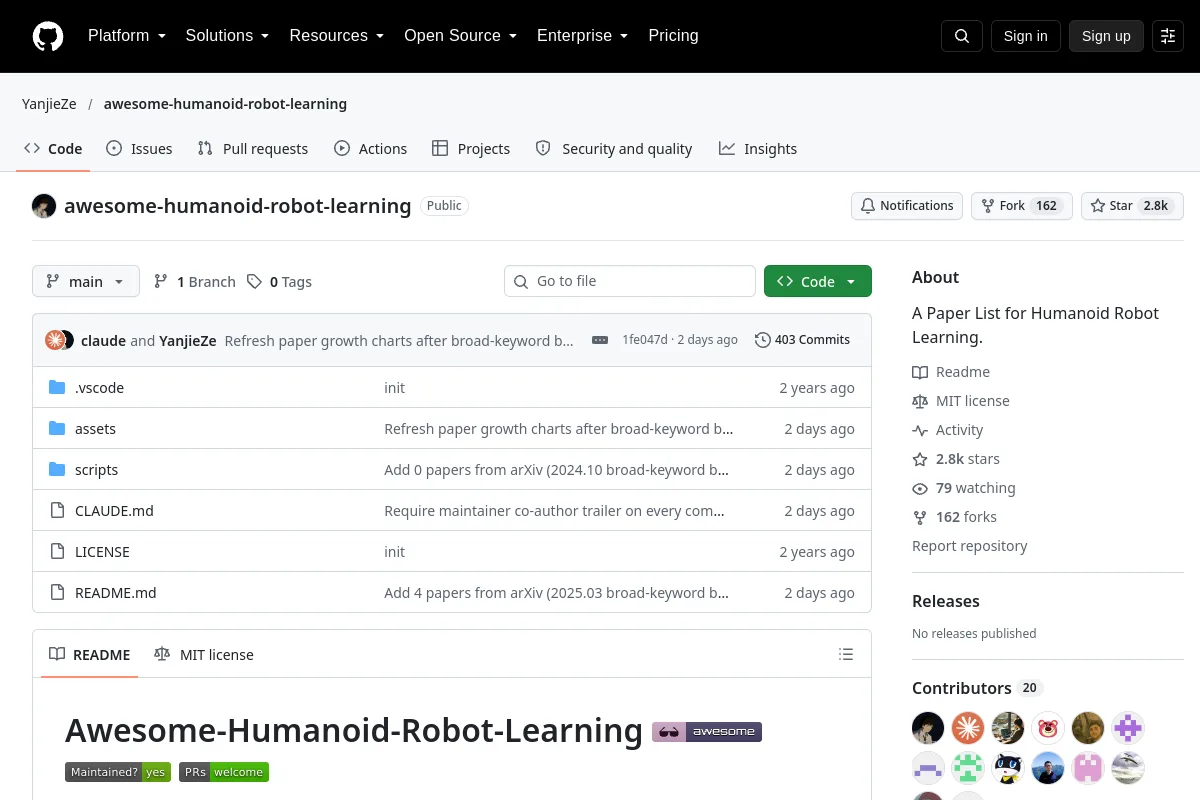
Una lista de artículos para el aprendizaje de robots humanoides.
Utilice la fuente para explorar conceptos, ejemplos y referencias de robótica. El material fuente puede ser histórico; verifique la versión y el contexto aplicables.
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Repositorio
Código abierto
Un estimador de estado multisensor basado en optimización
Navegación y SLAM Repositorio
 Código abierto
Software de localización y cartografía visual y visual-inercial.
Navegación y SLAM Repositorio
 Código abierto
Entornos de aprendizaje de robots creados en torno a la simulación acelerada MuJoCo.
Simulación y física Sitio web
 Investigación
Herramientas de teleoperación para la recogida de demostraciones de manipulación bimanual.
Software de teleoperación Repositorio
 Investigación
Marco de aprendizaje por refuerzo para el control humanoide y la investigación de simulación a real.
Planificación y control de movimiento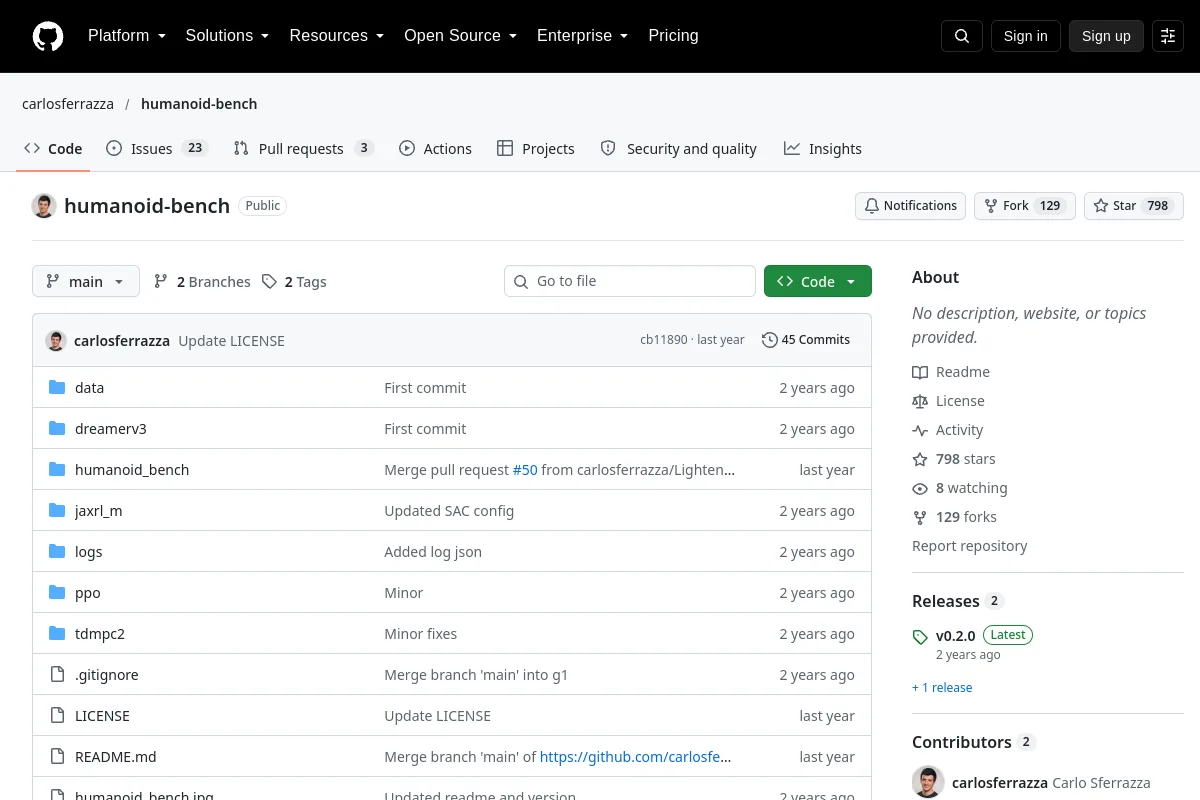 Sitio web
 Investigación
Tareas de control de todo el cuerpo para evaluar el aprendizaje de robots humanoides.
Locomoción y control de todo el cuerpo.