 Förvar
 Öppen källkod
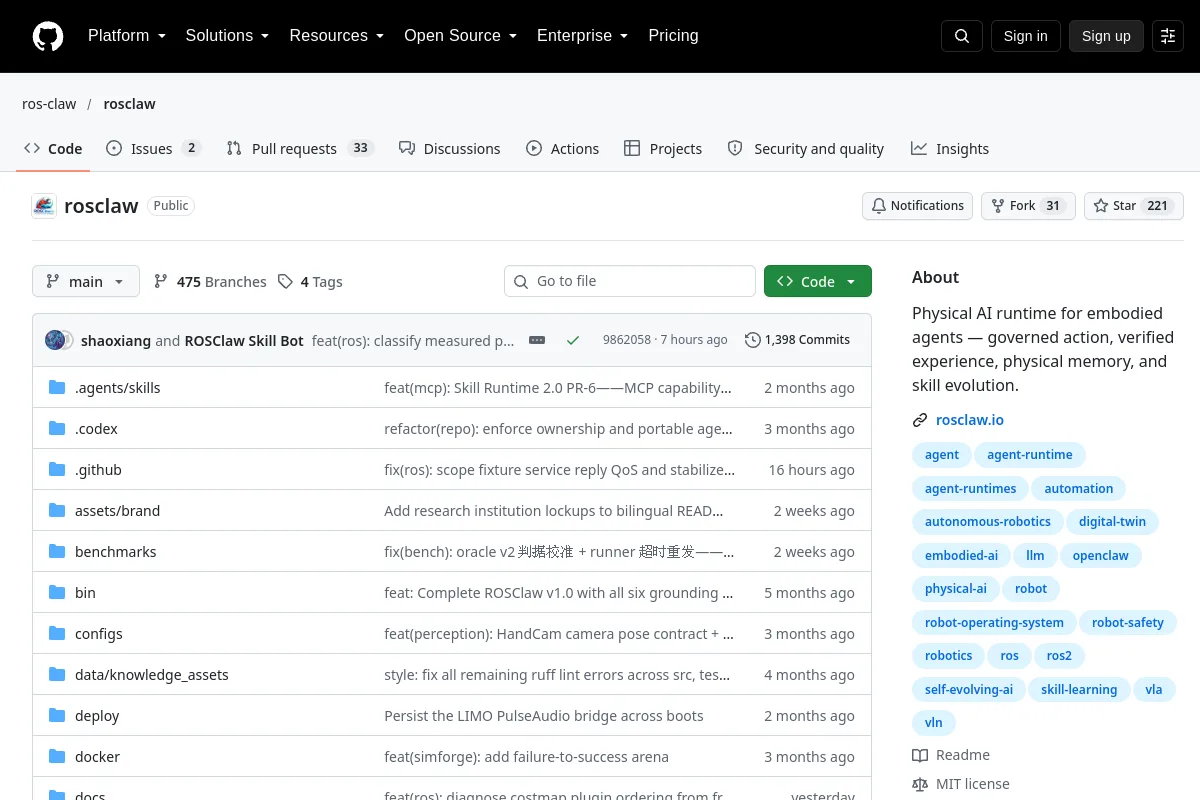
rosclaw · ros-claw
Fysisk AI-körtid för förkroppsligade agenter – styrd handling, verifierad upplevelse, fysiskt minne och färdighetsutveckling.
Mellanvara och kommunikation
Forskning & lärande / Öppen källkod
En kurerad lista över Embodied Recursive Self-Improvement (Embodied RSI) forskning, system, benchmarks och branschuppdateringar.
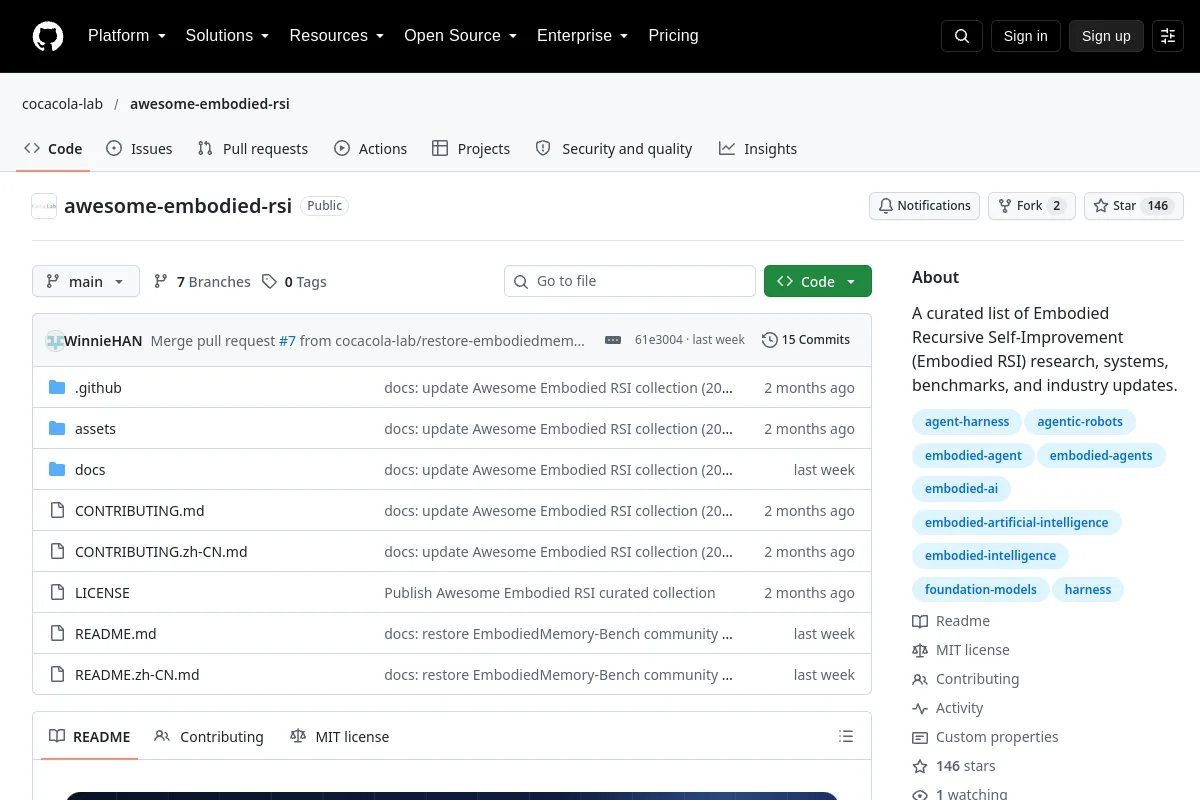
En kurerad lista över Embodied Recursive Self-Improvement (Embodied RSI) forskning, system, benchmarks och branschuppdateringar.
Använd källan för att utforska robotikkoncept, exempel och referenser. Källmaterial kan vara historiskt; kontrollera tillämplig version och sammanhang.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Öppen källkod
Fysisk AI-körtid för förkroppsligade agenter – styrd handling, verifierad upplevelse, fysiskt minne och färdighetsutveckling.
Mellanvara och kommunikation