 Förvar
 Öppen källkod
NVIDIA Isaac Lab
Robotinlärningsverktyg byggda kring Isaac-simuleringsekosystemet.
Simulering & fysik
Forskning & lärande / Forskning
En kurerad lista med fantastiska artiklar och resurser om humanoid manipulation, fingerfärdig manipulation, bimanuell fingerfärdig manipulation, in-hand manipulation och mänsklig manipulation.
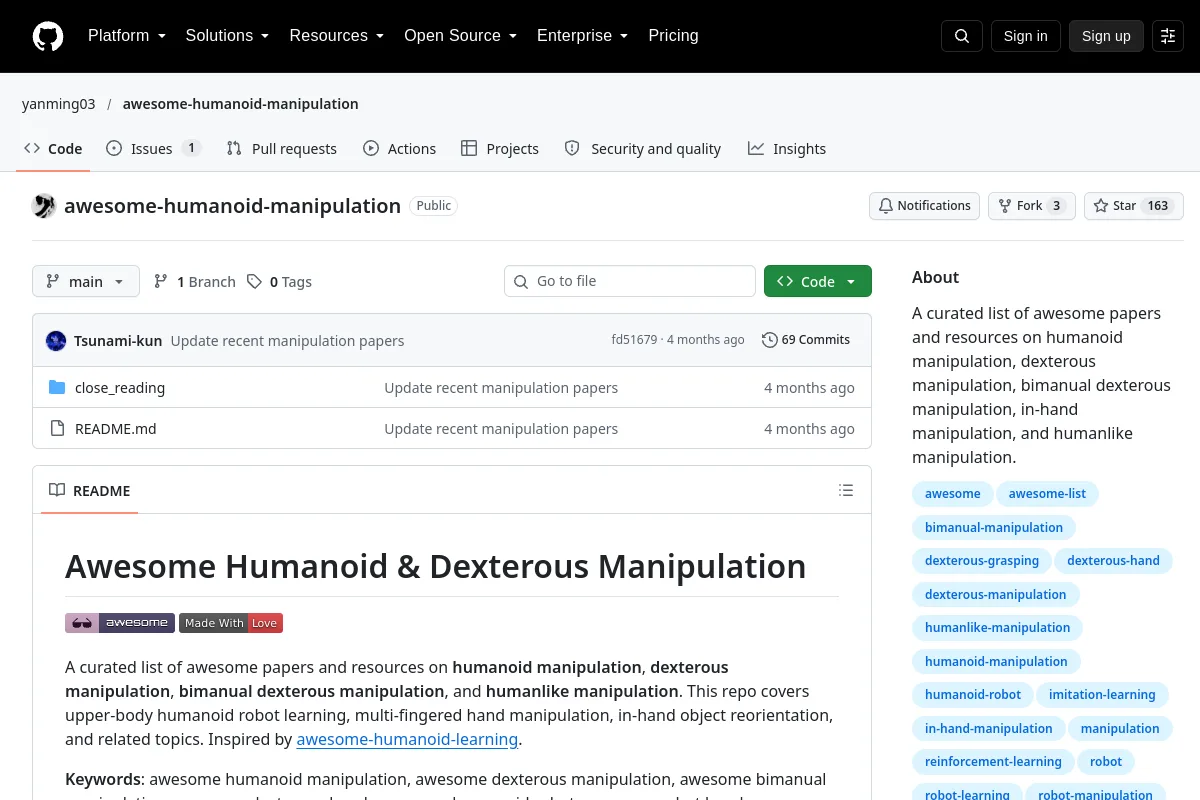
En kurerad lista med fantastiska artiklar och resurser om humanoid manipulation, fingerfärdig manipulation, bimanuell fingerfärdig manipulation, in-hand manipulation och mänsklig manipulation.
Använd källan för att utforska robotikkoncept, exempel och referenser. Källmaterial kan vara historiskt; kontrollera tillämplig version och sammanhang.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Öppen källkod
Robotinlärningsverktyg byggda kring Isaac-simuleringsekosystemet.
Simulering & fysik Förvar
 Forskning
Föråldrat robotsimuleringspaket integrerat med OpenAI Gym.
Simulering & fysik Förvar
 Öppen källkod
Detta är ett bibliotek som tillhandahåller dubbla skickliga handmanipuleringsuppgifter genom Isaac Gym
Robotinlärningsramar Förvar
 Forskning
Robotmodelltillgångar för MuJoCo simulerings- och kontrollexperiment.
Scen- och objekttillgångar Förvar
 Forskning
Förstärknings-inlärningsramverk för humanoid kontroll och sim-till-verklig forskning.
Rörelseplanering och kontroll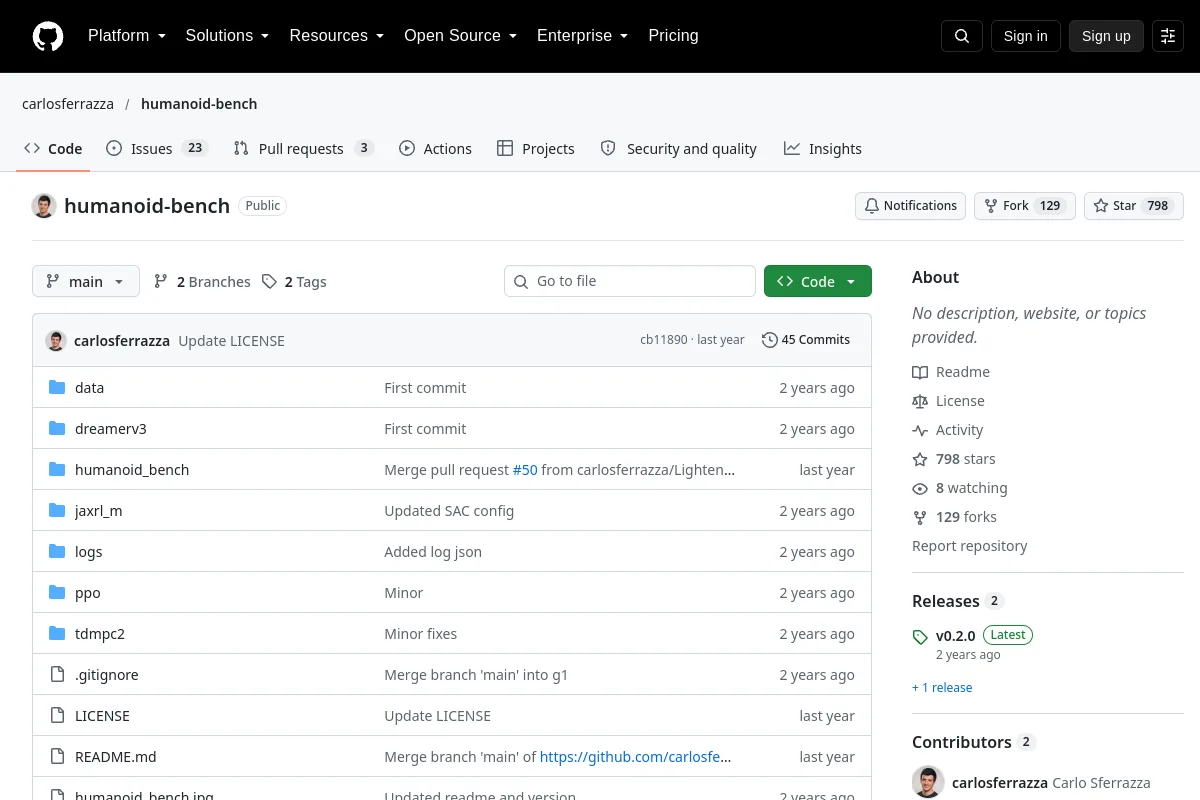 Webbplats
 Forskning
Helkroppskontrolluppgifter för att utvärdera humanoid robotinlärning.
Rörelse & kontroll över hela kroppen