 Repositorio
 Código abierto
NVIDIA Isaac Lab
Herramientas de aprendizaje de robots construidas alrededor del ecosistema de simulación de Isaac.
Simulación y física
Investigación y aprendizaje / Investigación
Una lista seleccionada de artículos y recursos increíbles sobre manipulación humanoide, manipulación diestra, manipulación diestra bimanual, manipulación en la mano y manipulación similar a la humana.
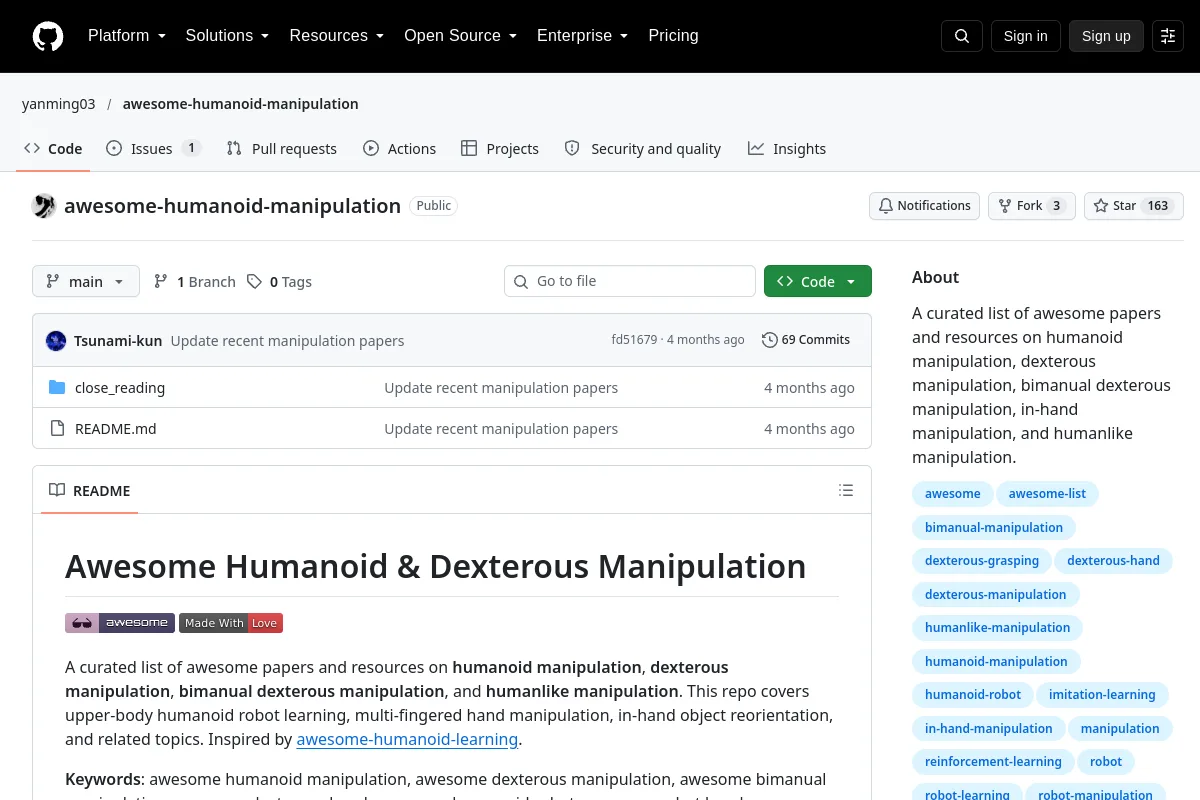
Una lista seleccionada de artículos y recursos increíbles sobre manipulación humanoide, manipulación diestra, manipulación diestra bimanual, manipulación en la mano y manipulación similar a la humana.
Utilice la fuente para explorar conceptos, ejemplos y referencias de robótica. El material fuente puede ser histórico; verifique la versión y el contexto aplicables.
Las licencias de código no cubren automáticamente los pesos de los modelos, los conjuntos de datos o los diseños de hardware. Los detalles de la licencia no registrada requieren confirmación con el editor.
Repositorio
Código abierto
Herramientas de aprendizaje de robots construidas alrededor del ecosistema de simulación de Isaac.
Simulación y física Repositorio
 Investigación
Paquete de simulación de robots obsoleto integrado con OpenAI Gym.
Simulación y física Repositorio
 Código abierto
Esta es una biblioteca que proporciona tareas de manipulación manual con doble destreza a través de Isaac Gym.
Marcos de aprendizaje de robots Repositorio
 Investigación
Activos de modelos de robots para experimentos de control y simulación MuJoCo.
Activos de escenas y objetos Repositorio
 Investigación
Marco de aprendizaje por refuerzo para el control humanoide y la investigación de simulación a real.
Planificación y control de movimiento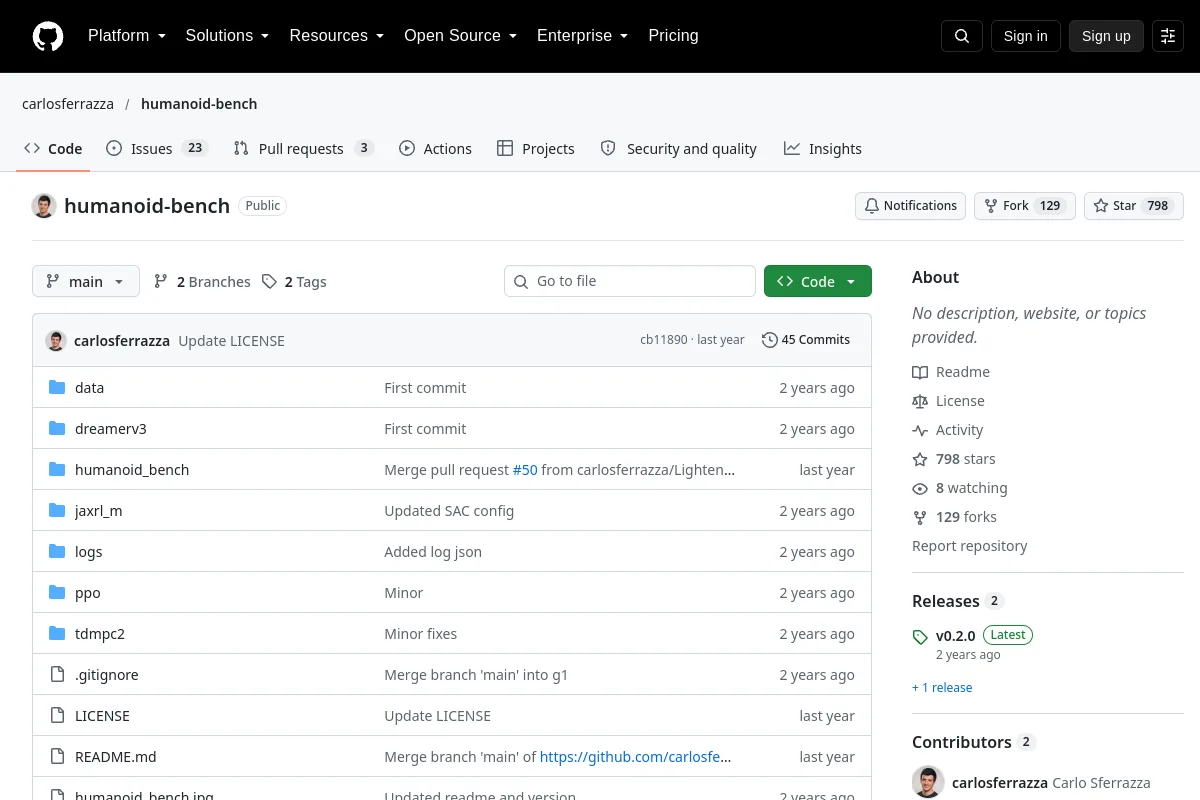 Sitio web
 Investigación
Tareas de control de todo el cuerpo para evaluar el aprendizaje de robots humanoides.
Locomoción y control de todo el cuerpo.