 Repository
 Open Source
NVIDIA Isaac Lab
Roboter-Lerntools, die auf dem Isaac-Simulationsökosystem basieren.
Simulation & Physik
Forschen und Lernen / Forschung
Eine kuratierte Liste großartiger Artikel und Ressourcen zu humanoider Manipulation, geschickter Manipulation, bimanueller geschickter Manipulation, Manipulation in der Hand und menschenähnlicher Manipulation.
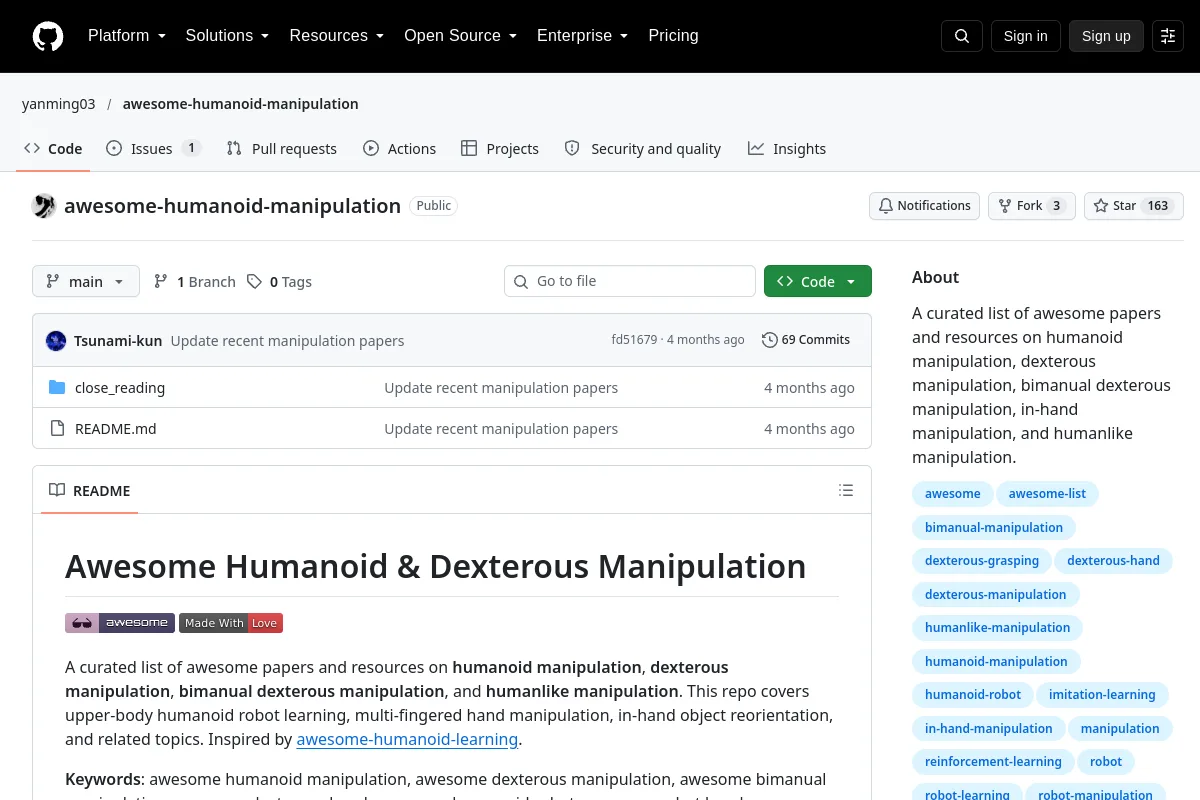
Eine kuratierte Liste großartiger Artikel und Ressourcen zu humanoider Manipulation, geschickter Manipulation, bimanueller geschickter Manipulation, Manipulation in der Hand und menschenähnlicher Manipulation.
Nutzen Sie die Quelle, um Roboterkonzepte, Beispiele und Referenzen zu erkunden. Das Quellenmaterial kann historisch sein; Überprüfen Sie die entsprechende Version und den Kontext.
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Repository
Open Source
Roboter-Lerntools, die auf dem Isaac-Simulationsökosystem basieren.
Simulation & Physik Repository
 Forschung
Veraltetes Robotersimulationspaket, das in OpenAI Gym integriert ist.
Simulation & Physik Repository
 Open Source
Dies ist eine Bibliothek, die über Isaac Gym zwei Aufgaben zur geschickten Handmanipulation bereitstellt
Frameworks für das Lernen von Robotern Repository
 Forschung
Robotermodellressourcen für MuJoCo-Simulations- und Steuerungsexperimente.
Szenen- und Objektressourcen Repository
 Forschung
Reinforcement-Learning-Framework für humanoide Kontrolle und Sim-to-Real-Forschung.
Bewegungsplanung und -steuerung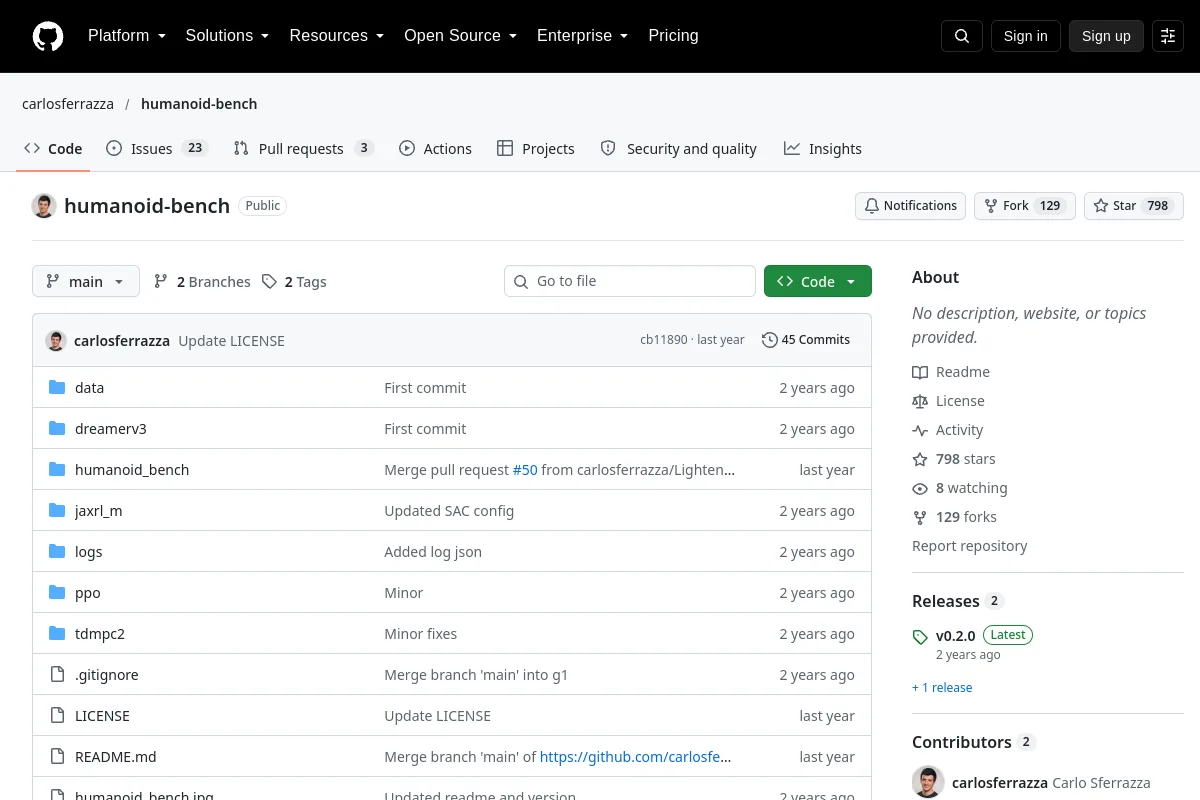 Website
 Forschung
Ganzkörperkontrollaufgaben zur Bewertung des Lernens humanoider Roboter.
Fortbewegung und Ganzkörperkontrolle