 Référentiel
 Source ouverte
NVIDIA Isaac Lab
Outils d'apprentissage des robots construits autour de l'écosystème de simulation Isaac.
Simulation et physique
Recherche et apprentissage / Recherche
Une liste organisée d'articles et de ressources impressionnants sur la manipulation humanoïde, la manipulation adroite, la manipulation adroite bimanuelle, la manipulation en main et la manipulation à l'image d'un humain.
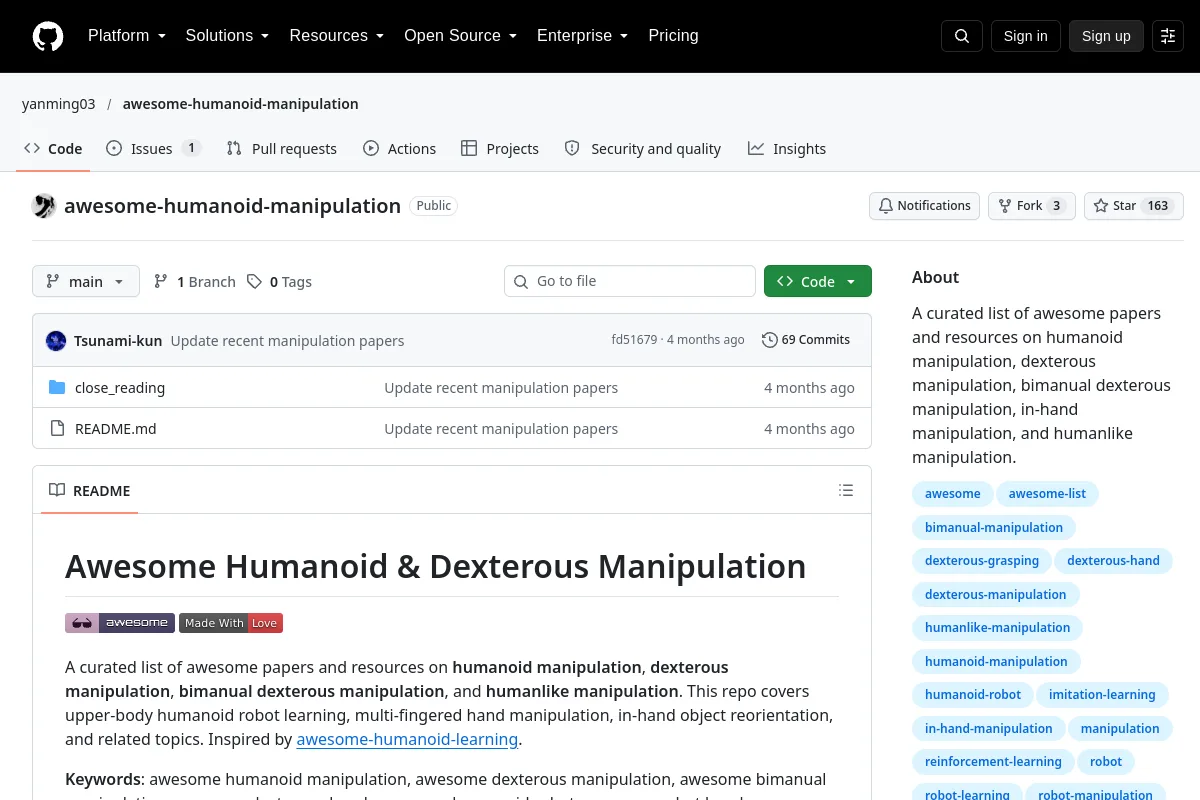
Une liste organisée d'articles et de ressources impressionnants sur la manipulation humanoïde, la manipulation adroite, la manipulation adroite bimanuelle, la manipulation en main et la manipulation à l'image d'un humain.
Utilisez la source pour explorer les concepts, les exemples et les références de la robotique. Le matériel source peut être historique ; vérifiez la version et le contexte applicables.
Les licences de code ne couvrent pas automatiquement les poids des modèles, les ensembles de données ou les conceptions matérielles. Les détails de licence non enregistrés nécessitent une confirmation auprès de l'éditeur.
Référentiel
Source ouverte
Outils d'apprentissage des robots construits autour de l'écosystème de simulation Isaac.
Simulation et physique Référentiel
 Recherche
Package de simulation de robot obsolète intégré à OpenAI Gym.
Simulation et physique Référentiel
 Source ouverte
Il s'agit d'une bibliothèque qui propose des tâches de manipulation manuelle adroite via Isaac Gym.
Cadres d'apprentissage des robots Référentiel
 Recherche
Actifs de modèle de robot pour les expériences de simulation et de contrôle MuJoCo.
Actifs de scène et d'objet Référentiel
 Recherche
Cadre d'apprentissage par renforcement pour le contrôle humanoïde et la recherche sim-to-real.
Planification et contrôle des mouvements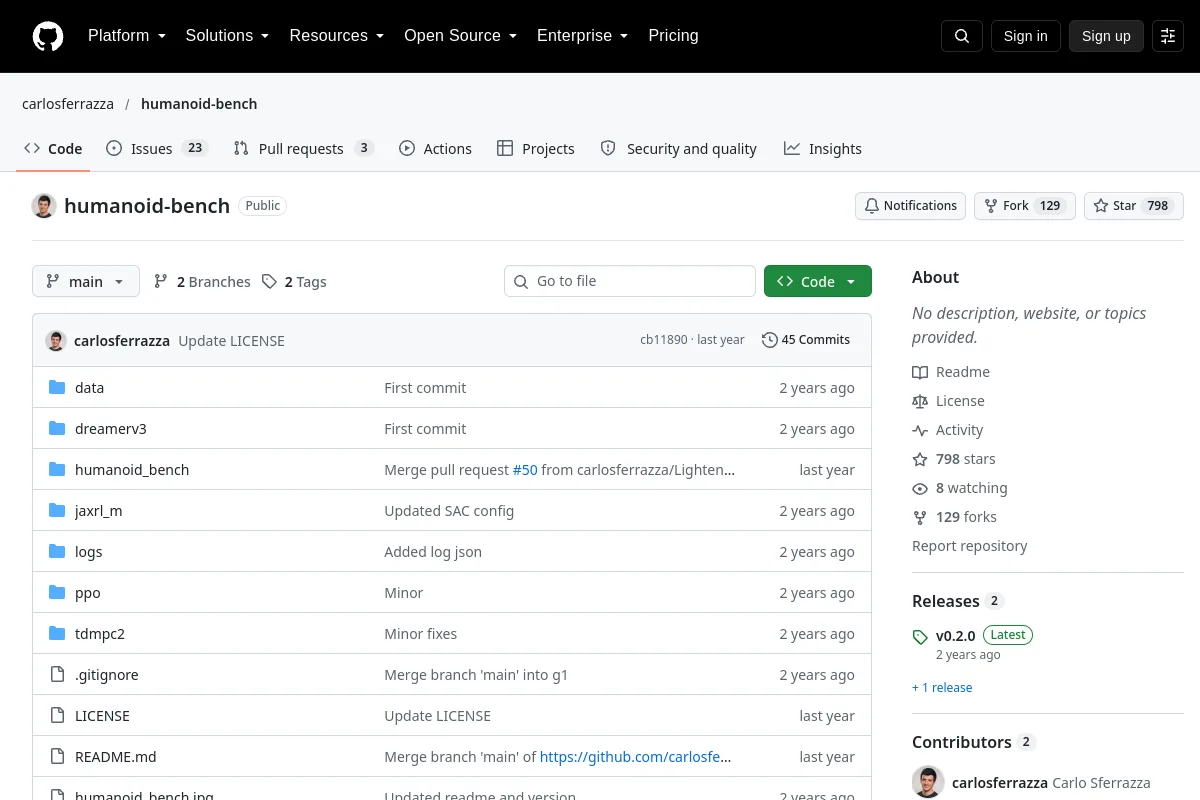 Site Web
 Recherche
Tâches de contrôle du corps entier pour évaluer l’apprentissage des robots humanoïdes.
Locomotion et contrôle de tout le corps