 Bewaarplaats
 Open-source
NVIDIA Isaac Lab
Robotleermiddelen gebouwd rond het Isaac-simulatie-ecosysteem.
Simulatie en natuurkunde
Onderzoek en leren / Onderzoek
Een samengestelde lijst van geweldige artikelen en bronnen over mensachtige manipulatie, behendige manipulatie, tweehandige behendige manipulatie, manipulatie in de hand en menselijke manipulatie.
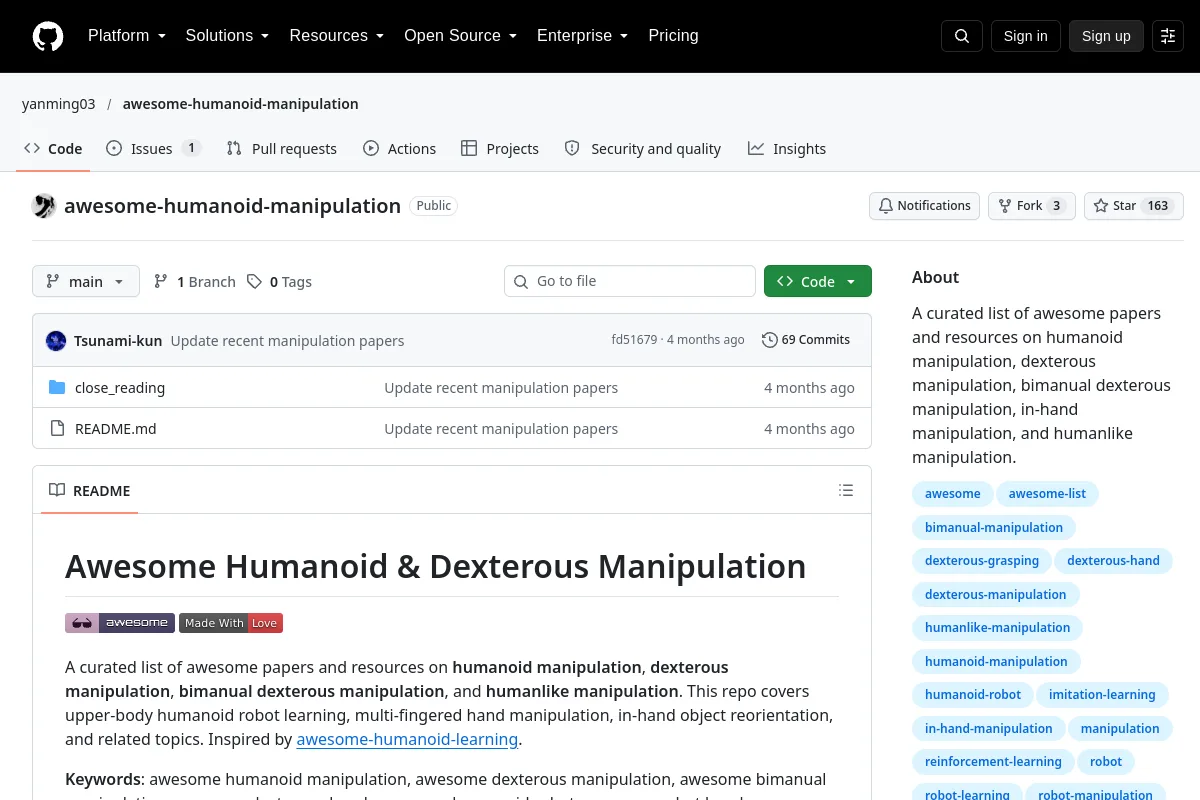
Een samengestelde lijst van geweldige artikelen en bronnen over mensachtige manipulatie, behendige manipulatie, tweehandige behendige manipulatie, manipulatie in de hand en menselijke manipulatie.
Gebruik de bron om robotica-concepten, voorbeelden en referenties te verkennen. Bronmateriaal kan historisch zijn; controleer de toepasselijke versie en context.
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
Bewaarplaats
Open-source
Robotleermiddelen gebouwd rond het Isaac-simulatie-ecosysteem.
Simulatie en natuurkunde Bewaarplaats
 Onderzoek
Verouderd robotsimulatiepakket geïntegreerd met OpenAI Gym.
Simulatie en natuurkunde Bewaarplaats
 Open-source
Dit is een bibliotheek die dubbele behendige handmanipulatietaken biedt via Isaac Gym
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
Robotmodelmiddelen voor MuJoCo-simulatie- en controle-experimenten.
Scène- en objectitems Bewaarplaats
 Onderzoek
Versterkend leerraamwerk voor humanoïde controle en sim-to-real onderzoek.
Bewegingsplanning en -controle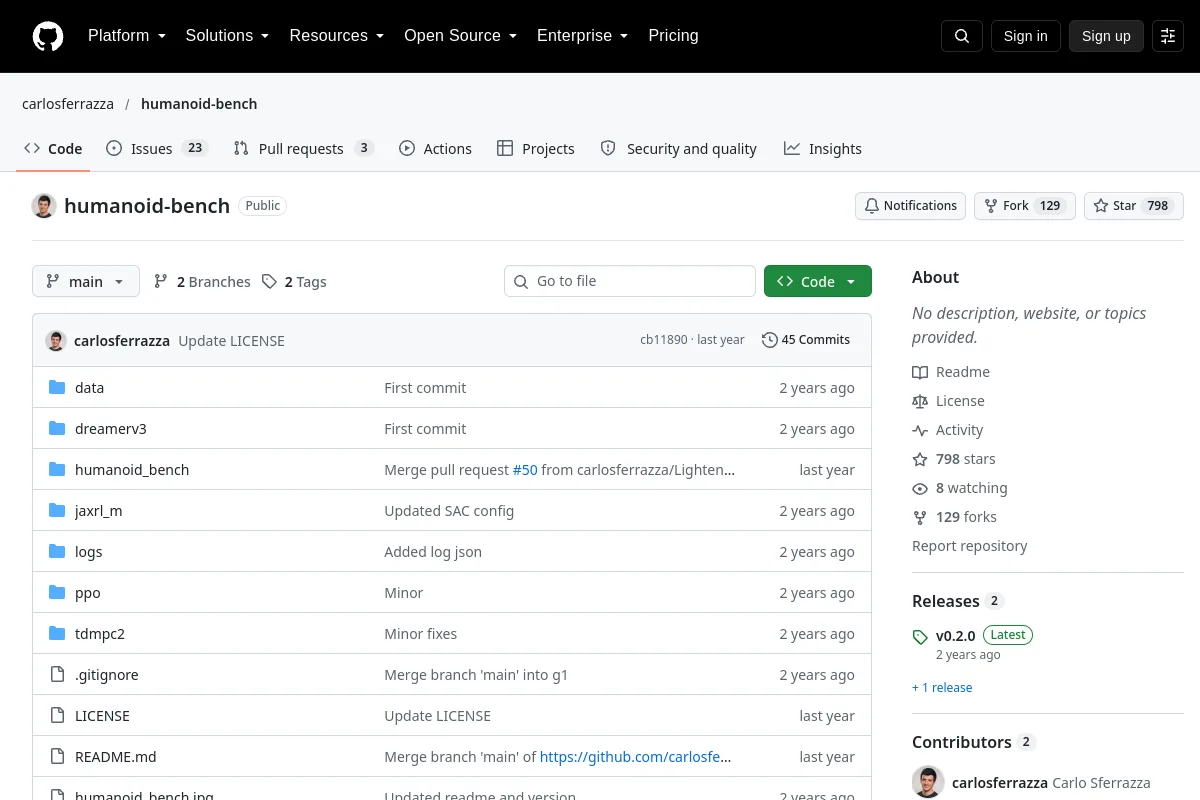 Website
 Onderzoek
Controletaken voor het hele lichaam voor het evalueren van het leren van humanoïde robots.
Beweging en controle over het hele lichaam