 Repozytorium
 Otwarte źródło
NVIDIA Isaac Lab
Narzędzia do uczenia się robotów zbudowane wokół ekosystemu symulacji Isaac.
Symulacja i fizyka
Badania i nauka / Badania
Wyselekcjonowana lista niesamowitych artykułów i zasobów na temat manipulacji humanoidalnej, manipulacji zręcznej, manipulacji zręcznej dwuręcznej, manipulacji ręką i manipulacji na podobieństwo człowieka.
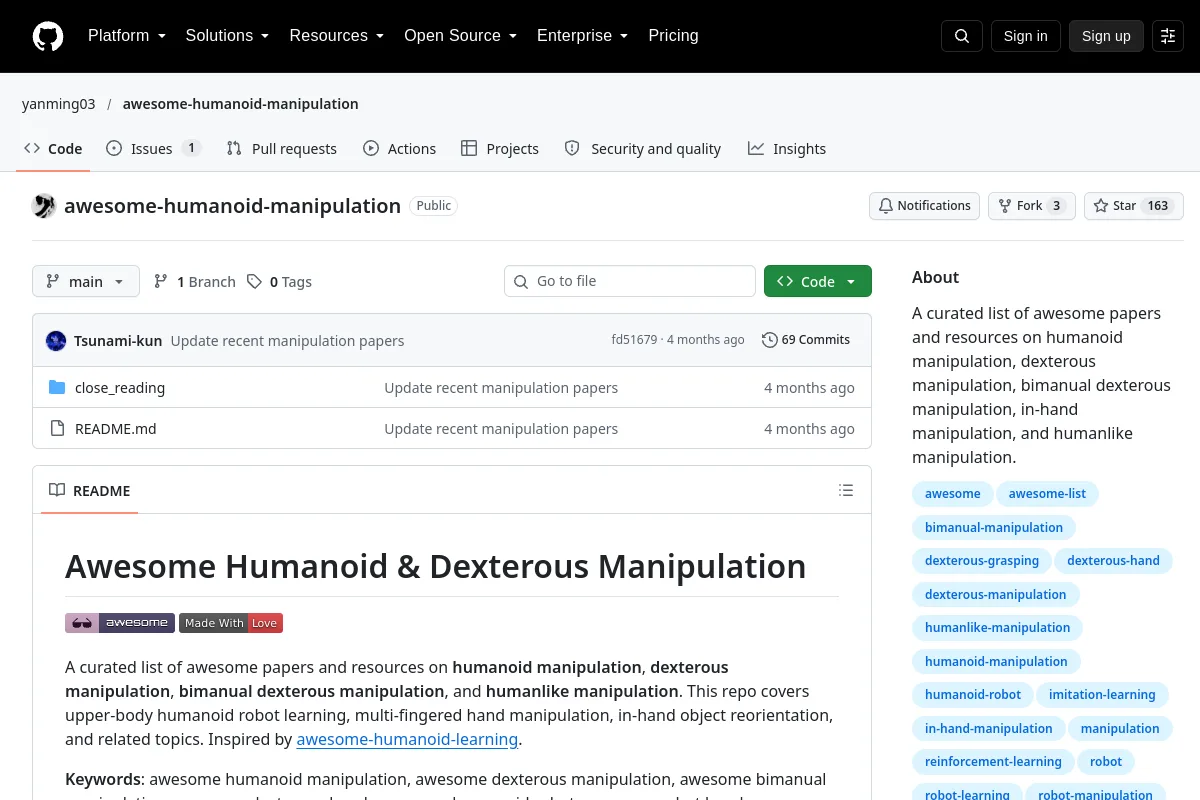
Wyselekcjonowana lista niesamowitych artykułów i zasobów na temat manipulacji humanoidalnej, manipulacji zręcznej, manipulacji zręcznej oburęcznie, manipulacji ręką i manipulacji na wzór człowieka.
Skorzystaj ze źródła, aby poznać koncepcje, przykłady i odniesienia dotyczące robotyki. Materiał źródłowy może mieć charakter historyczny; sprawdź odpowiednią wersję i kontekst.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Otwarte źródło
Narzędzia do uczenia się robotów zbudowane wokół ekosystemu symulacji Isaac.
Symulacja i fizyka Repozytorium
 Badania
Przestarzały pakiet symulacji robota zintegrowany z OpenAI Gym.
Symulacja i fizyka Repozytorium
 Otwarte źródło
Jest to biblioteka, która zapewnia podwójne zadania zręcznej manipulacji rękami za pośrednictwem Isaac Gym
Frameworki uczenia się robotów Repozytorium
 Badania
Zasoby modelu robota do eksperymentów symulacyjnych i kontrolnych MuJoCo.
Zasoby scen i obiektów Repozytorium
 Badania
Ramy uczenia się przez wzmacnianie dla kontroli humanoidów i badań symulacyjnych do rzeczywistych.
Planowanie i kontrola ruchu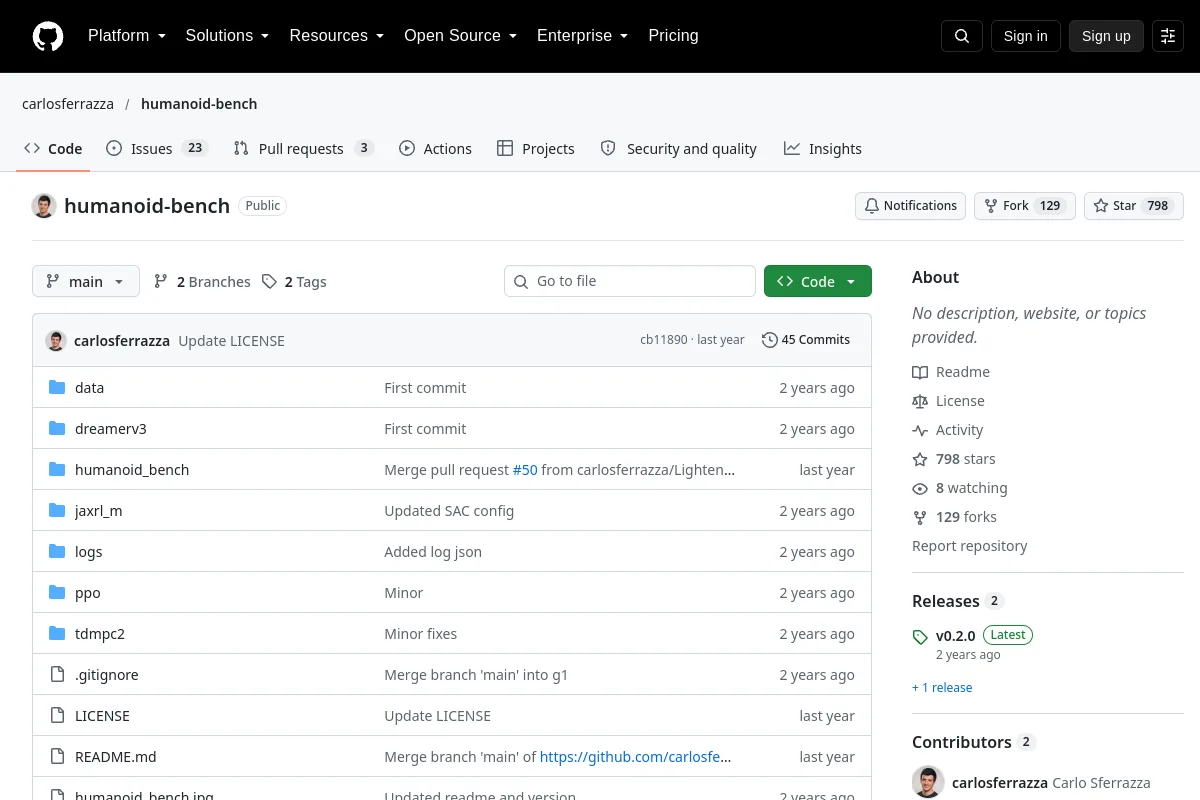 Strona internetowa
 Badania
Zadania kontrolne całego ciała do oceny uczenia się robota humanoidalnego.
Lokomocja i kontrola całego ciała