 Förvar
 Öppen källkod
VIMA · vimalabs
Robotmanipulationspolicy villkorad av multimodala uppmaningar.
Robotinlärningsramar
Forskning & lärande / Öppen källkod
Detta är en kurerad lista över forskning om "Embodied AI eller robot with Large Language Models". Titta på det här förrådet för de senaste uppdateringarna! 🔥
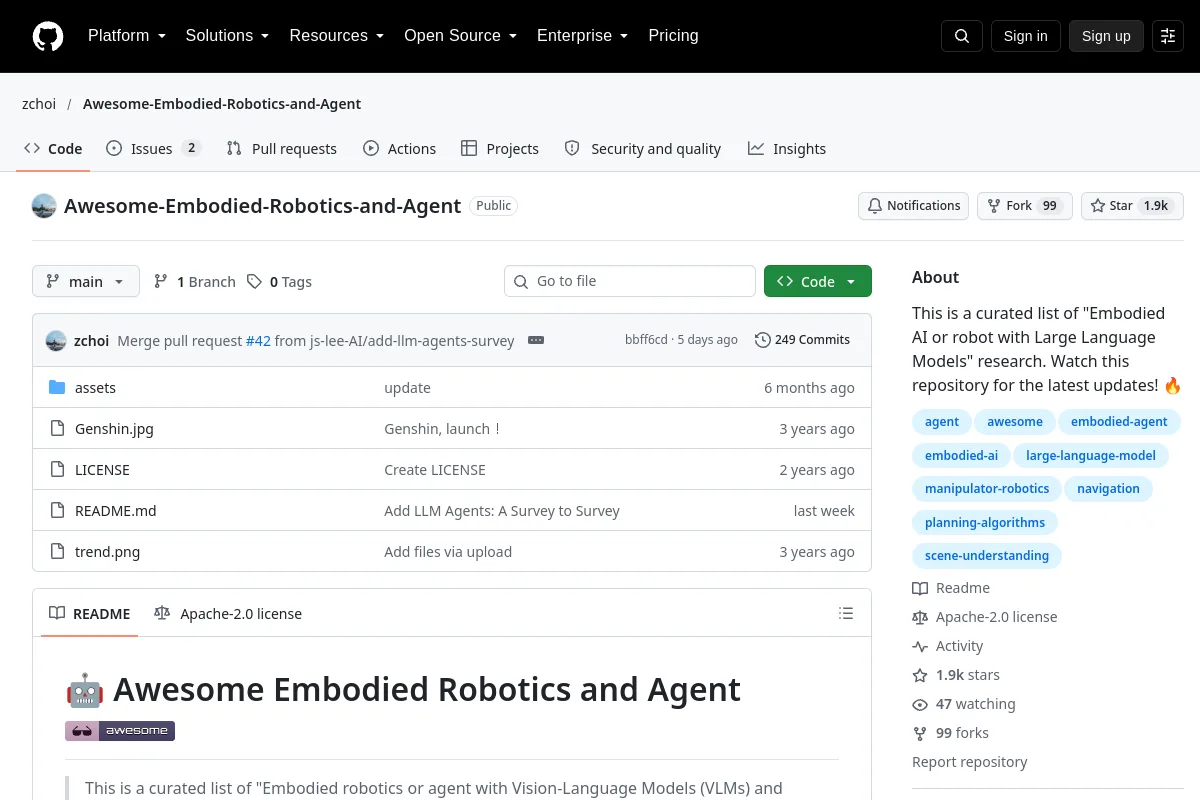
Detta är en kurerad lista över forskning om "Embodied AI eller robot with Large Language Models". Titta på det här förrådet för de senaste uppdateringarna! 🔥
Använd källan för att utforska robotikkoncept, exempel och referenser. Källmaterial kan vara historiskt; kontrollera tillämplig version och sammanhang.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Öppen källkod
Robotmanipulationspolicy villkorad av multimodala uppmaningar.
Robotinlärningsramar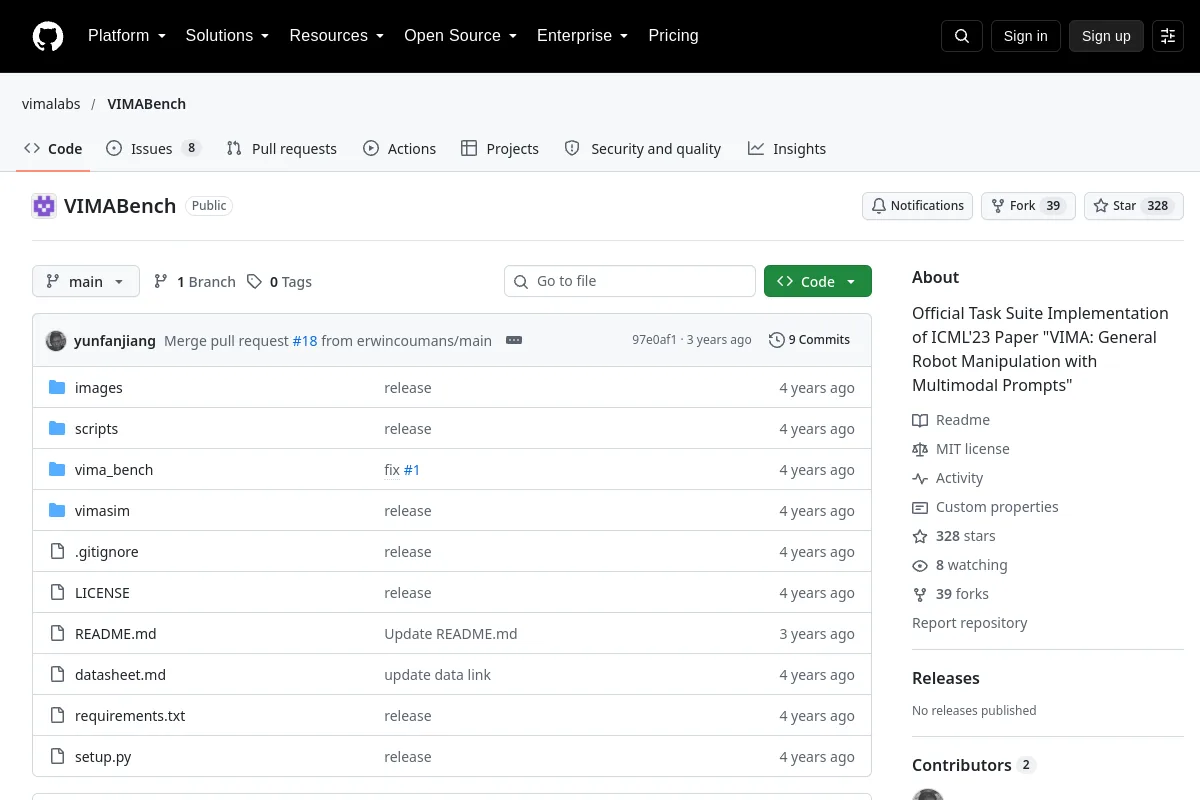 Förvar
 Öppen källkod
Benchmark uppgiftssvit för multimodal robotinlärning.
Robotinlärningsramar Förvar
 Öppen källkod
RoboGen forskningskod för att generera och lära sig robotfärdigheter.
Robotinlärningsramar Förvar
 Forskning
skod för att kartlägga multimodala instruktioner till robotåtgärder.
Navigation & SLAM Förvar
 Öppen källkod
AI2-THOR källkod för interaktiva visuella AI-miljöer.
Perception & geometri Förvar
 Öppen källkod
Officiell kod för "Language Models as Zero-Shot Planners: Extractionable Knowledge for Embodied Agents"
Språkstyrd planering