 Référentiel
 Source ouverte
VIMA · vimalabs
Politique de manipulation des robots conditionnée par des invites multimodales.
Cadres d'apprentissage des robots
Recherche et apprentissage / Source ouverte
Il s'agit d'une liste organisée de recherches sur « l'IA incorporée ou un robot avec de grands modèles de langage ». Surveillez ce référentiel pour les dernières mises à jour ! 🔥
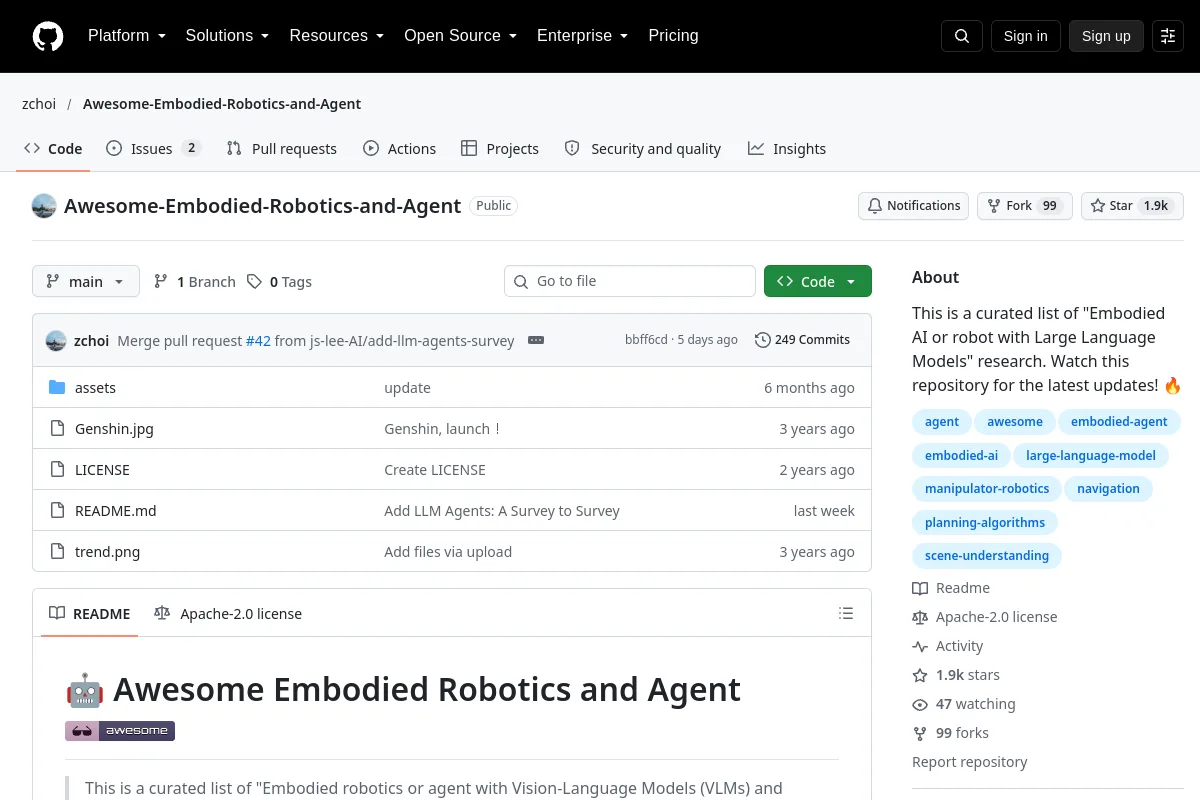
Il s'agit d'une liste organisée de recherches sur « l'IA incorporée ou un robot avec de grands modèles de langage ». Surveillez ce référentiel pour les dernières mises à jour ! 🔥
Utilisez la source pour explorer les concepts, les exemples et les références de la robotique. Le matériel source peut être historique ; vérifiez la version et le contexte applicables.
Les licences de code ne couvrent pas automatiquement les poids des modèles, les ensembles de données ou les conceptions matérielles. Les détails de licence non enregistrés nécessitent une confirmation auprès de l'éditeur.
Référentiel
Source ouverte
Politique de manipulation des robots conditionnée par des invites multimodales.
Cadres d'apprentissage des robots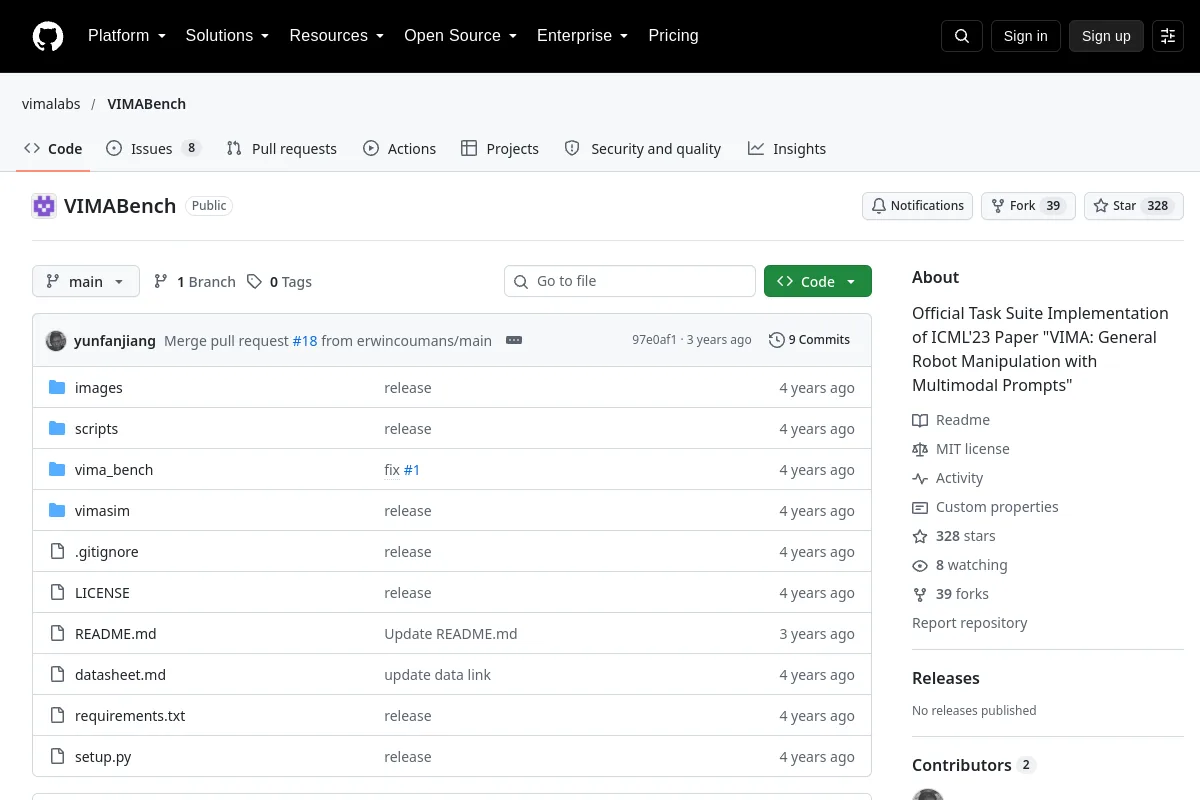 Référentiel
 Source ouverte
Suite de tâches de référence pour l’apprentissage robotique multimodal.
Cadres d'apprentissage des robots Référentiel
 Source ouverte
Code de recherche RoboGen pour générer et apprendre des compétences robotiques.
Cadres d'apprentissage des robots Référentiel
 Recherche
Code de recherche pour mapper les instructions multimodales aux actions robotiques.
Navigation et SLAM Référentiel
 Source ouverte
Code source AI2-THOR pour les environnements interactifs d'IA visuelle.
Perception et géométrie Référentiel
 Source ouverte
Code officiel pour « Modèles linguistiques en tant que planificateurs Zero-Shot : Extraction de connaissances exploitables pour les agents incorporés »
Planification guidée par la langue