 Repository
 Open Source
VIMA · vimalabs
Robotermanipulationspolitik abhängig von multimodalen Eingabeaufforderungen.
Frameworks für das Lernen von Robotern
Forschen und Lernen / Open Source
Dies ist eine kuratierte Liste der Forschung zum Thema „Verkörperte KI oder Roboter mit großen Sprachmodellen“. Sehen Sie sich dieses Repository an, um die neuesten Updates zu erhalten! 🔥
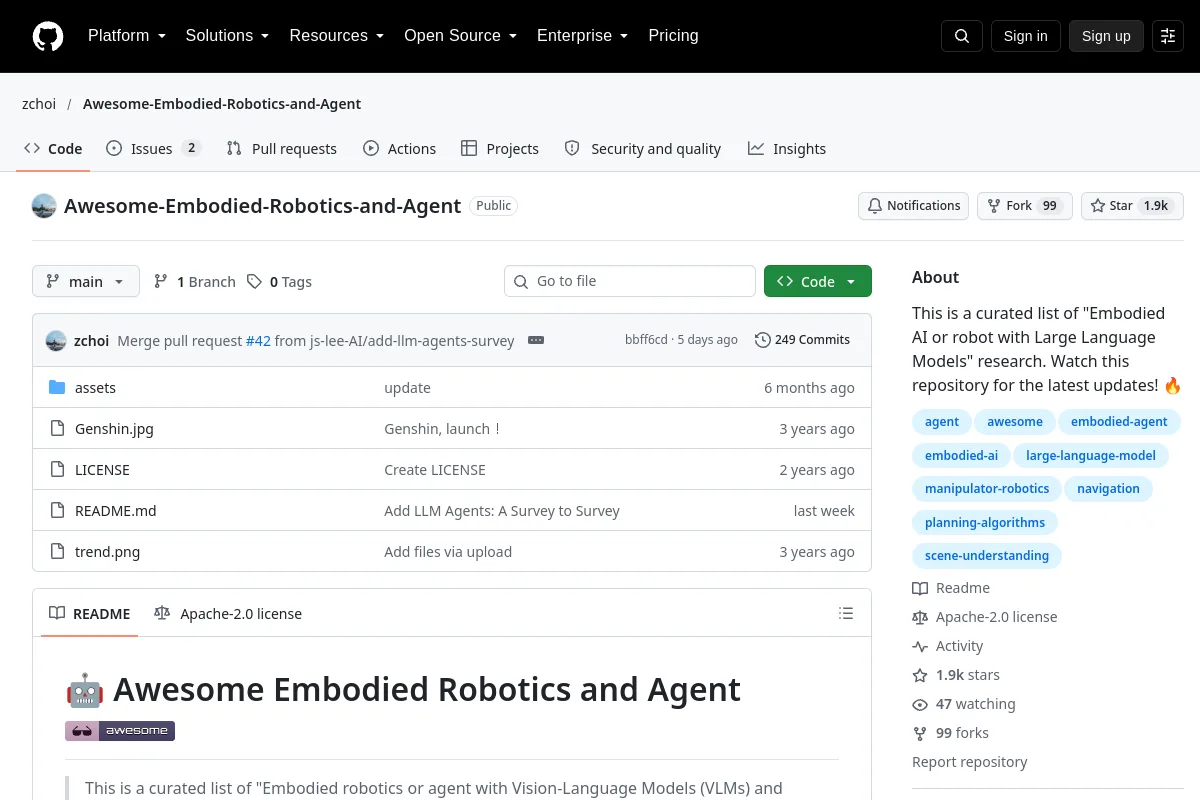
Dies ist eine kuratierte Liste der Forschung zum Thema „Verkörperte KI oder Roboter mit großen Sprachmodellen“. Sehen Sie sich dieses Repository an, um die neuesten Updates zu erhalten! 🔥
Nutzen Sie die Quelle, um Roboterkonzepte, Beispiele und Referenzen zu erkunden. Das Quellenmaterial kann historisch sein; Überprüfen Sie die entsprechende Version und den Kontext.
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Repository
Open Source
Robotermanipulationspolitik abhängig von multimodalen Eingabeaufforderungen.
Frameworks für das Lernen von Robotern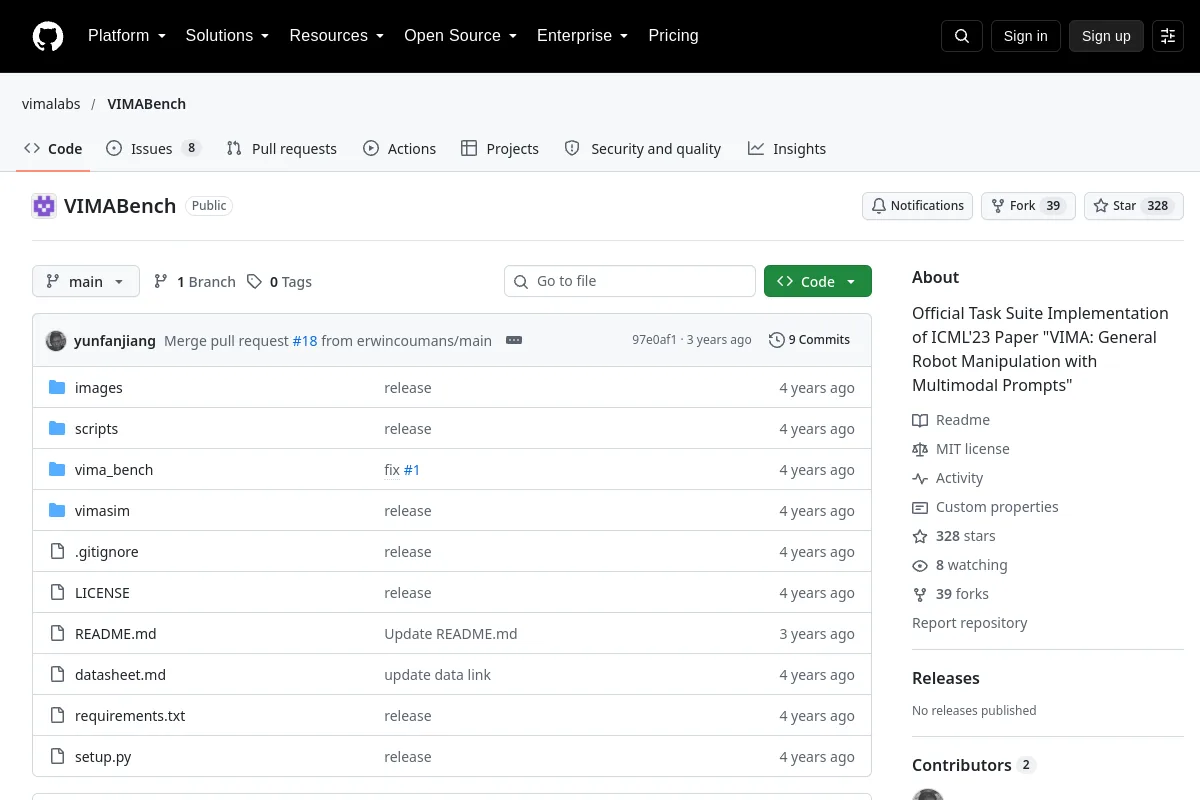 Repository
 Open Source
Benchmark-Aufgabensuite für multimodales Roboterlernen.
Frameworks für das Lernen von Robotern Repository
 Open Source
RoboGen-Forschungscode zum Generieren und Erlernen von Roboterfähigkeiten.
Frameworks für das Lernen von Robotern Repository
 Forschung
scode zur Zuordnung multimodaler Anweisungen zu Roboteraktionen.
Navigation & SLAM Repository
 Open Source
AI2-THOR-Quellcode für interaktive visuelle KI-Umgebungen.
Wahrnehmung & Geometrie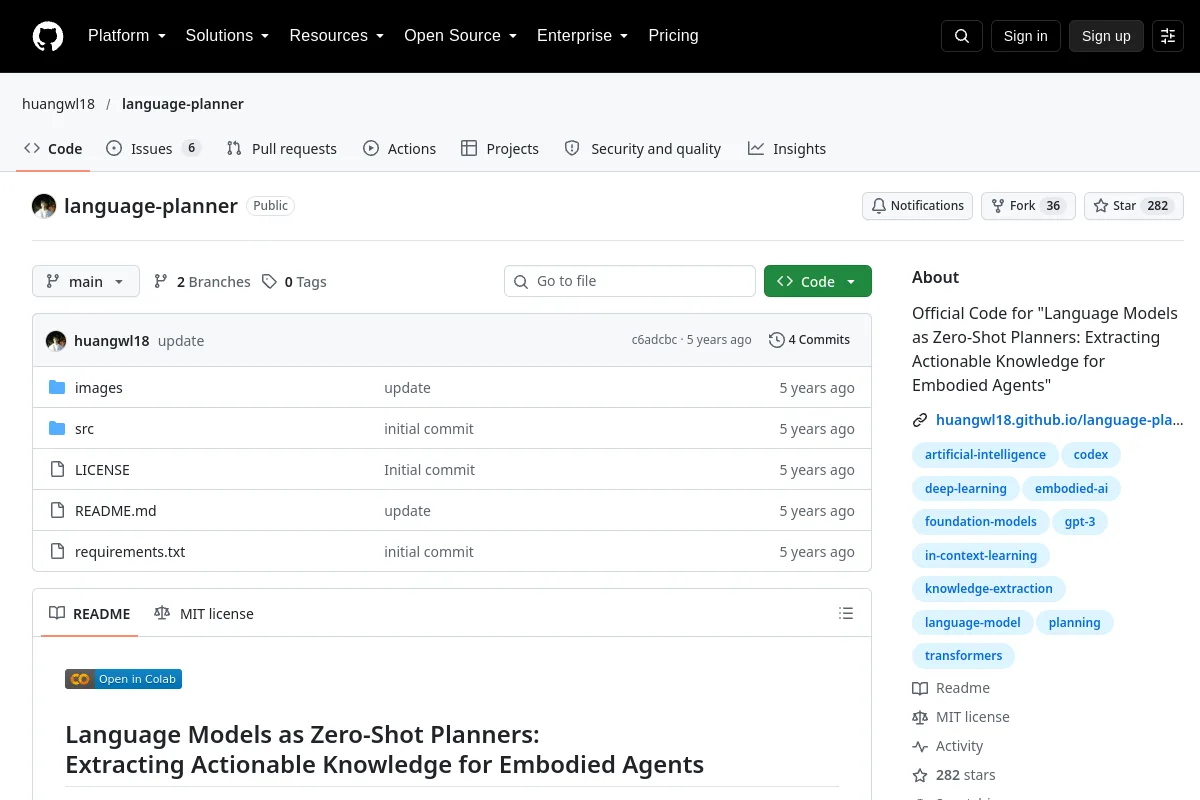 Repository
 Open Source
Offizieller Code für „Sprachmodelle als Zero-Shot-Planer: Umsetzbares Wissen für verkörperte Agenten extrahieren“
Sprachgeführte Planung