 Förvar
 Öppen källkod
LeRobot · huggingface
LeRobot-verktyg för robotstyrning, datauppsättningar och end-to-end-inlärning.
Robotinlärningsramar
Forskning & lärande / Forskning
Awesome Foundation Model ROS listar ROS-projekt som använder grundmodeller.
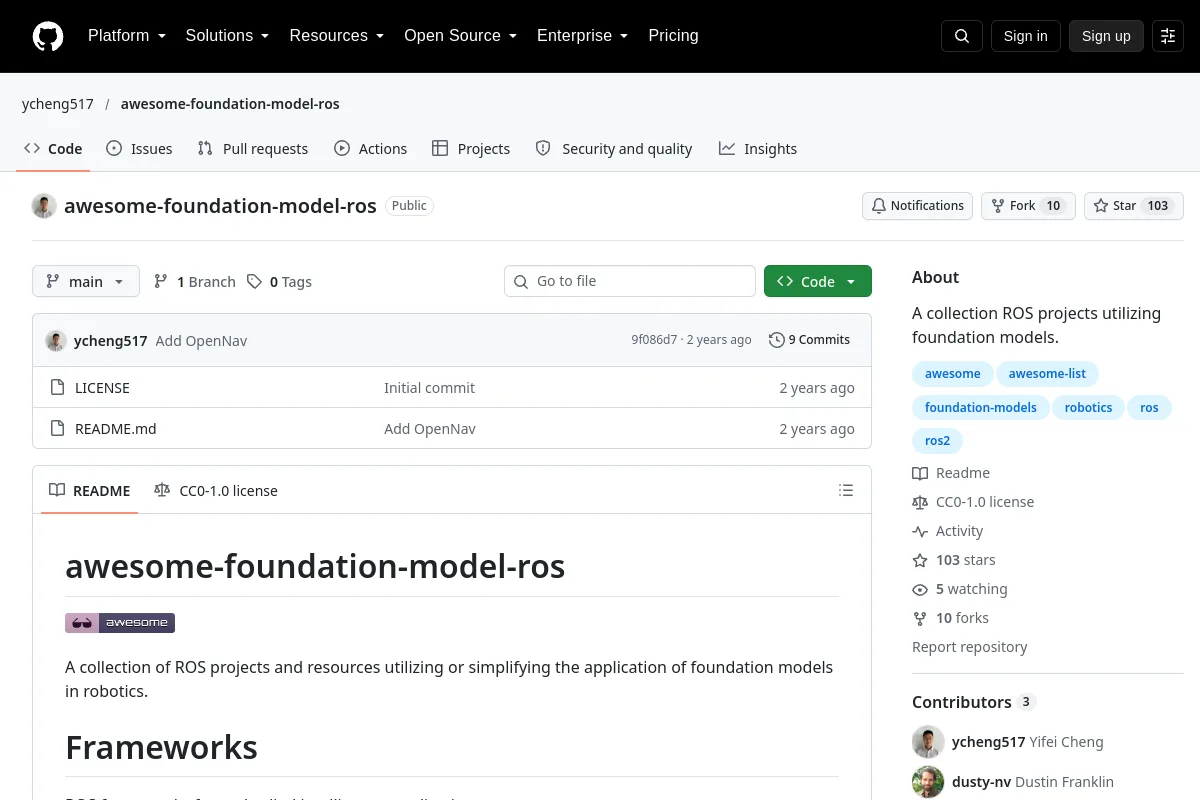
Awesome Foundation Model ROS listar ROS-projekt som använder grundmodeller.
Förlagets sammanfattning: "En samling ROS-projekt som använder grundmodeller."
Använd dess arkiv för att inspektera implementeringen, dokumentationen och arbetsflöden som stöds. Denna katalogpost identifierar underhållaren, kodlicensen och relaterade resurser; det gör inte anspråk på att projektet har installerats eller testat på din robot.
Kodlicenser täcker inte automatiskt modellvikter, datauppsättningar eller hårdvarudesigner. Oinspelade licensdetaljer kräver bekräftelse med utgivaren.
Förvar
Öppen källkod
LeRobot-verktyg för robotstyrning, datauppsättningar och end-to-end-inlärning.
Robotinlärningsramar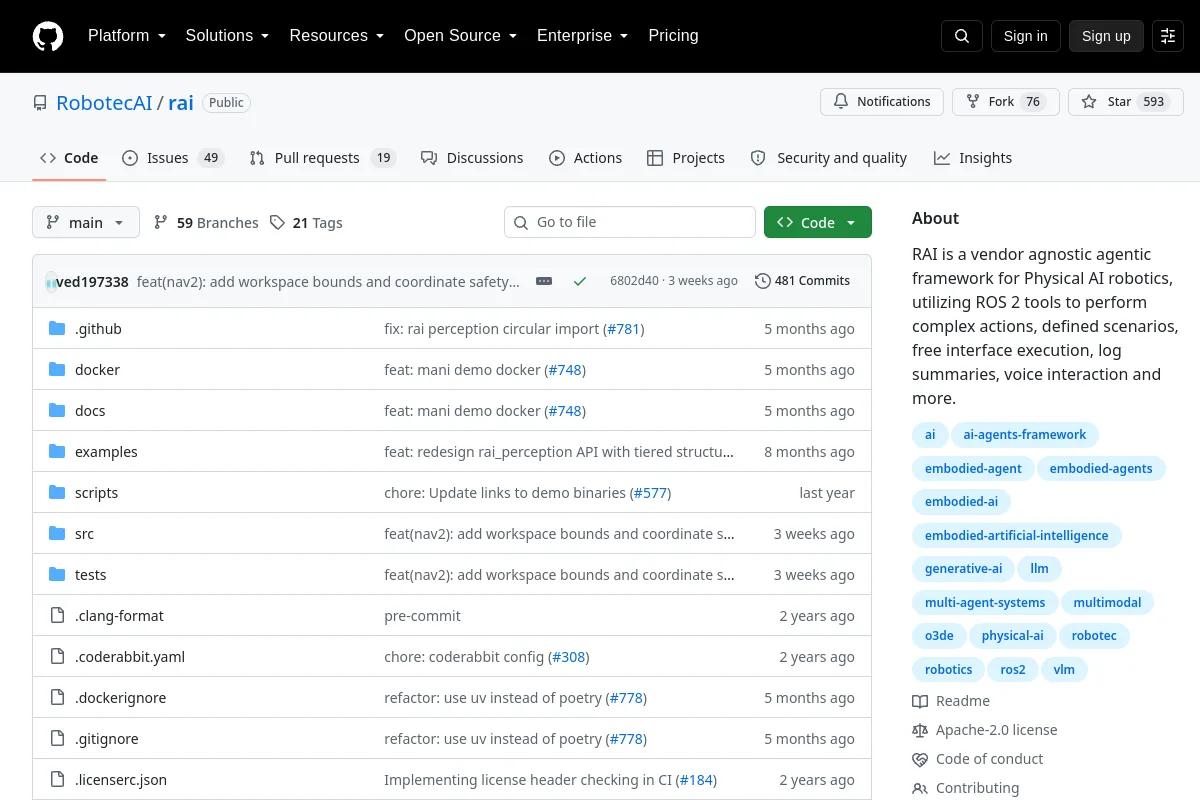 Förvar
 Öppen källkod
ROS 2 agentramverk för fysiska AI-robotuppgifter.
Robotinlärningsramar Förvar
 Forskning
Officiell kod och kontrollpunkt för mobila robotfundamentmodeller: GNM, ViNT och NoMaD.
Vision-språk-handling Förvar
 Öppen källkod
Awesome-Robotics-Foundation-Modeller
Standarder & referenssamlingar Förvar
 Öppen källkod
ROS 2-integrering för llama.cpp språkmodeller och llava.cpp vision-språkmodeller.
Robotinlärningsramar Förvar
 Öppen källkod
ROS 2 taligenkänning med SileroVAD och whisper.cpp.
Robotinlärningsramar