 Bewaarplaats
 Open-source
LeRobot · huggingface
LeRobot tools voor robotbesturing, datasets en end-to-end leren.
Kaders voor het leren van robots
Onderzoek en leren / Onderzoek
Awesome Foundation Model ROS vermeldt ROS-projecten die funderingsmodellen gebruiken.
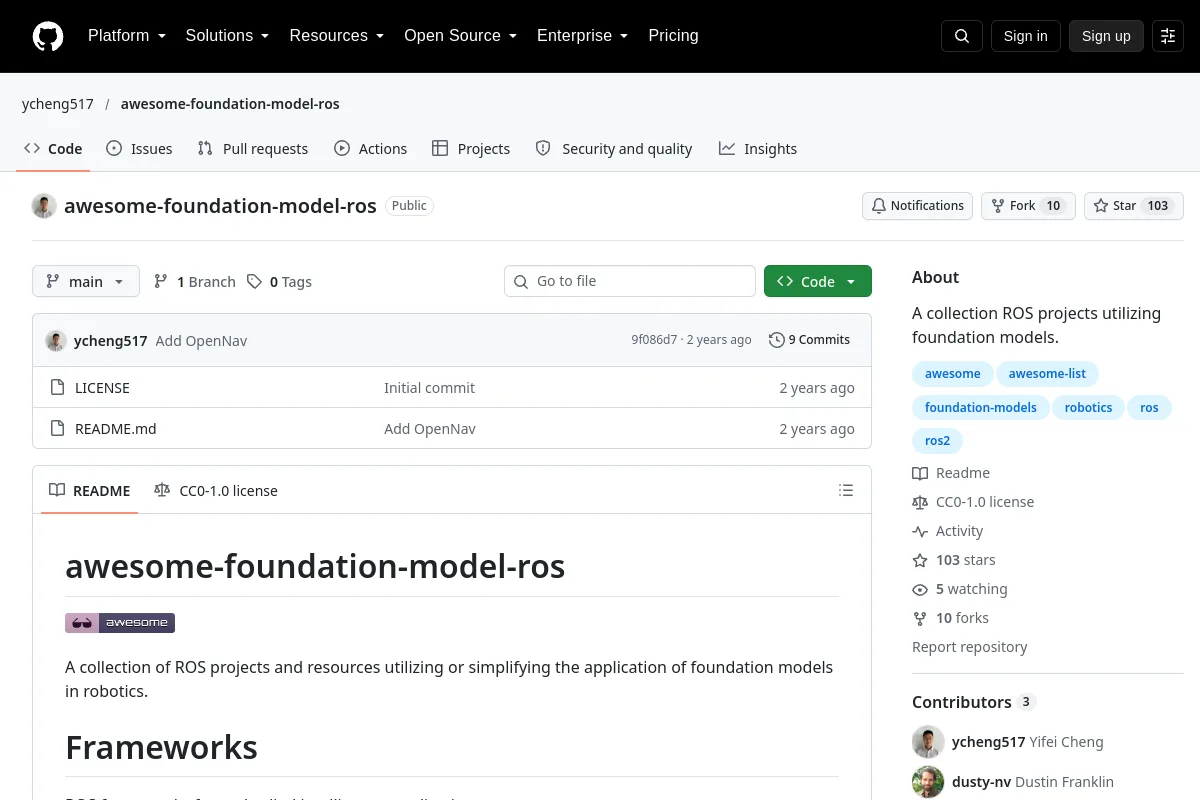
Awesome Foundation Model ROS vermeldt ROS-projecten die funderingsmodellen gebruiken.
Samenvatting van de uitgever: “Een verzameling ROS-projecten waarbij gebruik wordt gemaakt van funderingsmodellen.”
Gebruik de repository om de implementatie, documentatie en ondersteunde workflows te inspecteren. Dit directoryrecord identificeert de onderhouder, de codelicentie en gerelateerde bronnen; er wordt niet beweerd dat het project op uw robot is geïnstalleerd of getest.
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
Bewaarplaats
Open-source
LeRobot tools voor robotbesturing, datasets en end-to-end leren.
Kaders voor het leren van robots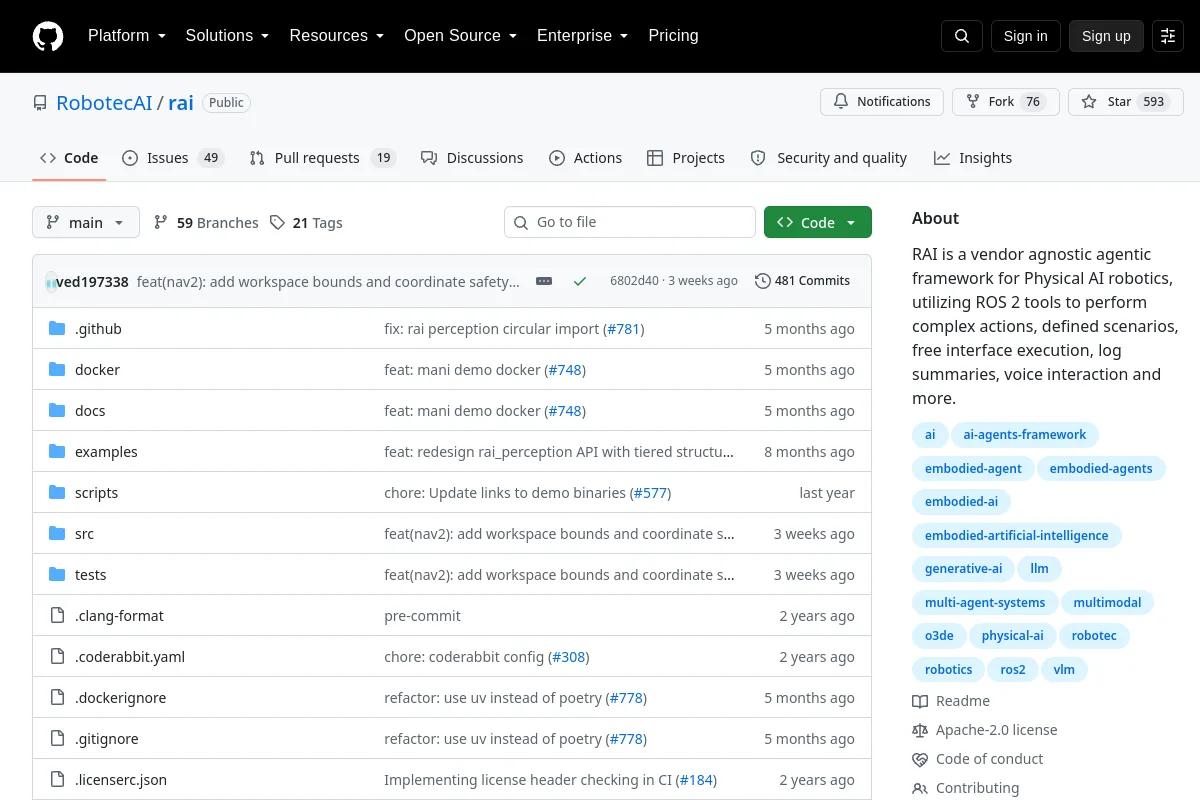 Bewaarplaats
 Open-source
ROS 2-agentframework voor fysieke AI-roboticataken.
Kaders voor het leren van robots Bewaarplaats
 Onderzoek
Officiële code en controlepuntvrijgave voor mobiele robotfunderingsmodellen: GNM, ViNT en NoMaD.
Visie-taal-actie Bewaarplaats
 Open-source
Awesome-Robotics-Foundation-modellen
Normen & referentiecollecties Bewaarplaats
 Open-source
ROS 2-integratie voor llama.cpp-taalmodellen en llava.cpp vision-taalmodellen.
Kaders voor het leren van robots Bewaarplaats
 Open-source
ROS 2 spraakherkenning met SileroVAD en fluister.cpp.
Kaders voor het leren van robots