 Bewaarplaats
Onderzoek en leren / Open-source
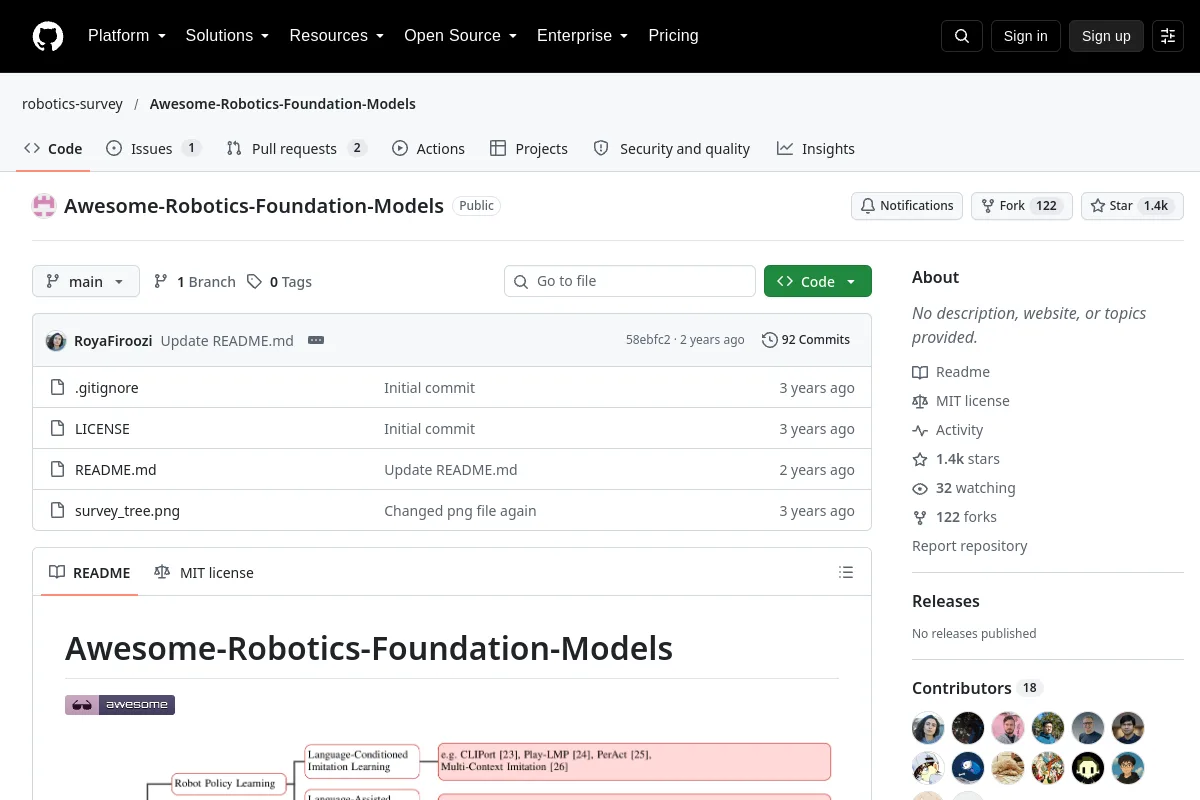
Awesome-Robotics-Foundation-Models · robotics-survey
Awesome-Robotics-Foundation-modellen
Overzicht
Awesome-Robotics-Foundation-modellen
Gebruik de bron om robotica-concepten, voorbeelden en referenties te verkennen. Bronmateriaal kan historisch zijn; controleer de toepasselijke versie en context.
Projectinformatie
- Onderhouder
- robotics-survey
- Primaire taal
- Niet gespecificeerd
- Licentie voor repositorycode
- MIT
- Modelgewicht licentie
- Niet opgenomen
- Dataset-licentie
- Niet opgenomen
- Hardware-ontwerplicentie
- Niet opgenomen
- Onderhoud
- Niet gearchiveerd in de laatst opgenomen metadata
- Laatst waargenomen opslagplaatspush
- 2024-10-07
Codelicenties hebben niet automatisch betrekking op modelgewichten, datasets of hardwareontwerpen. Voor niet-opgenomen licentiegegevens is bevestiging door de uitgever vereist.
Documentatie secties
- Awesome-Robotics-Foundation-modellen
- Table of Contents
- Survey
- Robotics
- Neural Scaling Laws
- Robot Policy Learning for Decision-Making and Controls
Blader door de categorieën van deze bron
Ontdek gerelateerde collecties
Blader Onderzoek en leren →Meer binnen Onderzoek en leren
Bewaarplaats

 Bewaarplaats
 Open-source
VIMA · vimalabs
Robotmanipulatiebeleid gebaseerd op multimodale aanwijzingen.
Kaders voor het leren van robots Bewaarplaats

 Bewaarplaats
 Open-source
peract · peract
Multi-task transformatorbeleid voor robotmanipulatie.
Kaders voor het leren van robots Bewaarplaats

 Bewaarplaats
 Open-source
embodied generalist · embodied-generalist
LEO-onderzoeksimplementatie voor een generalistische belichaamde agent in 3D-omgevingen.
Kaders voor het leren van robots