 Repository
 Open Source
LeRobot · huggingface
LeRobot-Tools für Robotersteuerung, Datensätze und End-to-End-Lernen.
Frameworks für das Lernen von Robotern
Forschen und Lernen / Forschung
Awesome Foundation Model ROS listet ROS-Projekte auf, die Foundation-Modelle verwenden.
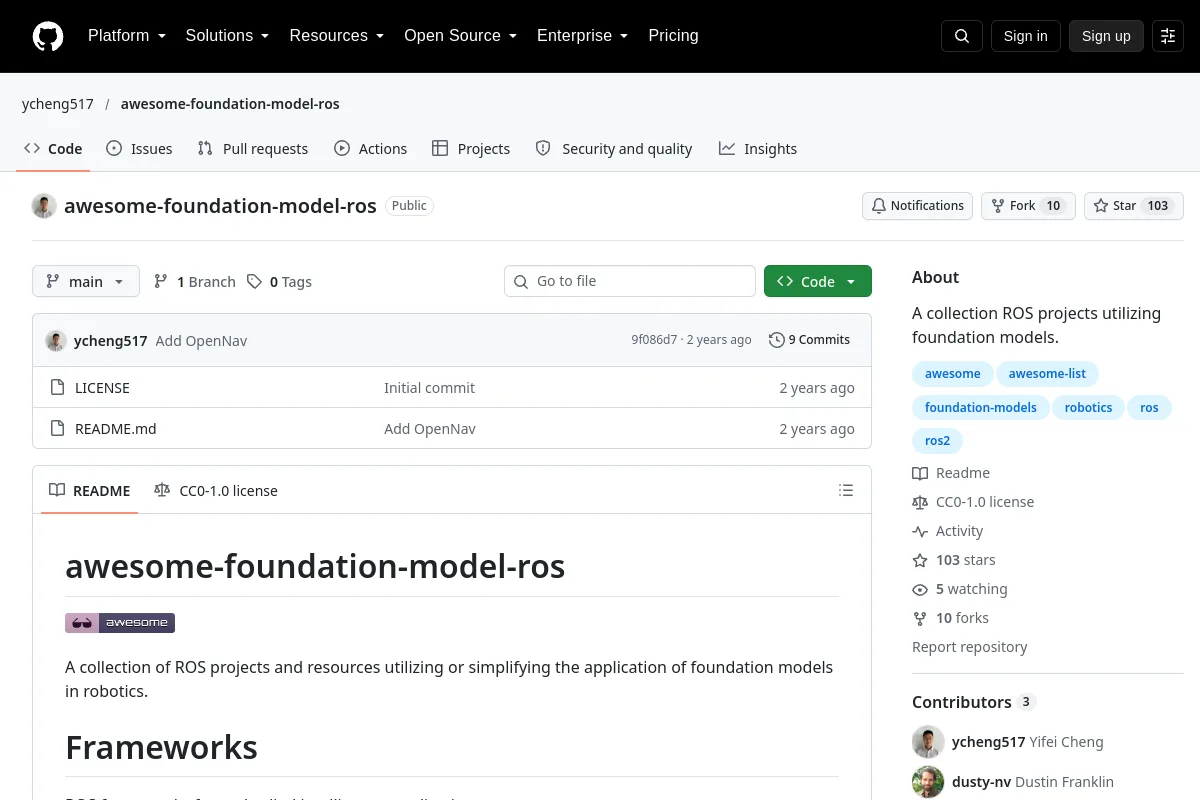
Awesome Foundation Model ROS listet ROS-Projekte auf, die Foundation-Modelle verwenden.
Zusammenfassung des Herausgebers: „Eine Sammlung von ROS-Projekten unter Verwendung von Fundamentmodellen.“
Verwenden Sie das Repository, um die Implementierung, Dokumentation und unterstützten Arbeitsabläufe zu überprüfen. Dieser Verzeichniseintrag identifiziert den Betreuer, die Codelizenz und zugehörige Ressourcen; Es wird nicht behauptet, dass das Projekt auf Ihrem Roboter installiert oder getestet wurde.
Codelizenzen decken nicht automatisch Modellgewichte, Datensätze oder Hardwaredesigns ab. Nicht erfasste Lizenzdetails bedürfen der Bestätigung durch den Herausgeber.
Repository
Open Source
LeRobot-Tools für Robotersteuerung, Datensätze und End-to-End-Lernen.
Frameworks für das Lernen von Robotern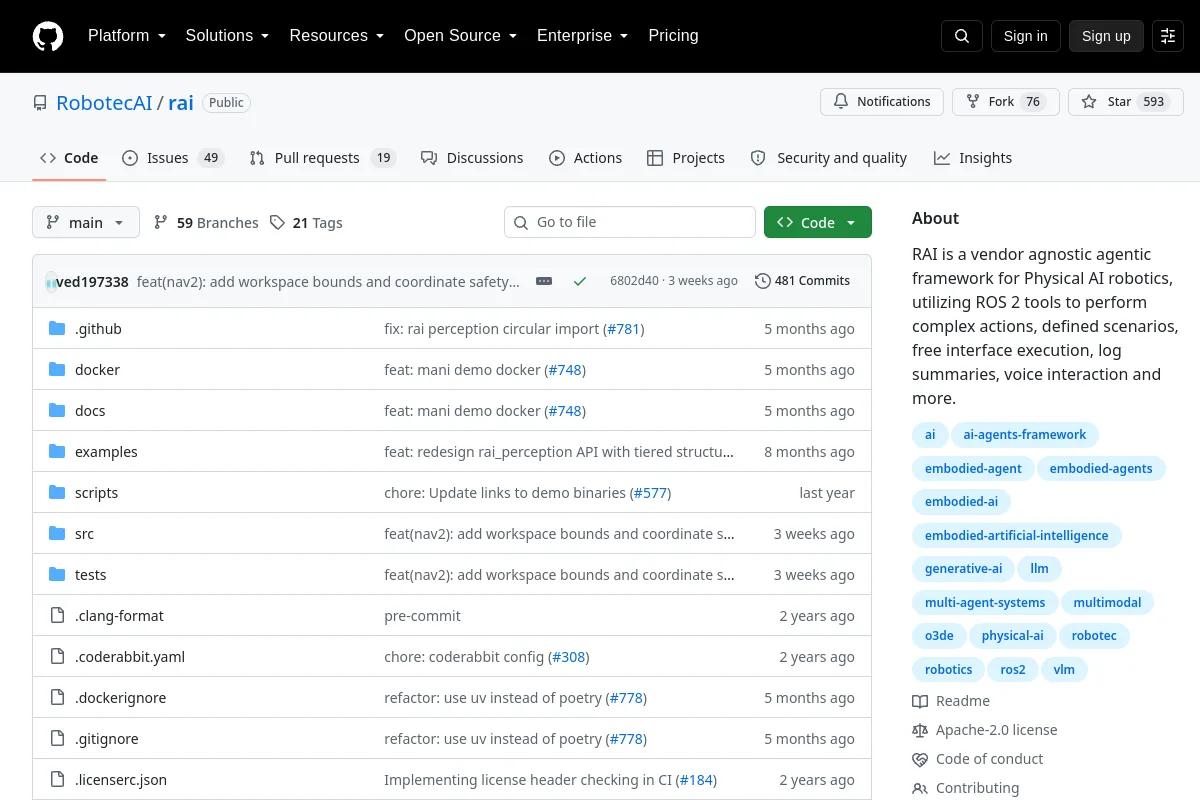 Repository
 Open Source
ROS 2-Agenten-Framework für Robotikaufgaben mit physischer KI.
Frameworks für das Lernen von Robotern Repository
 Forschung
Offizielle Code- und Checkpoint-Veröffentlichung für mobile Roboterfundamentmodelle: GNM, ViNT und NoMaD.
Vision-Sprache-Aktion Repository
 Open Source
Awesome-Robotics-Foundation-Models
Normen- und Referenzsammlungen Repository
 Open Source
ROS 2-Integration für llama.cpp-Sprachmodelle und llava.cpp-Vision-Sprachmodelle.
Frameworks für das Lernen von Robotern Repository
 Open Source
ROS 2 Spracherkennung mit SileroVAD und whisper.cpp.
Frameworks für das Lernen von Robotern