 Repozytorium
 Otwarte źródło
LeRobot · huggingface
Narzędzia LeRobot do sterowania robotami, zbiorów danych i kompleksowego uczenia się.
Frameworki uczenia się robotów
Badania i nauka / Badania
Awesome Foundation Model ROS wyświetla listę projektów ROS korzystających z modeli podstawowych.
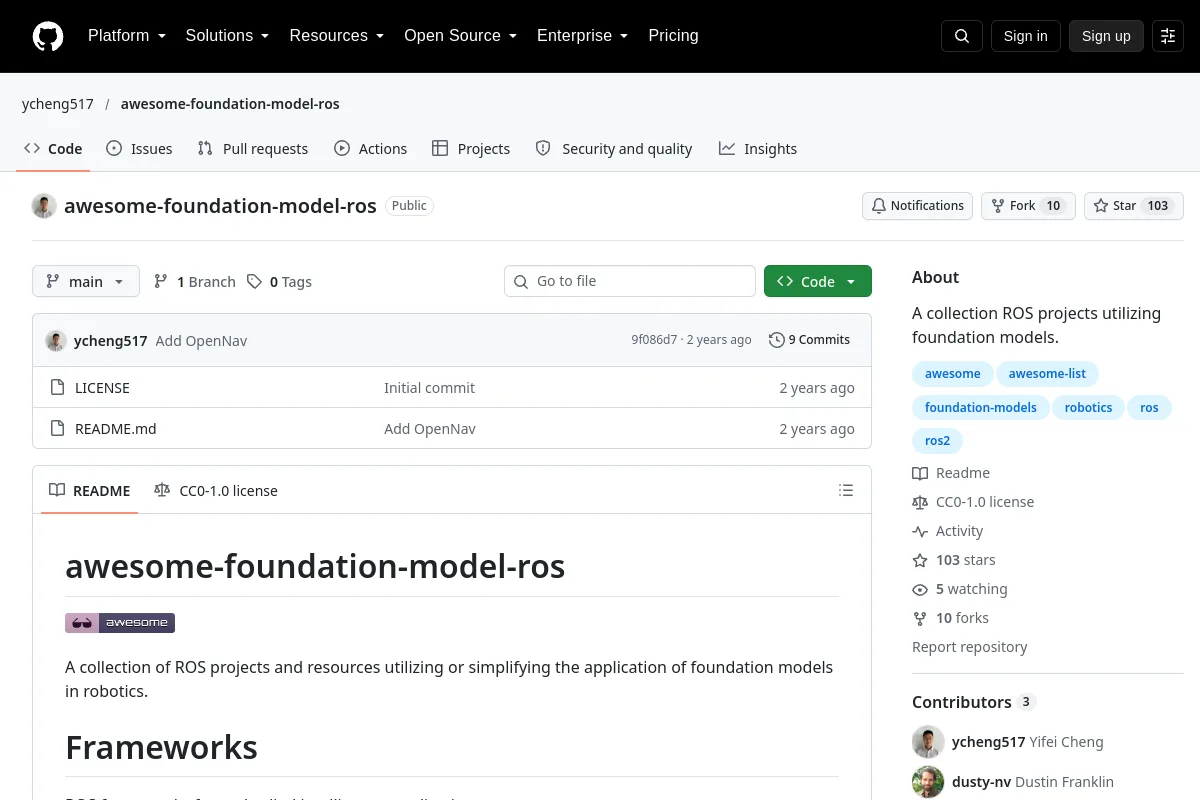
Awesome Foundation Model ROS wyświetla listę projektów ROS korzystających z modeli podstawowych.
Podsumowanie wydawcy: „Zbiór projektów ROS wykorzystujących modele podstawowe”.
Skorzystaj z jego repozytorium, aby sprawdzić wdrożenie, dokumentację i obsługiwane przepływy pracy. Ten zapis katalogu identyfikuje opiekuna, licencję na kod i powiązane zasoby; nie twierdzi, że projekt został zainstalowany lub przetestowany na Twoim robocie.
Licencje na kod nie obejmują automatycznie wag modeli, zbiorów danych ani projektów sprzętu. Niezarejestrowane szczegóły licencji wymagają potwierdzenia u wydawcy.
Repozytorium
Otwarte źródło
Narzędzia LeRobot do sterowania robotami, zbiorów danych i kompleksowego uczenia się.
Frameworki uczenia się robotów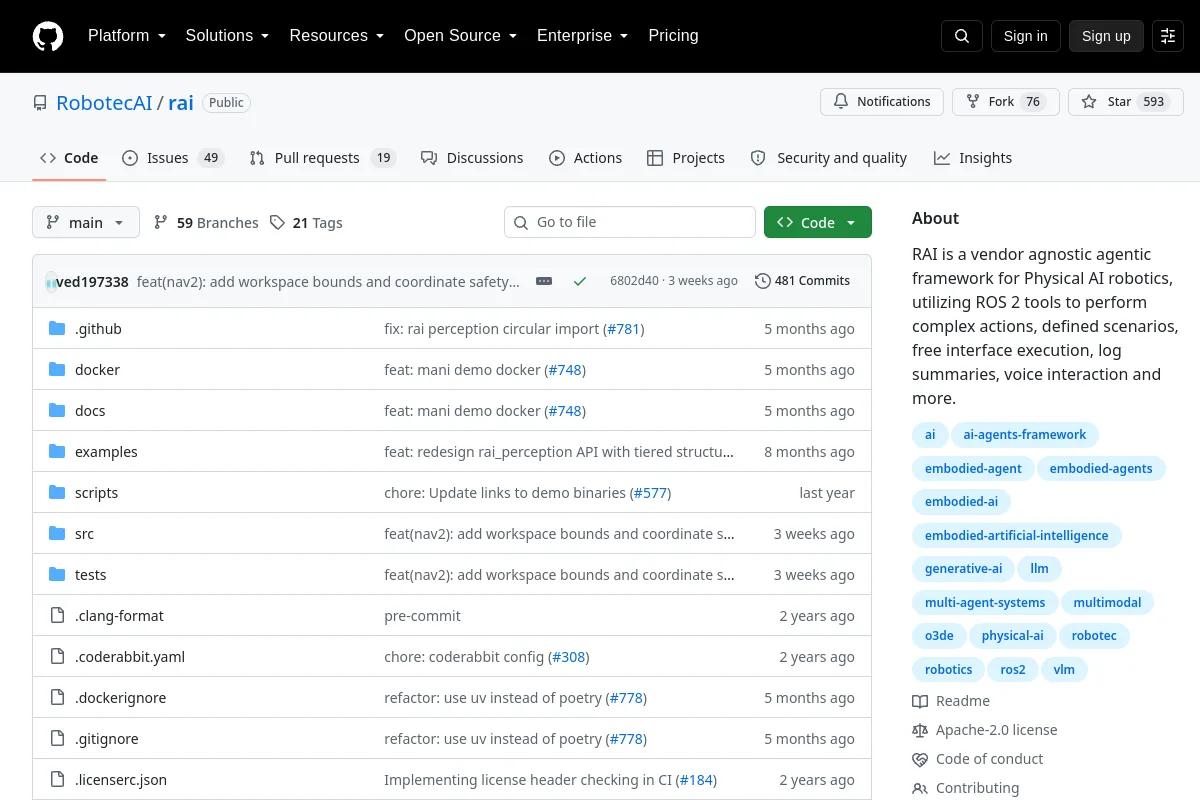 Repozytorium
 Otwarte źródło
Struktura agenta ROS 2 do zadań związanych z robotyką fizyczną i sztuczną inteligencją.
Frameworki uczenia się robotów Repozytorium
 Badania
Oficjalna wersja kodu i punktu kontrolnego dla podstawowych modeli robotów mobilnych: GNM, ViNT i NoMaD.
Wizja-język-działanie Repozytorium
 Otwarte źródło
Niesamowite modele-robotyki-fundacji
Normy i zbiory referencyjne Repozytorium
 Otwarte źródło
Integracja ROS 2 dla modeli języka llama.cpp i modeli języka wizyjnego llava.cpp.
Frameworki uczenia się robotów Repozytorium
 Otwarte źródło
Rozpoznawanie mowy ROS 2 przy użyciu SileroVAD i whistle.cpp.
Frameworki uczenia się robotów