 Repositório
 Código aberto
RLinf
Infraestrutura de aprendizagem por reforço para modelos incorporados e políticas robóticas.
Estruturas de aprendizagem de robôsO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Código aberto
Infraestrutura de aprendizagem por reforço para modelos incorporados e políticas robóticas.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Política de manipulação de robôs condicionada a prompts multimodais.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Ferramentas de treinamento, ajuste e avaliação para agentes de aprendizagem por reforço Stable-Baselines3.
Planejamento e controle de movimento Repositório
 Código aberto
Conjunto de tarefas de referência para aprendizagem de robôs multimodais.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Ambientes Isaac Gym para aprendizagem de robôs com pernas.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Plataforma de pesquisa robótica com interfaces e exemplos de robôs.
Estruturas de aprendizagem de robôs Repositório
 Repositório
 Código aberto
Código de pesquisa GC-VLN para navegação de visão e linguagem com restrição de gráficos.
Navegação e SLAM Repositório
 Código aberto
UniGoal: Rumo à Navegação Universal Zero Shot Orientada a Objetivos
Navegação e SLAM Repositório
 Repositório
 Código aberto
Biblioteca de otimização de trajetória C++ para robôs com pernas.
Planejamento e controle de movimento Repositório
 Código aberto
Software de localização e mapeamento visual e visual-inercial.
Navegação e SLAM Repositório
 Código aberto
Algoritmos de aprendizagem por reforço para treinamento e avaliação de políticas de controle.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
StarVLA fornece código modular para o desenvolvimento de modelos de visão-linguagem-ação.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
MuJoCo-Warp robótica e fluxos de trabalho de aprendizagem por reforço usando uma API estilo Isaac Lab.
Simulação e física Repositório
 Pesquisa
Um plug-in zenoh que permite rotear dados DDS de forma transparente. Este plug-in pode ser usado por aplicativos DDS para aproveitar o zenoh para roteamento geográfico ou para melhor escalonamento de descoberta. Para ROS2…
Middleware e comunicação Repositório
 Repositório
 Pesquisa
Ferramentas e modelos para o desenvolvimento de controladores humanóides de corpo inteiro.
Planejamento e controle de movimento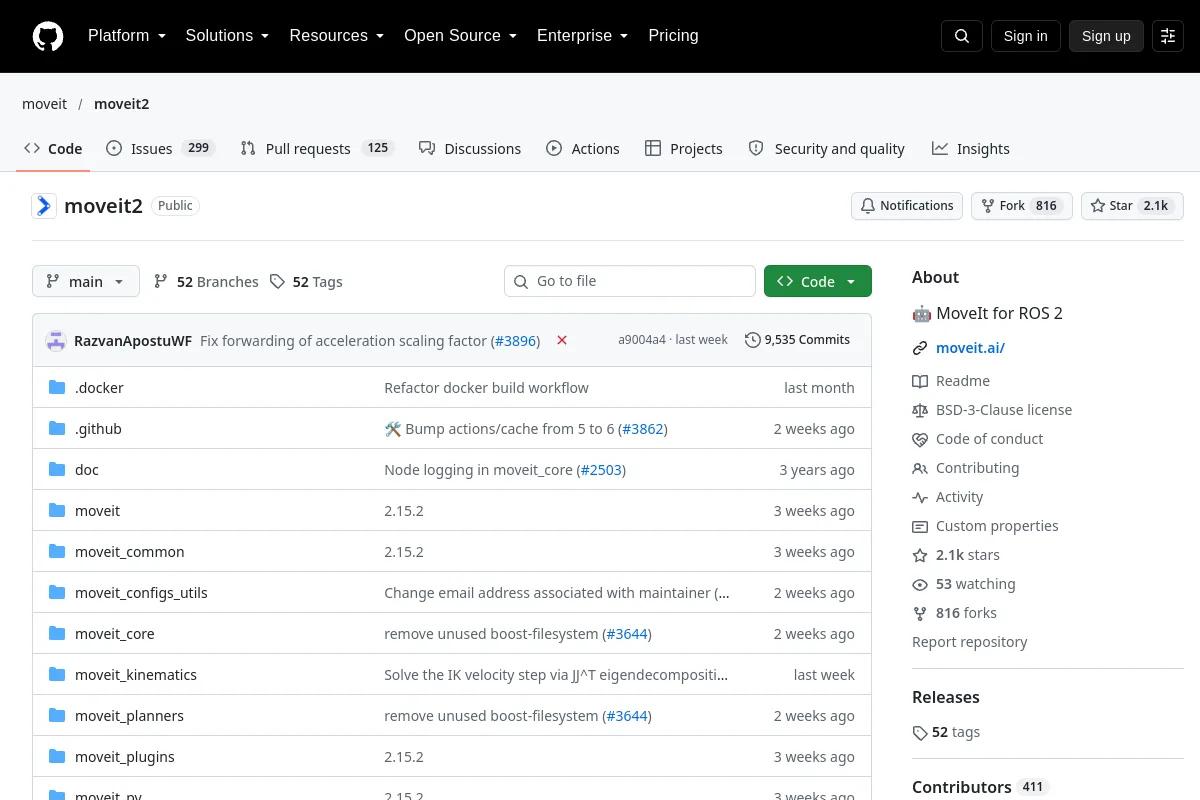 Repositório
 Código aberto
Estrutura de planejamento de movimento do robô para ROS 2.
Estruturas de aprendizagem de robôs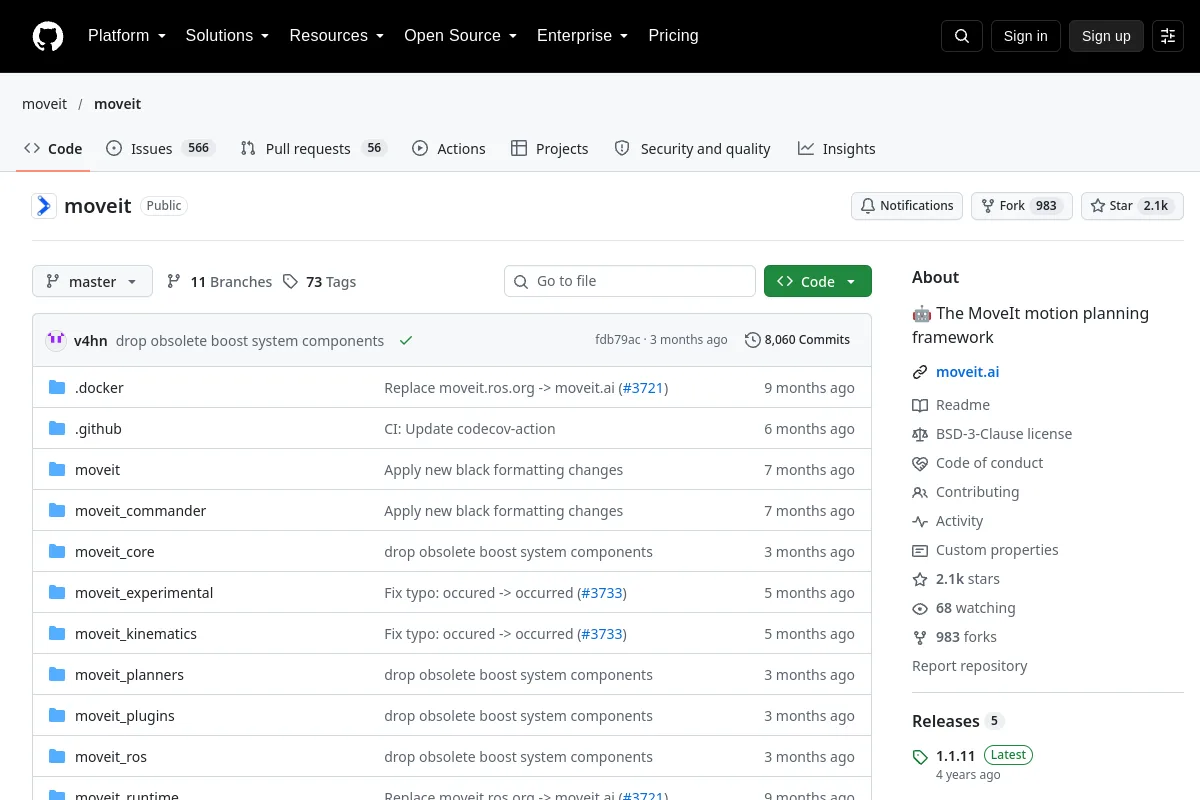 Repositório
 Código aberto
Estrutura de planejamento de movimento de robô para ROS.
Planejamento e controle de movimento Repositório
 Pesquisa
Implementações Python ilustrando algoritmos robóticos e métodos de planejamento.
Navegação e SLAM Repositório
 Código aberto
Pacotes ROS 2 para braços robóticos ROBOTIS OpenMANIPULATOR.
Simulação e física Repositório
 Código aberto
Documentação de projetos e configuração para robôs Open Arm padrão e integração LeRobot.
Estruturas de aprendizagem de robôs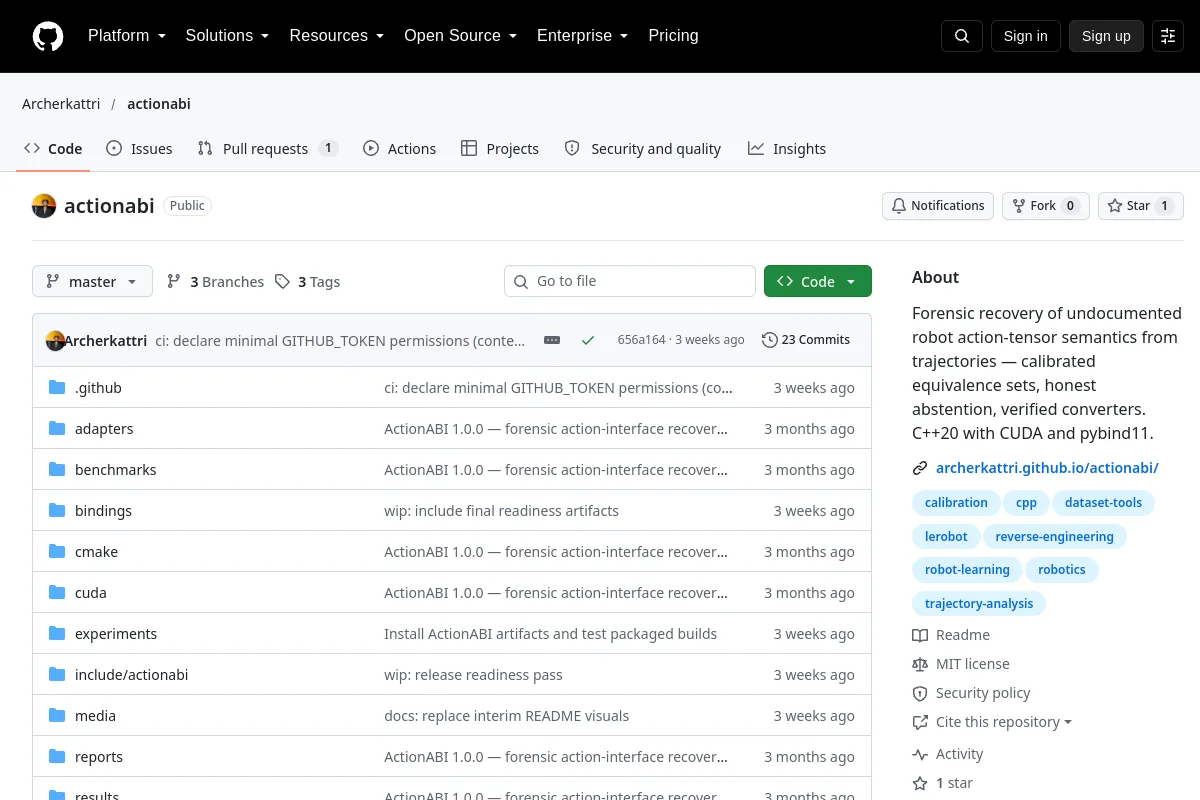 Repositório
 Pesquisa
ActionABI estuda recuperação de semântica de tensor de ação de robô não documentada a partir de trajetórias.
Ferramentas de visualização e dadosConhece um recurso que pertence aqui?


