 Repositorio
 Código abierto
pybotics · engnadeau
Caja de herramientas Python para cálculos robóticos.
Planificación y control de movimientoEL DIRECTORIO DE IA INCORPORADO
Descubra el software de simulación de robots, el middleware ROS 2, la planificación de movimientos y las herramientas de aprendizaje de robots Python.
Repositorio
Código abierto
Caja de herramientas Python para cálculos robóticos.
Planificación y control de movimiento Repositorio
 Investigación
Implementaciones de PyBullet de entornos MuJoCo estilo gimnasio.
Simulación y física Repositorio
 Código abierto
Extensiones de PyBullet para simulación de robots industriales.
Simulación y física Repositorio
 Código abierto
Entornos de objetivos múltiples PyBullet para que robots alcancen, empujen y recojan y coloquen.
Simulación y física Repositorio
 Código abierto
Un conjunto de funciones de utilidad para facilitar la investigación relacionada con la planificación robótica en el motor de simulación de física pybullet.
Simulación y física Repositorio
 Código abierto
Código de simulación de robótica Pybullet para aprender algoritmos en Python
Simulación y física Repositorio
 Código abierto
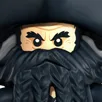
Biblioteca de comunicación Python y SDK alternativo para el robot Cozmo.
SDK de robots Repositorio
 Código abierto
Kit de herramientas para el modelado y análisis de dinámica multicuerpo.
Planificación y control de movimiento Repositorio
 Código abierto
Entorno basado en OpenRAVE para la creación de prototipos de robótica humanoide.
Planificación y control de movimiento Repositorio
 Código abierto
Una interfaz Python para MoveIt 2.
Marcos de aprendizaje de robots Repositorio
 Código abierto
Una biblioteca para robótica diferenciable en colectores.
Planificación y control de movimiento Repositorio
 Código abierto
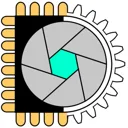
Biblioteca para controlar pinzas de empresa Robotiq desde Python
SDK de robots Repositorio
 Código abierto
Simulación de balas para robots de SoftBank Robotics
Simulación y física Repositorio
 Código abierto
:dog2: Planificador y controlador de manipulador cuadrúpedo usando MPC y WBC basado en OCS2: Unitree AlienGo + Z1
Planificación y control de movimiento Repositorio
 Repositorio
 Código abierto
Una CLI para todos sus robots. Conéctelos, ordenelos y déjelos trabajar juntos, cada uno con un LLM para un cerebro (Claude, OpenAI, Gemini, Grok o local a través de Ollama o vLLM), VLA para brazos y...
Middleware y comunicación Repositorio
 Investigación
Arquitectura de control cuadrúpeda
Planificación y control de movimiento Repositorio
 Código abierto
Robot cuadrúpedo mini cheetah del MIT simulado en un entorno pybullet usando ros.
Simulación y física Repositorio
 Código abierto
Un controlador predictivo de modelo para robots cuadrúpedos basado en el modelo de cuerpo rígido único y escrito en Python. Basado en gradiente (acados) o basado en muestreo (jax)
Planificación y control de movimiento Repositorio
 Investigación
Entrenar la locomoción cuadrúpeda mediante aprendizaje por refuerzo en Mujoco
Simulación y física Repositorio
 Código abierto
Una guía y flujos de trabajo para la locomoción cuadrúpeda con aprendizaje por refuerzo.
Simulación y física Repositorio
 Investigación
Ayudas adicionales para el conjunto de datos de Oxford Radar RobotCar https://ori.ox.ac.uk/datasets/radar-robotcar-dataset
Herramientas de visualización y datos Repositorio
 Código abierto
Implementación de campos radiantes para teleoperación robótica
Software de teleoperación Repositorio
 Investigación
RAIDEN es un conjunto de herramientas para robots YAM que agiliza la calibración, la recopilación de datos bimanual coordinada y la conversión de conjuntos de datos.
Herramientas de visualización y datos¿Conoce algún recurso que pertenezca aquí?
