 Deposito
 Fonte aperta
pybotics · engnadeau
Toolbox Python per calcoli di robotica.
Pianificazione e controllo del movimentoLA DIRECTORY DELL'AI INCORPORATA
Scopri il software di simulazione robot, il middleware ROS 2, la pianificazione del movimento e gli strumenti di apprendimento dei robot Python.
Deposito
Fonte aperta
Toolbox Python per calcoli di robotica.
Pianificazione e controllo del movimento Deposito
 Ricerca
Implementazioni PyBullet di ambienti MuJoCo in stile palestra.
Simulazione e fisica Deposito
 Fonte aperta
Estensioni PyBullet per la simulazione di robot industriali.
Simulazione e fisica Deposito
 Fonte aperta
Ambienti multi-obiettivo PyBullet per il raggiungimento, la spinta e il prelievo dei robot.
Simulazione e fisica Deposito
 Fonte aperta
Una suite di funzioni di utilità per facilitare la ricerca relativa alla pianificazione robotica sul motore di simulazione fisica del pybullet.
Simulazione e fisica Deposito
 Fonte aperta
Codice di simulazione robotica Pybullet per l'apprendimento di algoritmi in Python
Simulazione e fisica Deposito
 Fonte aperta
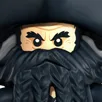
Libreria di comunicazione Python e SDK alternativo per il robot Cozmo.
SDK per robot Deposito
 Fonte aperta
Toolkit per la modellazione e l'analisi della dinamica multicorpo.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Ambiente basato su OpenRAVE per la prototipazione di robotica umanoide.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Un'interfaccia Python per MoveIt 2.
Strutture di apprendimento dei robot Deposito
 Fonte aperta
Una libreria per la robotica differenziabile su varietà.
Pianificazione e controllo del movimento Deposito
 Fonte aperta
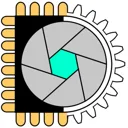
Libreria per controllare le pinze dell'azienda Robotiq da Python
SDK per robot Deposito
 Fonte aperta
Simulazione di proiettili per robot SoftBank Robotics
Simulazione e fisica Deposito
 Fonte aperta
:dog2: Pianificatore e controller di manipolatore quadrupede che utilizza MPC e WBC basati su OCS2: Unitree AlienGo + Z1
Pianificazione e controllo del movimento Deposito
 Deposito
 Fonte aperta
Una CLI per tutti i tuoi robot. Collegali, comandali e lascia che lavorino insieme, ciascuno con un LLM per un cervello (Claude, OpenAI, Gemini, Grok o locale tramite Ollama o vLLM), VLA per le armi e...
Middleware e comunicazione Deposito
 Ricerca
Architettura di controllo quadrupede
Pianificazione e controllo del movimento Deposito
 Fonte aperta
Robot quadrupede mini ghepardo del MIT simulato in ambiente pybullet utilizzando ros.
Simulazione e fisica Deposito
 Fonte aperta
Un modello di controllore predittivo per robot quadrupedi basato sul modello a corpo rigido singolo e scritto in Python. Basato su gradiente (acados) o basato su campionamento (jax)
Pianificazione e controllo del movimento Deposito
 Ricerca
Allena la locomozione quadrupede utilizzando l'apprendimento per rinforzo in Mujoco
Simulazione e fisica Deposito
 Fonte aperta
Una guida e flussi di lavoro per la locomozione quadrupede con apprendimento per rinforzo.
Simulazione e fisica Deposito
 Ricerca
Ulteriori aiutanti per il set di dati Oxford Radar RobotCar https://ori.ox.ac.uk/datasets/radar-robotcar-dataset
Strumenti di visualizzazione e dati Deposito
 Fonte aperta
Implementazione di campi di radianza per la teleoperazione robotica
Software di teleoperazione Deposito
 Ricerca
RAIDEN è un toolkit per robot YAM che semplifica la calibrazione, la raccolta coordinata dei dati bimanuale e la conversione dei set di dati.
Strumenti di visualizzazione e datiConosci una risorsa che appartiene a questo posto?
