 Repository
 Open Source
pybotics · engnadeau
Python-Toolbox für Robotikberechnungen.
Bewegungsplanung und -steuerungDAS VERKÖRPERTE KI-VERZEICHNIS
Entdecken Sie Robotersimulationssoftware, ROS 2-Middleware, Bewegungsplanung und Python-Roboterlerntools.
Repository
Open Source
Python-Toolbox für Robotikberechnungen.
Bewegungsplanung und -steuerung Repository
 Forschung
PyBullet-Implementierungen von MuJoCo-Umgebungen im Gym-Stil.
Simulation & Physik Repository
 Open Source
PyBullet-Erweiterungen für die Industrierobotersimulation.
Simulation & Physik Repository
 Open Source
PyBullet-Mehrzielumgebungen zum Greifen, Schieben und Pick-and-Place von Robotern.
Simulation & Physik Repository
 Open Source
Eine Reihe von Hilfsfunktionen zur Erleichterung der roboterplanungsbezogenen Forschung an der Pybullet-Physiksimulations-Engine.
Simulation & Physik Repository
 Open Source
Pybullet-Robotiksimulationscode zum Lernen von Algorithmen in Python
Simulation & Physik Repository
 Open Source
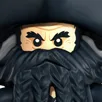
Python-Kommunikationsbibliothek und alternatives SDK für den Cozmo-Roboter.
Roboter-SDKs Repository
 Open Source
Toolkit für die Modellierung und Analyse der Mehrkörperdynamik.
Bewegungsplanung und -steuerung Repository
 Open Source
OpenRAVE-basierte Umgebung für das Prototyping humanoider Robotik.
Bewegungsplanung und -steuerung Repository
 Open Source
Eine Python-Schnittstelle für MoveIt 2.
Frameworks für das Lernen von Robotern Repository
 Open Source
Eine Bibliothek für differenzierbare Robotik auf Mannigfaltigkeiten.
Bewegungsplanung und -steuerung Repository
 Open Source
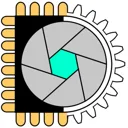
Bibliothek zur Steuerung der Greifer der Firma Robotiq aus Python
Roboter-SDKs Repository
 Open Source
Kugelsimulation für SoftBank Robotics-Roboter
Simulation & Physik Repository
 Open Source
:dog2: Planer und Controller für vierbeinige Manipulatoren mit MPC und WBC basierend auf OCS2: Unitree AlienGo + Z1
Bewegungsplanung und -steuerung Repository
 Repository
 Open Source
Eine CLI für alle Ihre Roboter. Verbinden Sie sie, befehlen Sie sie und lassen Sie sie zusammenarbeiten, jeweils mit einem LLM für ein Gehirn (Claude, OpenAI, Gemini, Grok oder lokal über Ollama oder vLLM), VLAs für Arme und ...
Middleware und Kommunikation Repository
 Forschung
Vierfüßige Steuerungsarchitektur
Bewegungsplanung und -steuerung Repository
 Open Source
MIT Mini-Geparden-Vierbeinroboter, simuliert in einer Pybullet-Umgebung mit Ros.
Simulation & Physik Repository
 Open Source
Ein modellprädiktiver Controller für vierbeinige Roboter, der auf dem Einzelstarrkörpermodell basiert und in Python geschrieben ist. Gradientenbasiert (acados) oder Sampling-basiert (jax)
Bewegungsplanung und -steuerung Repository
 Forschung
Trainieren Sie die Fortbewegung des Vierbeiners mithilfe von Verstärkungslernen in Mujoco
Simulation & Physik Repository
 Open Source
Ein Leitfaden und Arbeitsabläufe für die Vierbeiner-Fortbewegung mit Verstärkungslernen.
Simulation & Physik Repository
 Forschung
Zusätzliche Helfer für den Oxford Radar RobotCar-Datensatz https://ori.ox.ac.uk/datasets/radar-robotcar-dataset
Visualisierungs- und Datentools Repository
 Open Source
Implementierung von Strahlungsfeldern für die Roboter-Teleoperation
Teleoperationssoftware Repository
 Forschung
RAIDEN ist ein Toolkit für YAM-Roboter, das die Kalibrierung, die koordinierte bimanuelle Datenerfassung und die Datensatzkonvertierung optimiert.
Visualisierungs- und DatentoolsKennen Sie eine Ressource, die hierher gehört?
