 Repository
 Open source
linux realtime · 2b-t
Linux and Docker setup guidance for real-time ROS applications.
Motion planning & controlTHE EMBODIED AI DIRECTORY
Find kinematics, dynamics, trajectory-generation and motion-planning tools.
Repository
Open source
Linux and Docker setup guidance for real-time ROS applications.
Motion planning & control Repository
 Open source
Code for the IEEE Robotics and Automation Letters paper titled "Multi-Modal MPPI and Active Inference for Reactive Task and Motion Planning"
Motion planning & control Repository
 Research
MAVLink-to-ROS gateway for vehicle communication and ground-control integration.
Motion planning & control Repository
 Repository
 Open source
MIGHTY: Hermite spline-based real-time trajectory planner for single- and multi-agent UAVs and ground robots (ROS 2). Accepted to IEEE RA-L.
Motion planning & control Repository
 Repository
 Repository
 Open source
Research on distilling motion-planner policies into visual robot control.
Motion planning & control Repository
 Research
Welcome to an in-depth visual guide on Motion Planning in Robotics — the brain behind how robots decide where and how to move!
Motion planning & control Repository
 Open source
🤖 A motion planning MATLAB & V-rep implementation for the KUKA LBR iiwa robotic arm, performing null-space reconfiguration for obstacle avoidance.
Motion planning & control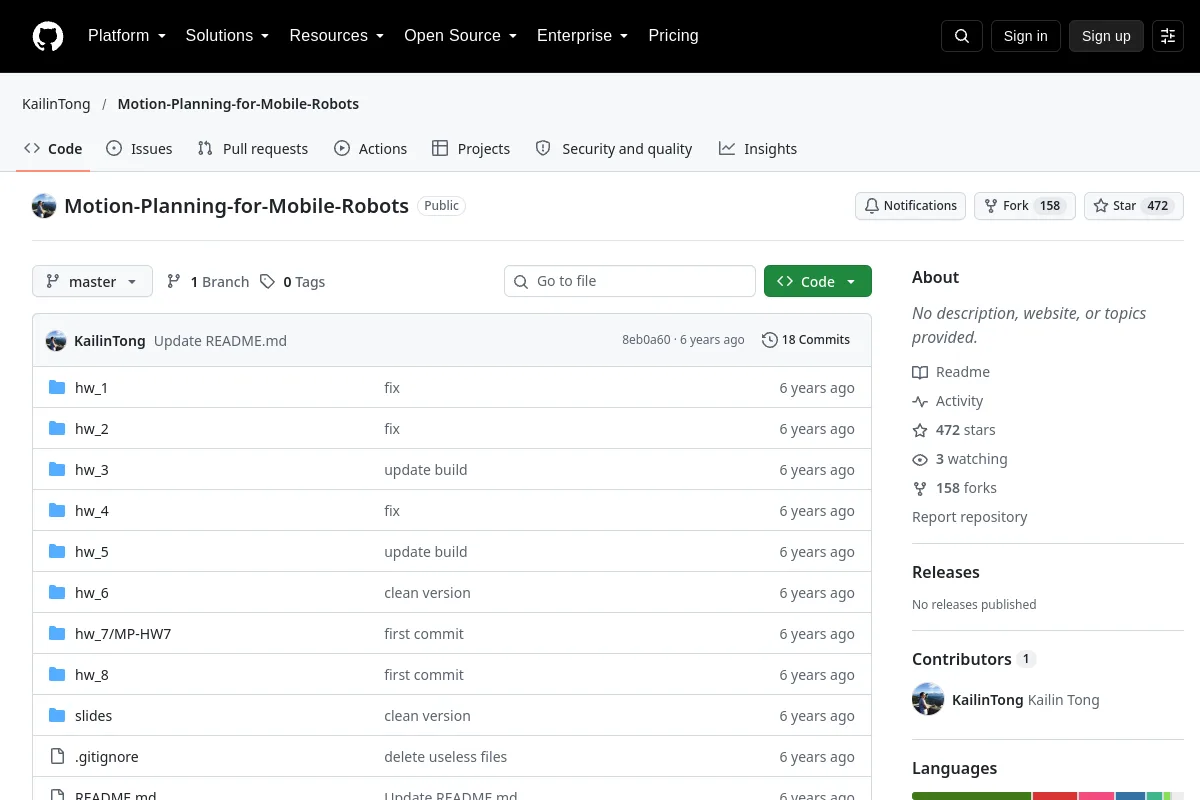 Repository
 Research
Motion-Planning-for-for-Mobile-Robotse-Robotics
Motion planning & control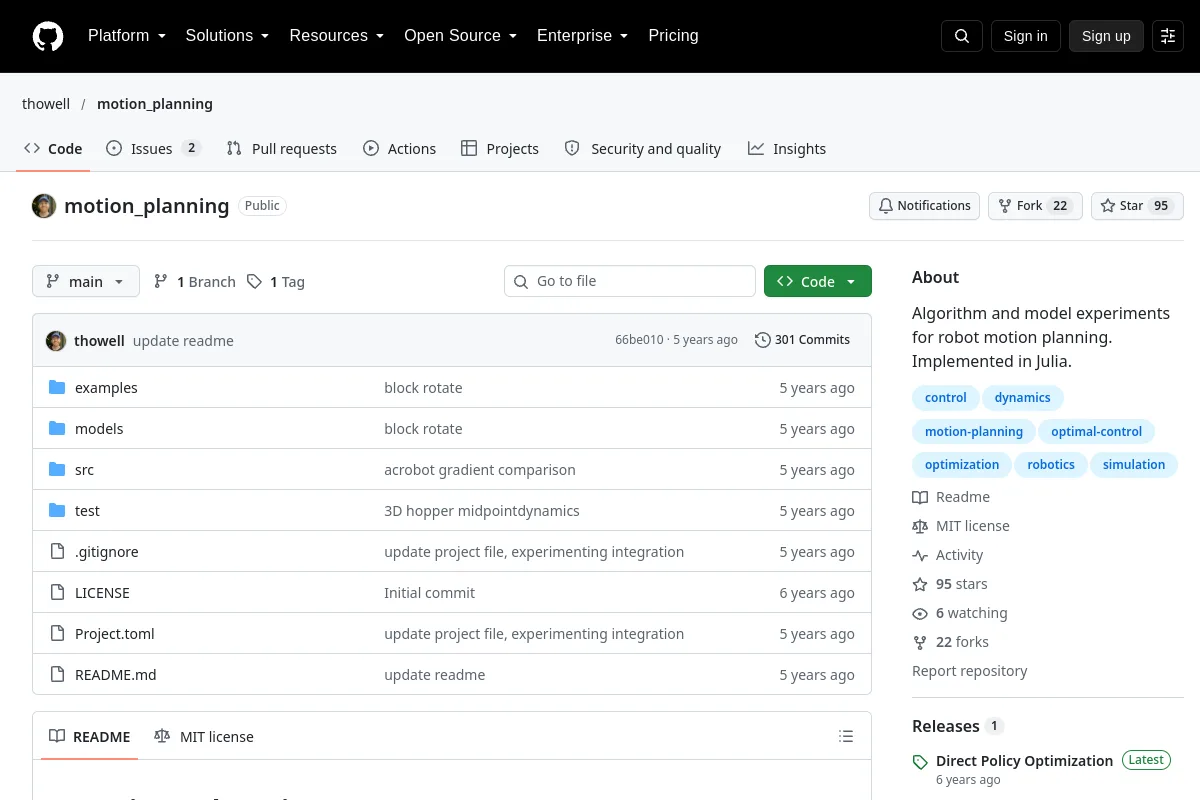 Repository
 Open source
Algorithm and model experiments for robot motion planning. Implemented in Julia.
Motion planning & control Repository
 Open source
Documentation for the MotrixSim multibody dynamics and robotics simulation engine.
Motion planning & control Repository
 Open source
MPC-guided RL for Humanoid Locomotion and Manipulation
Motion planning & control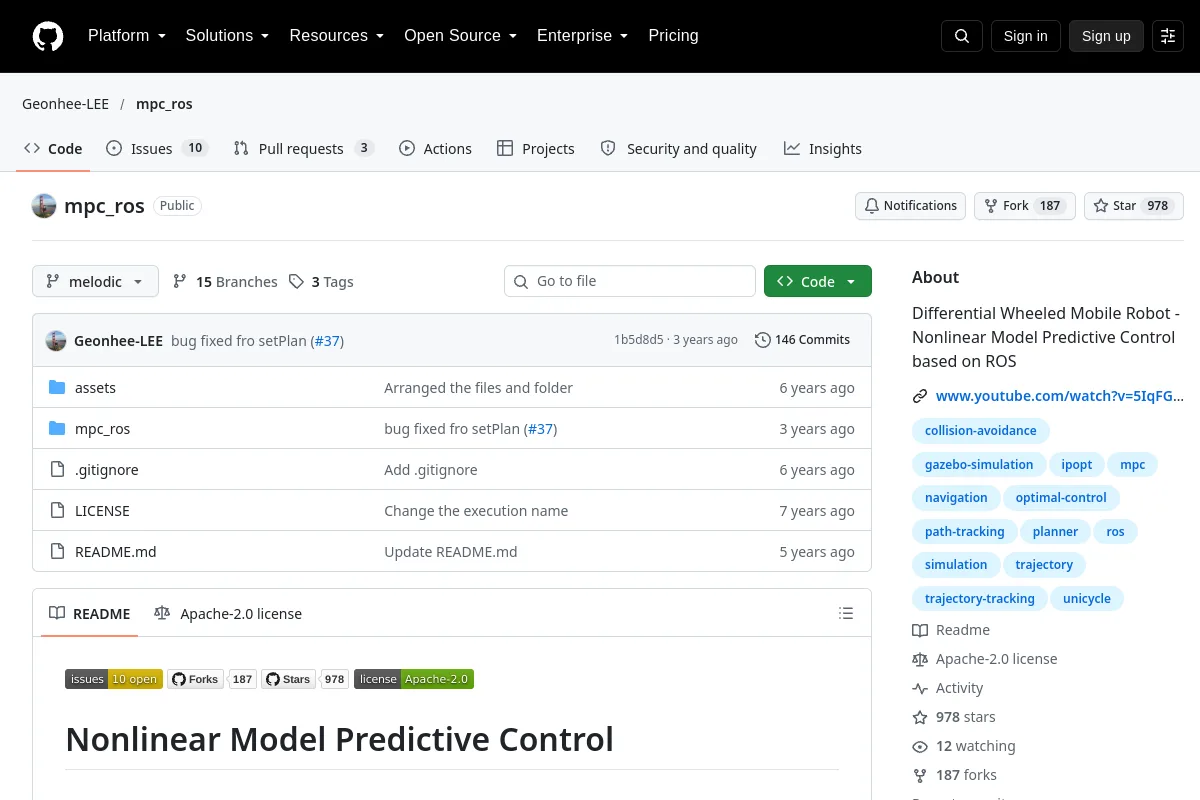 Repository
 Open source
Differential Wheeled Mobile Robot - Nonlinear Model Predictive Control based on ROS
Motion planning & control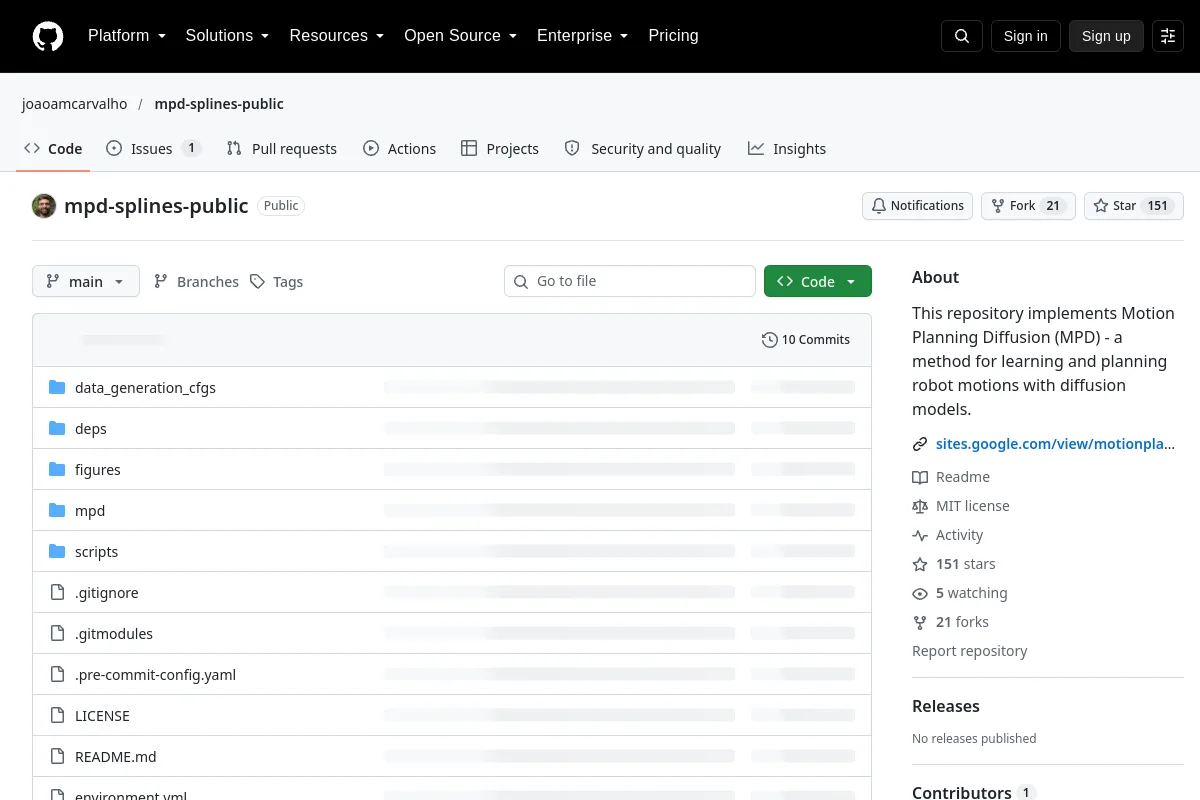 Repository
 Open source
This repository implements Motion Planning Diffusion (MPD) - a method for learning and planning robot motions with diffusion models.
Motion planning & control Repository
 Open source
A C++/CUDA implementation of Model Predictive Path Integral control.
Motion planning & control Repository
 Open source
Motion Planning Templates creates fast, parallel, robot-specific motion planners.
Motion planning & control Repository
 Open source
MuJoCo locomotion RL experiments with PPO and domain randomization.
Motion planning & control Repository
 Open source
Hybrid motion planner related to "Trajectory Planning for Quadrotor Swarms" and "Trajectory Planning for Heterogeneous Robot Teams" papers
Motion planning & control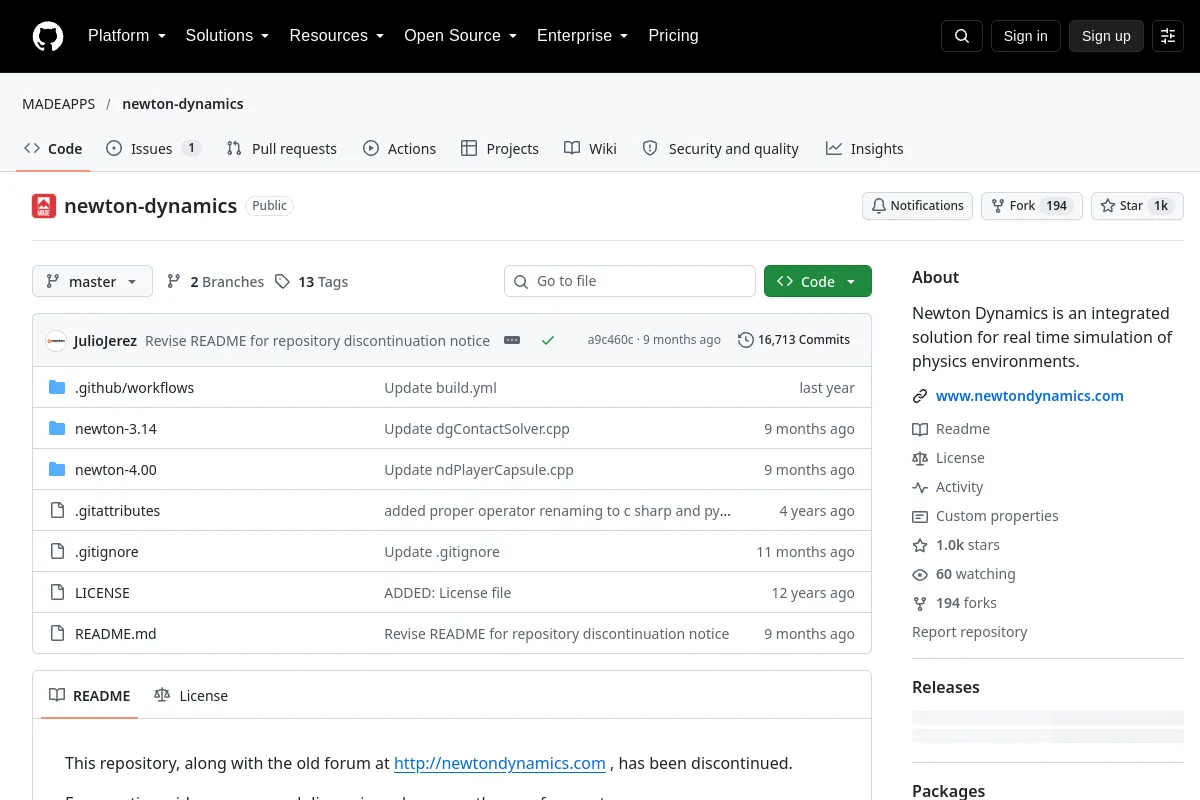 Repository
 Research
Newton Dynamics engine for real-time physics simulation.
Motion planning & control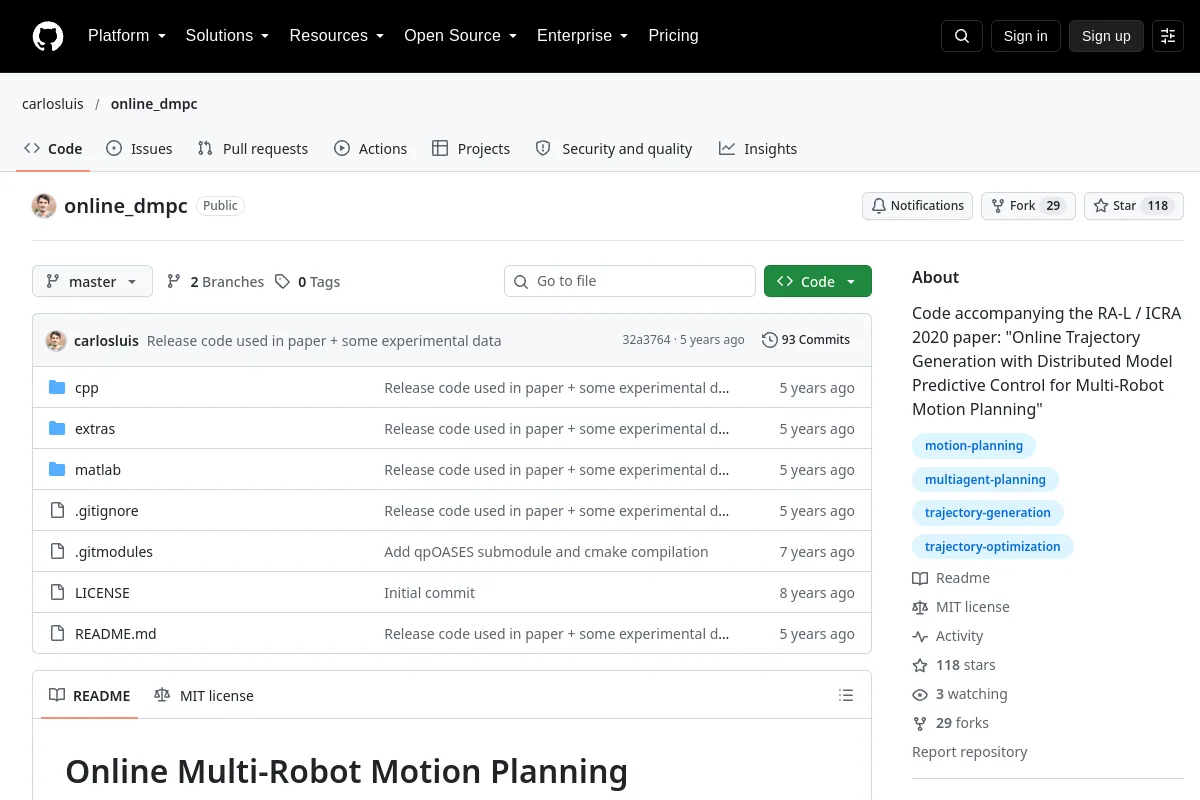 Repository
 Open source
Code accompanying the RA-L / ICRA 2020 paper: "Online Trajectory Generation with Distributed Model Predictive Control for Multi-Robot Motion Planning"
Motion planning & control Repository
 Research
Code generation for nonconvex embedded optimization with ROS support.
Motion planning & control Repository
SELECTION NOTES
Check robot models, collision representations, timing and control interfaces. A feasible geometric path still needs dynamic and hardware-level validation before execution.
Know a resource that belongs here?