 Repositório
 Código aberto
any4lerobot · Tavish9
Coleção de utilitários para modelos LeRobot, conjuntos de dados e extensões de incorporação.
Estruturas de aprendizagem de robôsO DIRETÓRIO DE IA INCORPORADO
Descubra software de simulação de robôs, middleware ROS 2, planejamento de movimento e ferramentas de aprendizagem de robôs Python.
Repositório
Código aberto
Coleção de utilitários para modelos LeRobot, conjuntos de dados e extensões de incorporação.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Kit de ferramentas de animação dinâmica e robótica para dinâmica e simulação.
Planejamento e controle de movimento Repositório
 Código aberto
Implementação Generative Grasping CNN para síntese de compreensão robótica.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Um analisador Python URDF com suporte de visualização.
Planejamento e controle de movimento Repositório
 Pesquisa
Uma biblioteca para otimização não linear em larga escala.
Percepção e geometria Repositório
 Código aberto
Implementação de álgebra vetorial espacial usando Eigen.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Uma descrição URDF simplificada do quadrúpede ANYmal B.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Vinculação Python da estrutura de otimização de gráfico SLAM g2o
Navegação e SLAM Repositório
 Código aberto
SLAM UMI-3D e pipeline de processamento de dados: https://umi-3d.github.io/
Navegação e SLAM Repositório
 Código aberto
Uma estrutura de aprendizagem robótica para aprendizagem de políticas e composição de habilidades.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Ambiente de simulação de robô com cenas internas interativas.
Simulação e física Repositório
 Pesquisa
Estrutura ROS 2 para navegação autônoma de robôs.
Navegação e SLAM Repositório
 Código aberto
Interfaces de hardware e infraestrutura de controladores para robôs ROS 2.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Implementações de servidor do protocolo rosbridge para integração ROS.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Robô teleoperante Franka FER com Meta Quest
Software de teleoperação Repositório
 Código aberto
Integração ROS 2 para modelos de linguagem llama.cpp e modelos de linguagem de visão llava.cpp.
Estruturas de aprendizagem de robôs Repositório
 Código aberto
Reconhecimento de fala ROS 2 usando SileroVAD e Whisper.cpp.
Estruturas de aprendizagem de robôs Repositório
 Pesquisa
Projeto de robô de acionamento diferencial com pacotes ROS 2 e recursos de montagem.
Planejamento e controle de movimento Repositório
 Código aberto
Software de direção autônoma construído em torno da percepção e do planejamento robótico.
Sistemas de frota e autonomia Repositório
 Pesquisa
Recursos integrados de ROS para planejamento, inferência de predicados, controle de garras e percepção para uso com KUKA LBR IIWA e Universal Robots.
Percepção e geometria Repositório
 Código aberto
🤖🐑 É uma ovelha, é uma boneca, é um robô seguidor. Dolly nasceu para ser clonada.
Simulação e física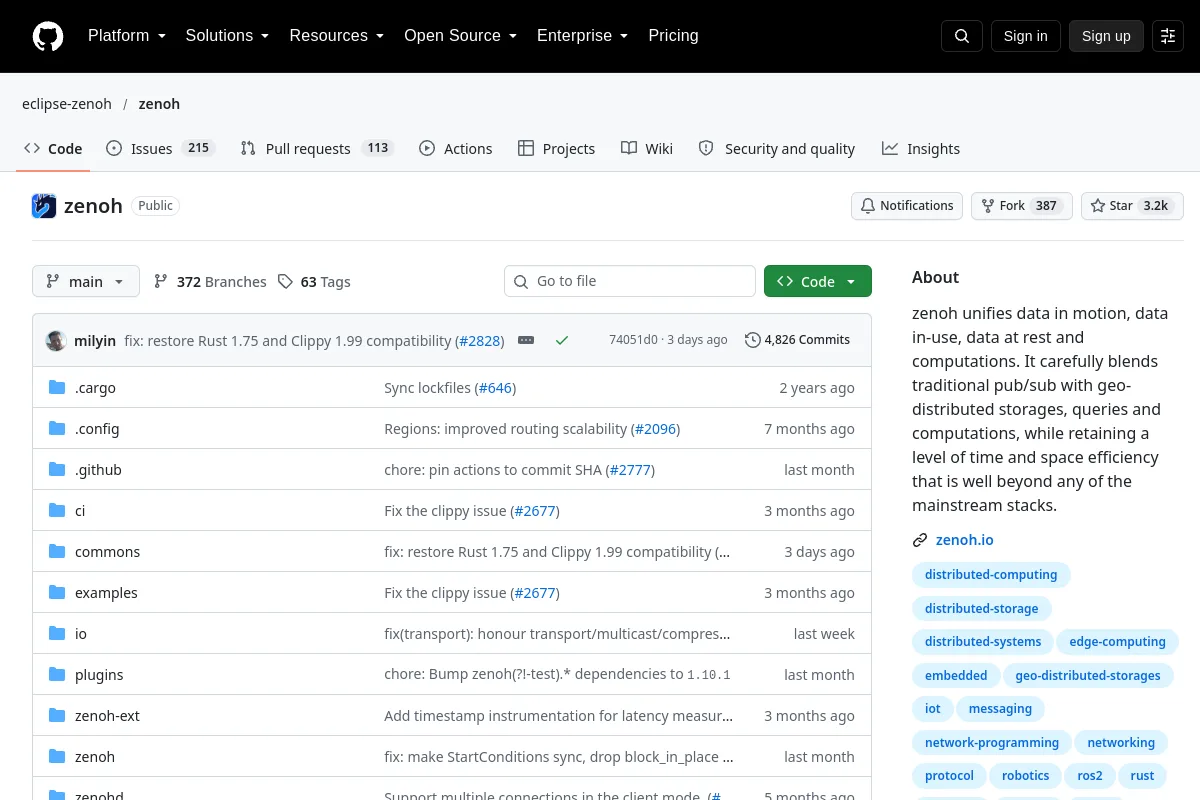 Repositório
 Pesquisa
Infraestrutura de comunicação para sistemas de dados robóticos distribuídos.
Middleware e comunicação Repositório
 Código aberto
Kit de ferramentas de dados de robótica | Converta entre formatos de conjunto de dados de robótica (RLDS, LeRobot v2/v3, Zarr, HDF5, Rosbag). Inspecione, visualize e analise conjuntos de dados. Funciona com HuggingFace Hub. Construído para OpenVLA…
Ferramentas de visualização e dados Repositório
 Código aberto
Um ambiente de montagem de móveis para tarefas de manipulação de longo horizonte.
Estruturas de aprendizagem de robôsConhece um recurso que pertence aqui?